エッジビジョン AI
軽量エッジカメラと産業グレードのマルチチャンネルAIホストを基盤に、物体検出・エリア侵入アラート・自動連携を実現するエッジビジョンソリューションを構築します。
従来の防犯カメラは事後の録画確認が中心で、危険発生時の構造化アラート出力ができません。一般的な動体検知は光の変動や風雨の揺れによる誤報が多発します。また、ビジョン AI の受託開発は工期が長く、専任エンジニアや専用ラックサーバーを要するため、小規模な端末と集中処理サーバーの間で性能とコストのバランスを取ることが困難です。
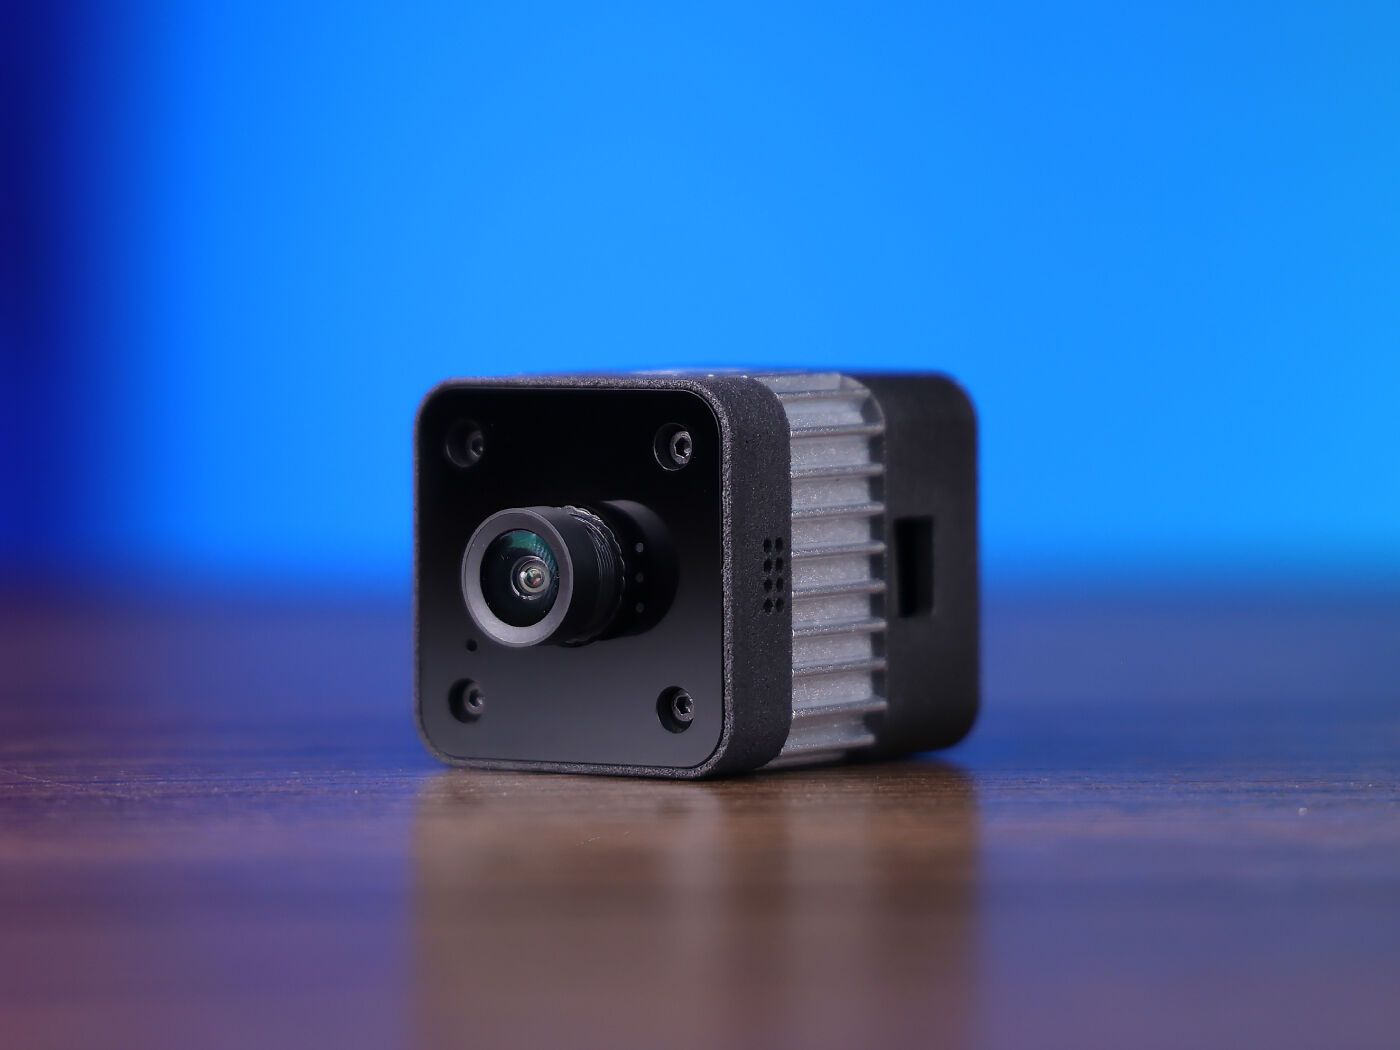
- 難易度
- 上級
- 所要時間
- L1 1 日 / L2 2〜3 日 / L3 3〜5 日
- 最短形式
- 1日(体験講座 · L1)
- 授業形態
- 3層:体験 / 実践 / 納品
- デュアルハードウェアメインライン
- reCamera(軽量ノード)+ Jetson Orin NX(強力ノード)
- コアプロトコル
- RTSP / MQTT / PoE 802.3af/at / REST API
- 方向
- AIプロダクト開発
- こんな方におすすめ
- 不動産パークセキュリティと運用保守エンジニア · 産業製造安全生産管理者 · スマート商業と来客数分析の実務者 · 農業と屋外モニタリングシステムインテグレーター · AIoTとコンピュータビジョン開発エンジニア · 職業院校と応用型本科の教員・学生
- 受講の前提
- L1 は基本的なネットワークとブラウザ操作(Wi-Fi 接続と Web 画面アクセス)の経験が必要。L2 は IP ネットワーク、Docker、MQTT の基礎知識および YAML 設定ファイルの編集スキルが必要。L3 は Python と Linux コマンドラインの基礎、および物体検出の基本原理の理解が必要です。
典型的な応用シーン
- 不動産管理とパークセキュリティ:境界防犯、人員越境アラート、夜間異常滞留検知
- 産業製造と安全生産:ヘルメット/反射衣未着用検知、危険エリアへの人員侵入、ベルトコンベア状態モニタリング
- スマート商業と客流分析:エリア人流カウント、滞在時間統計、ホットエリア分布
- 農業と屋外監視:PoE給電屋外ポイント監視、特定ターゲット認識と境界越過アラート
- 臨時ブース制御とモバイルステーション:単点reCameraの迅速デプロイ、エッジ側推論プラグアンドプレイ
3段階の深さと、それぞれの到達点
- L1 デモレベル 1 日間
デュアルライン体験と基礎設定
reCamera 1台を設定し、エリアを指定して対象を検出する
- フレームレート、解像度、信頼度しきい値、IoUなどのビジョンコア概念を理解する
- reCameraデバイスのネットワーク設定とビデオストリーム出力を独立して完了する
- 軽量ノードと強力ノードソリューションの適用境界と選定根拠を習得する
- 1台のreCameraノードのネットワーク設定と基礎物体認識検証を完了する
- L2 コンサルタントレベル 3 日間
デュアルラインシーン連携とマルチチャンネル集約
複数のカメラをFrigateに接続し、誤検知を減らして警報灯・ブザーと連動させる
- reCamera上でNode-REDを使用してエッジイベントのローカル連携を実装する方法を習得する
- Frigate frigate.ymlのマルチチャンネル設定、エリア描画、パラメータチューニングを習得する
- FrigateとHome Assistantの連携設定とシステム横断イベント駆動ロジックを習得する
- 2系統以上のRTSP接続、Frigate検出、HA連携、誤報チューニングを含む完全なシステムを1セット完了する
- L3 設計レベル 5 日間
モデルカスタマイズとエッジデプロイ最適化
独自の検出モデルを学習させ、エッジハードウェアにデプロイする
- ビジョンAIのデータアノテーション、モデルトレーニングからエッジデプロイまでの完全なエンジニアリングクローズドループを習得する
- TensorRTと組み込みモデル量子化変換のキーツールチェーンを習得する
- 垂直産業向けビジョン認識ソリューションを独立して設計・納品する能力を備える
- カスタムトレーニングした物体検出モデルを1セット納品し、ハードウェア上での実行検証を完了する
修了後にできること
- reCameraエッジ側物体検出とRTSPストリーミングの設定
- Node-REDによるビジョンイベントと音響・光アラート連携のオーケストレーション
- FrigateマルチチャンネルRTSP集約とNVR録画管理の構築
- 検出エリア(Zones)と信頼度しきい値チューニングの設定
- Home Assistantとのシステム横断自動連携の統合
- カスタム YOLO モデルをトレーニングし、TensorRT / cvimodel による量子化デプロイを実施
機器とツールチェーン
本講座は「オープンソース AI カメラ + エッジ推論ボックス」を中核教材とし、収集、推論からアラートまでの全工程をカバーします。
- CAM-L reCamera 2002w/2002 軽量エッジノード · エッジ側NPU推論 · RTSPストリーミング
- CAM-H reCamera 2002 HQ PoE 8GB PoEメインカメラポジション · マルチチャンネルNVR集約
- EDGE reComputer RK3576-30 軽量推論ホスト · 6 TOPS NPU · Node-RED連携
- NVR reServer Industrial J4012 Jetson Orin NX 16GB · Frigateマルチチャンネル集約 · TensorRT
- NET 8+2ポートギガビットPoEスイッチ 802.3af/at · PoE給電とトラフィック集約
機器6点の写真付きリスト
-
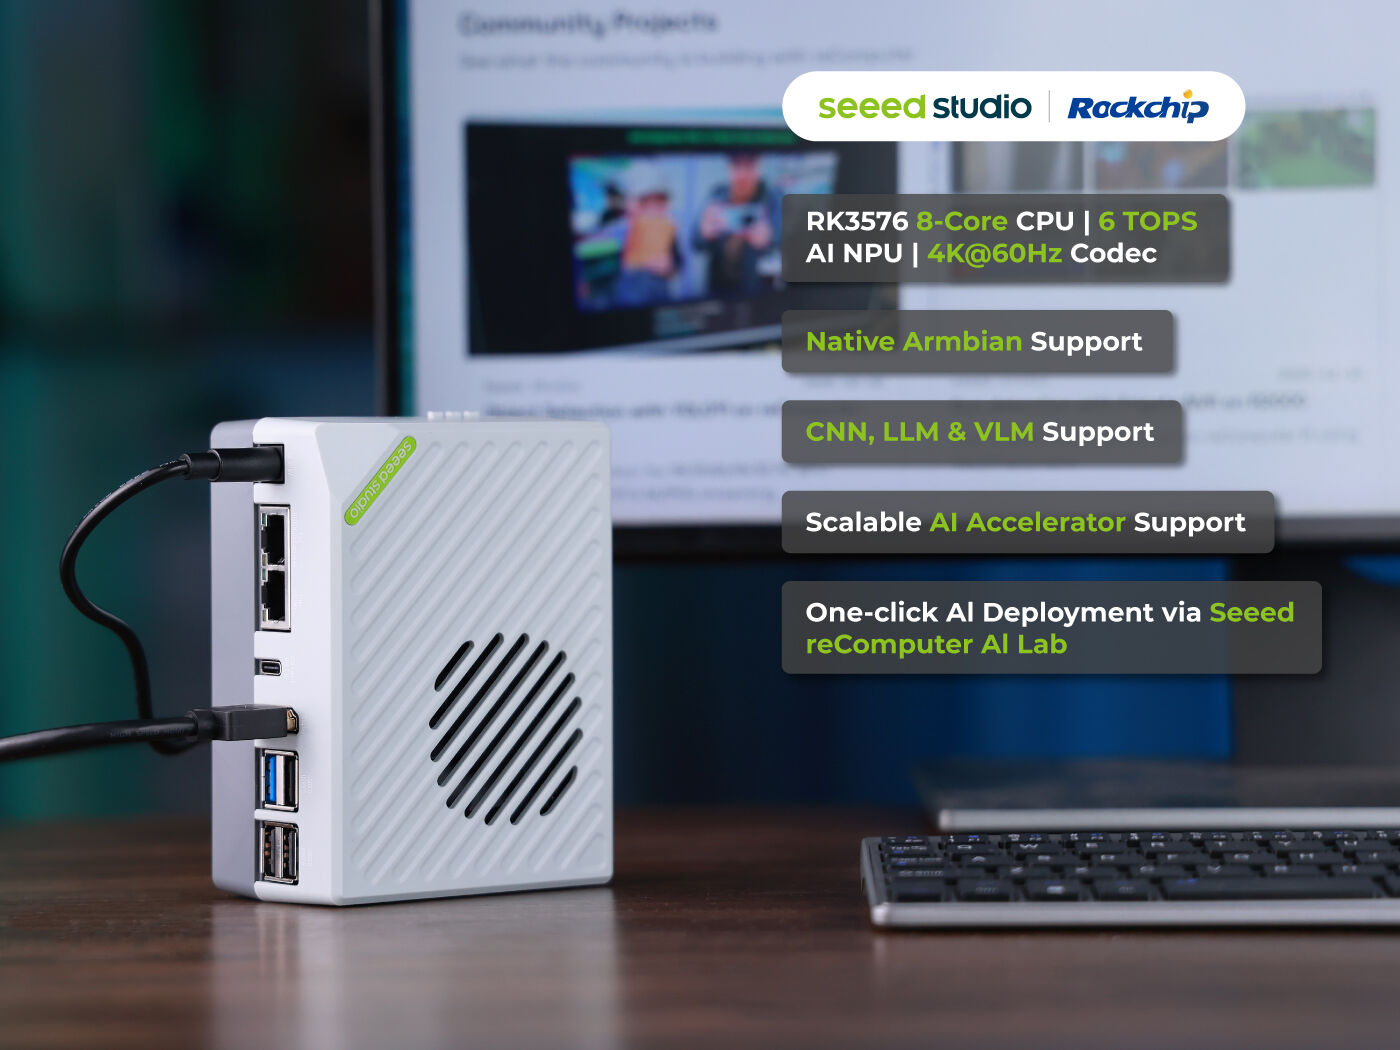
reComputer RK3576-30 (100052518)
軽量ビジョン推論ホスト、8GBメモリ、6 TOPSコンピューティング能力
イベント連携と軽量ビデオ監視ダッシュボードを実行するエッジインテリジェントコントローラーです。8GBメモリと6 TOPS NPUコンピューティング能力を備え、L1/L2段階の軽量ビジョン推論とNode-REDイベント連携に適しています。FrigateとHome Assistantの軽量デプロイホストとして使用できます。
-
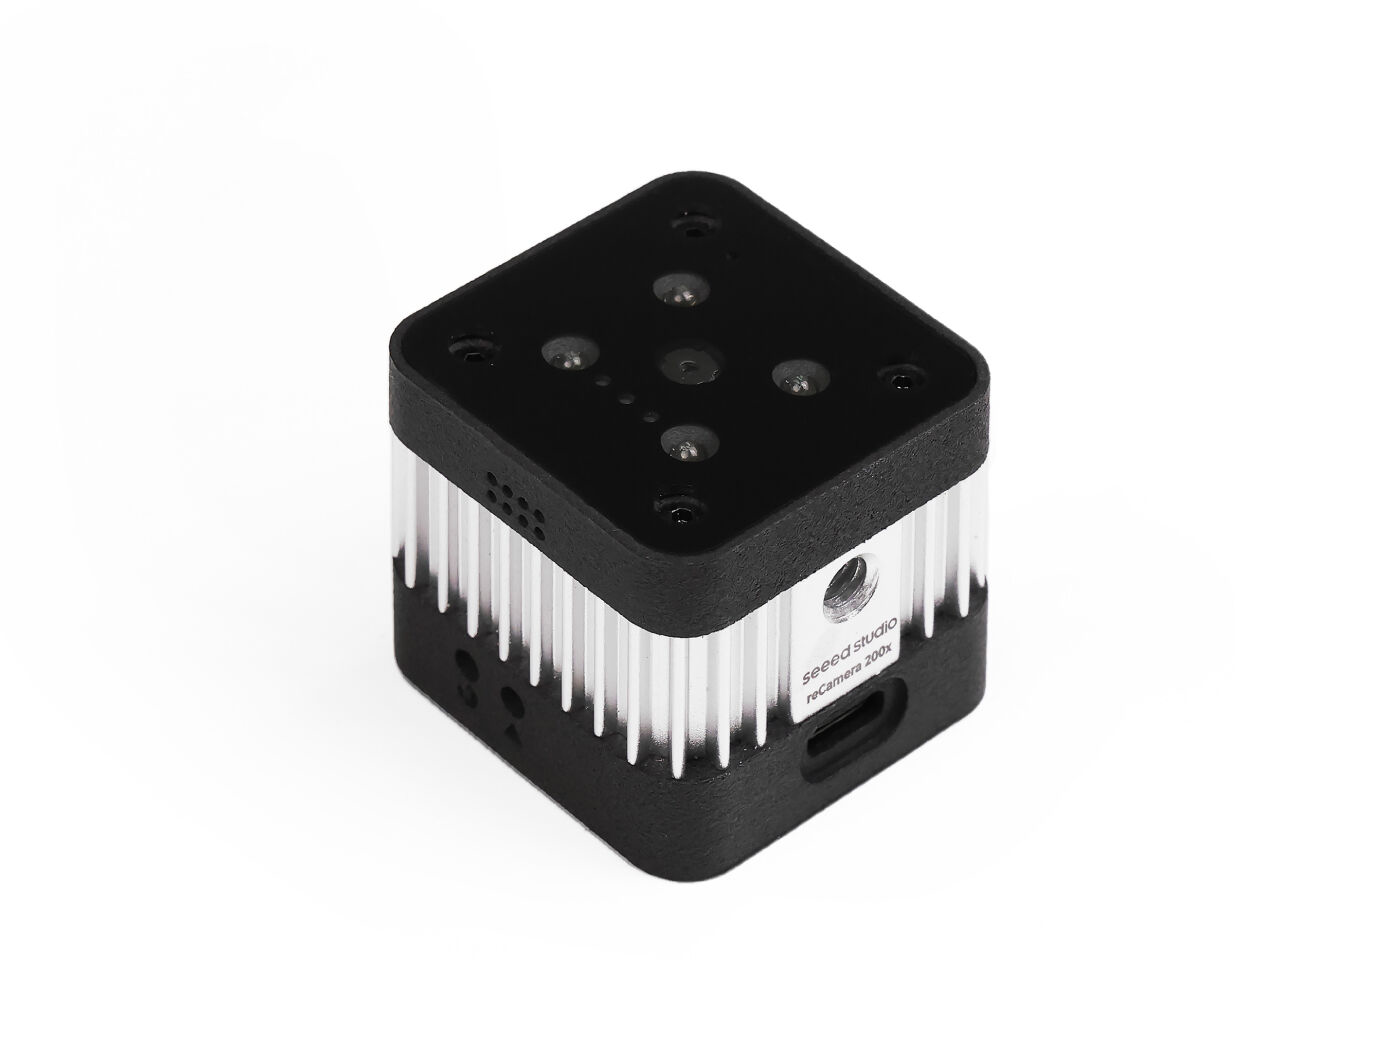
reCamera 2002w/2002 (102991896/102991894)
単カメラビジョンノード、エッジ側軽量物体検出とRTSPストリーミング
モジュラー式オープンソースAIカメラで、2002wはWi-Fi/APモードに対応し、2002は100Mbps有線イーサネットに対応します。NPU推論とNode-REDノーコードオーケストレーションを内蔵し、プラグアンドプレイです。L1単点軽量ノード体験とL2エッジ側自動化連携に適しています。RTSPビデオストリーム出力(554ポート)に対応します。
-
reCamera 2002 HQ PoE 8GB (100029708)
マルチカメラ主力カメラ、PoE単線給電ストリーミング
モジュラー式オープンソースAIカメラで、PoEスイッチによる単線給電とビデオストリーミングに対応します。8GBメモリ構成で、マルチチャンネルNVR集約分析の主力カメラに適しています。RTSP経由でFrigateに接続し、検出エリアと信頼度しきい値の設定に対応します。
-
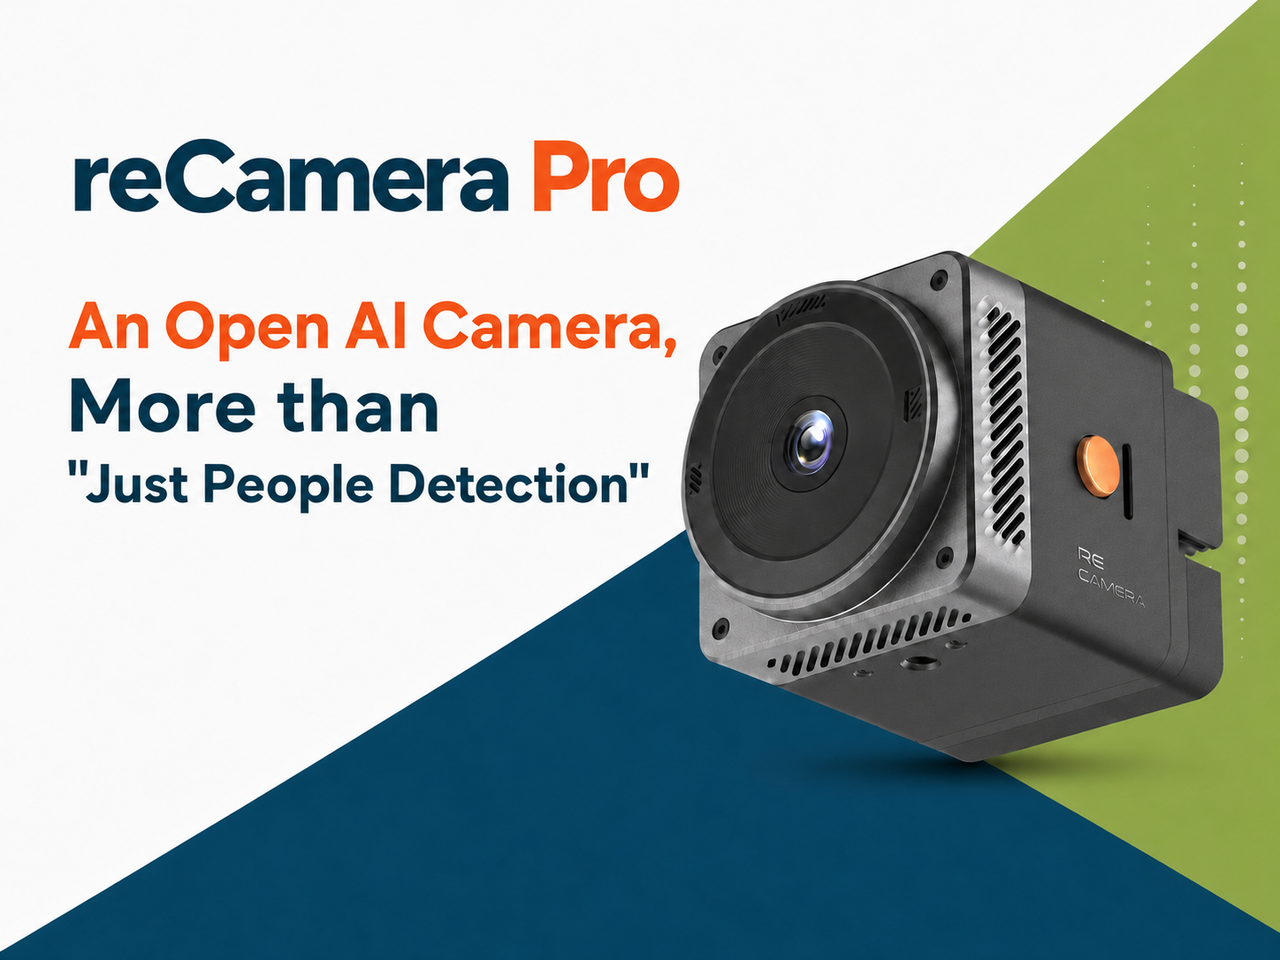
reCamera Pro AI カメラ (100092895)
高性能オープンソースAIビジョンカメラ、応用ビジョン開発とより高いコンピューティング性能のモデル検証
オプション拡張デバイス、reCameraシリーズ高性能モデルは、応用ビジョン開発とより高いコンピューティング性能のモデル検証に適しています。より複雑なエッジ側推論タスクとマルチモデル並列検証を実行でき、L2/L3段階の応用コンピューティングオプションとなります。
-
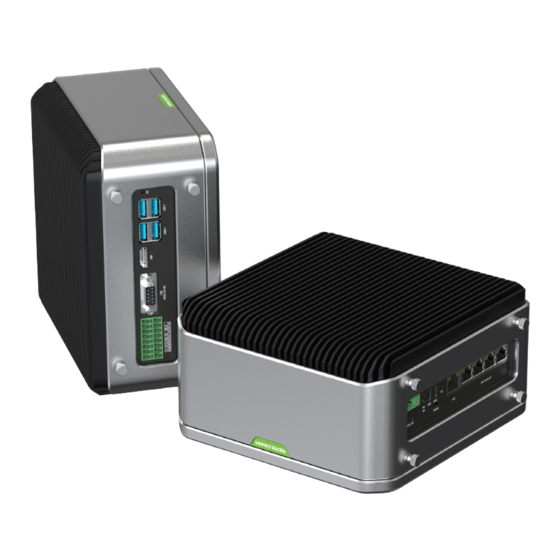
reServer Industrial J4012 (Jetson Orin NX 16GB, 114110247)
高性能ビデオ中枢、産業グレードJetsonエッジサーバー
産業グレードJetson Orin NX 16GBエッジコンピューティングサーバー、Frigate NVRを実行してマルチチャネル検出を集約します。GPUハードウェアデコードとTensorRT量子化加速をサポートし、L2マルチチャネルビデオストリーム集約とL3カスタムモデル推論デプロイに適しています。JetPackイメージを書き込み、Docker --runtime nvidiaを設定する必要があり、Frigateはstable-tensorrt-jp6イメージを使用します。
-
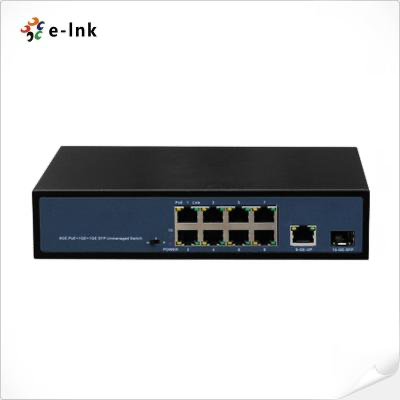
8+2ポートギガビットPoE産業用スイッチ (802.3af/at)
集中給電と高速ネットワーキング
8+2ポートギガビットPoEスイッチで、802.3af/at規格に適合します。PoEカメラに給電し、ローカルネットワークトラフィックを集約します。マルチチャンネルreCamera HQ PoE集中展開とFrigate NVR集約シーンに適しています。
別途 CUDY AX3000 Wi-Fi 6 ギガビットルーター、ミニ三脚 × 3(114993412)、ポータブル 13.3 インチ 1080P モニター(mini HDMI および Type-C ケーブル付属)、Cat6 LAN ケーブル × 4(1m)、電源タップ、模擬実習用資材セット(ヘルメット・安全ベスト用ステッカー、検査用部品模型)が付属します。
reCameraのエッジ推論、Frigateの多路集約、YOLOの自前モデル
単点で即時使えるエッジ検出から、多路NVRの集中分析、カスタムモデルの量子化展開まで、ビジョン方案の三段階の深さをカバーします。
-
reCamera + Node-RED
エッジ NPU 推論 + ノーコード連携 · RTSP / MQTT
- デバイスの電源投入とネットワーク接続
- RTSPビデオストリーム出力
- プリセットモデル物体検出
- Node-REDイベント連携
-
Frigate NVR + Home Assistant
複数 RTSP ハードウェアデコード + エリア検出 + MQTT アラート
- マルチチャンネルRTSP接続
- Zones/Masks設定
- 信頼度しきい値チューニング
- HA自動化連携
-
YOLO + TensorRT / cvimodel
データアノテーション + 転移学習 + 量子化デプロイ
- データセット収集アノテーション
- YOLO転移訓練
- ONNXエクスポート
- TensorRT/cvimodel量子化
- エッジ側実機実行
重要な分岐点 · 単一エッジ推論から複数集中 NVR 集約へ reCamera はプラグアンドプレイによる単一拠点の端末推論とローカル連動を担い、Frigate と Jetson は複数ストリームの集約、一括エリア判定ルール、他システムへのアラート発報を担当。単一センシングから集中型マルチストリーム分析へと発展させます。
別途 Mosquitto MQTT Broker(構造化アラート送信用、ポート 1883)、InfluxDB + Grafana(L3 検出統計および時系列ダッシュボード)、CVAT / Roboflow(L3 データセットアノテーション基盤)が必要です。
シラバスと開講形態
教育ユニットは全15個。まず開講形態を示し、シラバス全体は下で展開できます。
体験講座
最終プロジェクトなし1 日 · 6〜8時間 · L1 導入層 · reCamera 単一設定とデュアルトラック構成の把握に特化
実践講座
最終プロジェクトあり2〜3 日 · 14〜20時間 · L1+L2 · Node-RED アラート連携 + Frigate 複数集約 + HA 自動化 + 誤報抑制チューニング
納品講座
最終プロジェクトあり3〜5日 · 24〜35時間 · L1+L2+L3 · カスタムモデル訓練とエッジデプロイ最適化を含む完全網羅
PoEスイッチとreCamera HQ PoEの配線では、スイッチポートが802.3af/at規格をサポートしていることを確認する必要があります。非標準PoEインジェクターはカメラのネットワークポートを損傷する可能性があります。非PoEポートを誤ってPoE給電として接続することを厳禁します。
Jetson reServer J4012はJetPackイメージを書き込み、Docker --runtime nvidiaを設定する必要があります。Frigateはstable-tensorrt-jp6イメージを使用しなければならず、通常のCPUイメージではGPUハードウェアデコードとTensorRT加速を有効化できません。
体験講座にはFrigateマルチチャンネル設定とNode-RED実習は含まれません。体験講座の受講生が独立してマルチチャンネルNVR集約を完了できると顧客に約束しないでください——それは実践講座の納品基準です。
コンプライアンスレッドライン:本講座のすべての検出モデルとシーンは物体/行動/エリア検出に限定され、顔認証・個人識別と生体特徴追跡を厳禁します。プロジェクト納品前に顧客と書面で検出境界を確認しなければなりません。
授業の一例 · 01
授業前準備と環境事前チェック
ハードウェアラックの清点、ネットワーク環境設定、reCameraファームウェアプリセットとNode-RED/SSCMAプラグイン検証、FrigateコンテナデプロイとGPUパススルー設定、教材の配布
—
全15ユニットのシラバスと形態別の日程を表示
| モジュール / 成果物 | 体験1日 | 実践2〜3日 | 納品3〜5日 | ||
|---|---|---|---|---|---|
| 01 | 授業前準備と環境事前チェックハードウェアラックの清点、ネットワーク環境設定、reCameraファームウェアプリセットとNode-RED/SSCMAプラグイン検証、FrigateコンテナデプロイとGPUパススルー設定、教材の配布 | — | 完全 | 完全 | 完全 |
| 02 | ビジョン AI の中核概念とデュアルトラック構成フレームレートFPS、解像度、信頼度しきい値、IoU交差結合比;reCamera軽量ノードとJetson強力ノードの技術指標、コストと適用境界の比較 | — | 完全 | 完全 | 完全 |
| 03 | reCamera 単一軽量ノードの設定電源投入とネットワーク接続(2002w Wi-Fi/AP、2002百兆有線、HQ PoEスイッチ給電)、Webインターフェースアクセス、RTSPビデオストリーム検証(554ポート)、プリセットモデル切り替え | reCamera Web UI | 完全 | 完全 | 完全 |
| 04 | 基本侵入検出とエリア描画基本検出ボックスを描画、ターゲット進入によるトリガーイベントを観察、エッジ側NPU推論フレームレートと信頼度変化を観察 | reCamera / SSCMA | 完全 | 完全 | 完全 |
| 05 | Jetson マルチチャンネル NVR 構成デモFrigateマルチチャンネルRTSP接続とGPUハードウェアデコード展示、物体検出と録画管理、侵入検出→MQTTプッシュ→音声光アラーム連携デモ | Frigate NVR | 簡略 | 完全 | 完全 |
| 06 | Node-RED ビジョンイベントのフロー作成SSCMAモデルノード設定、信頼度フィルタリングとターゲットタイプフィルタリング、Dashboardリアルタイム画面とアラート状態ダッシュボード構築 | Node-RED / SSCMA | なし | 完全 | 完全 |
| 07 | マルチチャンネルアラート連携MQTTメッセージパブリッシュによるスマート電球の色変更とブザー鳴動、Webhookノードによるアラートの企業WeChatグループボットへのプッシュ | Node-RED / MQTT | なし | 完全 | 完全 |
| 08 | Frigate 複数カメラ設定frigate.yml設定構造解析、複数reCamera RTSPアドレス追加、検出フレームレート設定(5–10FPS)、ZonesとMasks定義 | Frigate / YAML | なし | 完全 | 完全 |
| 09 | Home Assistant との高度連携Frigate HA統合プラグインのインストール設定、カメラエンティティとセンサー状態マッピング、時間帯とエリア侵入に基づく自動化YAMLスクリプト作成 | Home Assistant / YAML | なし | 完全 | 完全 |
| 10 | 誤報率チューニング実習信頼度しきい値調整(Min Score/Threshold)、Zones座標最適化による枝の揺れ/反射/背景雑物の除外、チューニング前後の誤報データ比較記録 | Frigate | なし | 完全 | 完全 |
| 11 | データセット収集とアノテーション現場データ収集戦略(光照変化/角度マルチソース/正負サンプルバランス)、CVATまたはRoboflow物体検出ボックスアノテーション、データセット分割7:2:1とデータ拡張 | CVAT / Roboflow | なし | なし | 完全 |
| 12 | YOLO モデルの転移学習YOLO物体検出原理とバックボーンネットワーク解析、PyTorch訓練環境と事前学習済み重み設定、Loss収束曲線とmAP@0.5指標モニタリング | YOLO / PyTorch | なし | なし | 完全 |
| 13 | エッジ側モデル変換とデプロイONNXフォーマットエクスポート、Jetson TensorRT Engine変換、reCamera TPU-MLIR INT8量子化によるcvimodel変換、エッジ側推論遅延/FPS/VRAM実測 | TensorRT / TPU-MLIR | なし | なし | 完全 |
| 14 | 構造化データ集約とダッシュボード物体検出統計データをInfluxDB時系列データベースに書き込み、Grafanaアラート頻度統計/エリアヒートマップ/コンプライアンス率トレンドダッシュボードを構築 | InfluxDB / Grafana | なし | なし | 完全 |
| 15 | ソリューションレビューと納品総括各グループのプロジェクトソリューション演習と誤報チューニング効果プレゼン、エッジコンピューティングオーバーヘッドとネットワーク帯域幅占有の振り返り、納品物と設定ファイルのアーカイブ | — | 簡略 | 完全 | 完全 |
● 完全◐ 簡略— なし●+ 完全版より深い
体験コース(taster)は L1 のデュアルトラック体験と基本設定に焦点を当て、Jetson NVR は見学デモとし実習は含みません。実践コース(workshop)は L1+L2 を網羅し Node-RED 連携と Frigate 複数ストリーム集約を実施。マスターコース(bootcamp)は L1+L2+L3 のすべてを扱い、独自モデル訓練からエッジデプロイまで完全習得します。
体験講座
- Day 1 午前モジュール 01 + 02 + 03
事前確認 → ビジョン AI の基礎概念 → reCamera 単一ノード設定
- Day 1 午後モジュール 04 + 05(デモ) + 15(簡易版)
基本侵入検知 → Jetson NVR 構成デモ → 振り返り総括
Jetson 複数 NVR は見学デモであり、実習は含みません。
実践講座
- Day 1モジュール 01–05
事前確認 → ビジョン概念 → reCamera 設定 → 基本検出 → Jetson NVR デモ
- Day 2モジュール 06–08
Node-RED ビジョンイベントフロー → マルチチャンネルアラート連携 → Frigate 複数カメラ設定
- Day 3(任意)モジュール 09 + 10 + 15
HA 高度連携 → 誤報率抑制の実習 → ソリューション総括と納品確認
実践講座では、2系統以上のRTSP接続、Frigate検出、HA連携、誤報チューニングを含む完全なシステムを1セット納品します。受講生の基礎要件:IPネットワーク、Docker、MQTTの基礎を理解し、YAML設定ファイルを編集できること。
納品講座
- Day 1–2モジュール 01–10
L1+L2 の完全な内容(reCamera 設定 + Node-RED 連携 + Frigate 複数集約 + HA 連携 + 誤報抑制チューニング)
- Day 3モジュール 11 + 12
データセット収集・アノテーション → YOLO モデルの転移学習
- Day 4モジュール 13 + 14
エッジ側モデル変換とデプロイ → 構造化データ集約とダッシュボード構築
- Day 5モジュール 15
ソリューションレビューと納品アーカイブ
納品講座の目標は、垂直産業向けビジョン認識ソリューションを独立して設計・納品する能力を備えることです。受講生の基礎要件:PythonとLinuxコマンドライン基礎を備え、物体検出の基本原理を理解し、L1〜L2の能力に習熟していること。
体験講座は1日で完結し、モデル学習は不要で、「カメラが配信し、対象を検出し、アラートが出る」ところまでを扱います。展示会、技術オープンデー、お客様との初回接点に向いています。
実践講座のDay 3は任意の弾力的な日です:受講生の基礎が良好な場合は2日に圧縮可能(Day 2午後にHA統合と誤報チューニングを統合);より多くのFrigate設定チューニング時間が必要な場合は3日間を使い切ります。
修了時に得られるもの
以下はフルバージョン(納品講座)の納品物です;実践講座は上位4項目を納品;体験講座は第1、2項目の簡易版を納品します。
- 01
ビジョンシステムアーキテクチャ設計図とネットワークトポロジー説明
デュアルハードウェアメインライントポロジー図、現場ローカルネットワークIPアドレス計画表、PoE給電ソリューション、RTSPストリームアドレスとポート割り当て(554/5000/8123/1883)を含みます。
- 02
reCamera Node-RED連携フロー設定ファイル
SSCMAモデルノード設定、信頼度とターゲットタイプフィルタリングルール、MQTTパブリッシュノード、WebhookアラートプッシュフローJSONを含みます。
- 03
Frigate設定ファイル(frigate.yml)とHA自動化スクリプト
マルチチャンネルRTSPカメラ設定、Zones/Masksエリア定義、検出フレームレートと信頼度しきい値、Home Assistant自動化YAMLルールを含みます。
- 04
誤報率チューニング前後テスト比較記録表
チューニング前の誤報頻度統計、信頼度しきい値とZones調整記録、チューニング後の誤報率比較データ、光照と遮蔽条件のメモを含みます。
- 05
カスタムデータセット、トレーニング設定、量子化後モデルファイル(L3)
アノテーション付きデータセット(Train/Val/Test 7:2:1)、YOLO訓練設定と重み、ONNXエクスポートファイル、TensorRT Engine(Jetson)とcvimodel(reCamera)量子化モデル、推論遅延とFPSベンチマークテストレポートを含みます。
- 06
InfluxDB時系列データとGrafanaダッシュボード設定(L3)
検出統計データテーブル構造、Grafanaアラート頻度/エリアヒートマップ/コンプライアンス率トレンドダッシュボード設定JSONを含みます。
修了後に再現できるオープンソースプロジェクト
これらのプロジェクトは講座と同じハードウェアと手法を使っており、授業で得た知見もプロジェクトへ反映しています。
侵入・滞留アラート
RTSP カメラ 1 台で立入禁止エリアへの侵入、ライン越え、滞留を検知し、ブラウザで 1 件ずつ対応します。判定はエッジボックス上で行い、Jetson または RK3588 の 1 台で全体が動きます。
駐車スペース監視
どの駐車スペースが埋まり、どこが空いているかをリアルタイムに把握できます。reCamera 1 台で動作し、追加のサーバーは不要です。
小売店の人流ヒートマップ
どの棚の前に人が集まり、どの通路が通られていないかを可視化します。reCamera でも、IP カメラと AI ボックスの組み合わせでも使えます。
視覚AIモデルを研究室から現場へ出し、実際の照明変化や誤報に対処する
M4 はエッジカメラの設置、エッジ NPU 推論、マルチストリーム動画集約、現場での誤報対策を中心に、納品までの全工程を実践します。基礎から応用まで段階的に学べる実習機材を備えており、講師は講義時間に合わせて軽量な単体構成と集中型マルチストリーム構成を柔軟に選択できます。
拡張ポイント 01
現場の条件に合わせる
ユニット04および08では、実習室の出入口、危険作業エリア、安全通路など受講環境に応じた警戒区域を自由に設定し、物理空間に合わせて検知ゾーンを調整する演習が可能です。
拡張ポイント 02
カメラを接続する
学校や施設に既設の標準RTSP監視カメラをFrigateに統合し、異機種カメラが混在する複数系統の映像を同時に解析する現場検証が可能です。
拡張ポイント 03
実践知の融合
急激な照度変化、枝の揺れ、反射光といった実際の現場環境を実習に取り入れ、信頼度閾値やマスク領域の調整を通じて誤報を排除する実践手法を習得します。
能力範囲とコンプライアンス
物体/行動/エリア検出とイベントアラートのみを行い、顔認証・個人識別と生体特徴追跡を厳禁します。
適用範囲
- 汎用および特定ターゲット検出(人/車/ヘルメット/反射材/ワークピースなどの物体カテゴリ)
- エリア侵入と境界越過検出、夜間異常滞在検出
- マルチチャンネルRTSPビデオストリーム集約分析とNVR録画管理
- 構造化検出イベントをMQTT/Webhook経由で音声光アラートとサードパーティシステムにプッシュ
- エリア人流カウントと滞在時間統計(匿名集計、個人身份に関連付けなし)
- カスタム物体検出モデル訓練とエッジ側量子化デプロイ(L3)
不適用範囲
- 顔認証・個人識別と生体特徴追跡を厳禁(コンプライアンスレッドライン)し、全文のすべてのモデルとシーンは物体/行動/エリア検出に限定されます
- ミリ秒秒単位のライフセーフティ制動制御(自動運転、医療診断、産業用安全インターロックなど)への使用を厳禁します
- 法定防犯監視システムと消防アラームシステムを代替しません
- 極端な悪天候(大雨、濃霧、強い逆光)下での100%認識率を保証しません
- 長期間の常駐代行運用保守サービスは含みません
- reCamera単体は単一カメラの軽量ソリューションで、1系統の1080Pリアルタイム推論をサポートします;マルチチャンネル同時実行にはエッジホスト(RK3576 / J4012)をデプロイし、検出解像度とフレーム抽出レート(通常5〜10 FPS)を適切に計画する必要があります