IA de Visão de Borda
Com base em câmeras de borda leves e servidores industriais de IA multicanal, construa soluções de visão de borda com detecção de objetos, alertas de invasão de zona e vinculação automatizada.
A vigilância tradicional costuma se limitar à consulta de gravações após os incidentes, sem gerar alertas estruturados no momento do risco; a detecção de movimento comum sofre com alarmes falsos causados por variações de iluminação e chuva. O desenvolvimento de IA visual sob medida exige prazos extensos, engenheiros especializados e servidores dedicados, dificultando o equilíbrio entre custo e desempenho.
- Dificuldade
- Avançado
- Duração
- L1 1 dia / L2 2–3 dias / L3 3–5 dias
- Formato Mais Curto
- 1 dia (aula experimental · L1)
- Formato de Ensino
- 3 camadas: experimental / prático / de entrega
- Duas linhas principais de hardware
- reCamera (nó leve) + Jetson Orin NX (nó forte)
- Protocolo central
- RTSP / MQTT / PoE 802.3af/at / REST API
- Trilha
- Criar produtos com IA
- Para quem é este curso
- Engenheiros de segurança e operações de parques prediais · Gestores de segurança do trabalho na manufatura industrial · Profissionais de comércio inteligente e análise de fluxo de clientes · Integradores de sistemas de monitoramento agrícola e externo · Engenheiros de desenvolvimento de AIoT e visão computacional · Professores e alunos de escolas técnicas e universidades aplicadas
- Pré-requisitos
- L1 requer experiência básica de rede e navegador (conexão Wi-Fi e acesso web); L2 requer noções de redes IP, Docker, MQTT e edição de YAML; L3 requer fundamentos de Python, terminal Linux e princípios de detecção de objetos.
Cenários típicos de aplicação
- Segurança predial e de parques: proteção perimetral, alarme de invasão de área por pessoas, detecção de permanência anômala noturna
- Manufatura industrial e segurança do trabalho: detecção de não uso de capacete/colete refletivo, invasão de áreas perigosas por pessoas, monitoramento de estado de correias transportadoras
- Comercio inteligente e analise de fluxo de clientes: contagem de fluxo de pessoas por zona, estatistica de tempo de permanencia, distribuicao de zonas quentes
- Monitoramento agricola e externo: monitoramento de ponto externo com alimentacao PoE, reconhecimento de objetos especificos e alerta de invasao de limite
- Controle temporario e estacao de trabalho movel: deploy rapido de reCamera de ponto unico, inferencia de borda plug-and-play
Três níveis e até onde cada um leva
- L1 Nível Demonstração 1 dia
Experiência de duas linhas e configuração básica
Configure uma reCamera, delimite uma zona e detecte alvos
- Compreender conceitos centrais de visão como taxa de quadros, resolução, limiar de confiança e IoU
- Concluir independentemente a configuração de rede e saída de fluxo de vídeo do dispositivo reCamera
- Dominar os limites de aplicação e critérios de escolha entre soluções de nó leve e nó robusto
- Concluir a configuração de rede e validação básica de detecção de objetos de 1 nó reCamera
- L2 Nível Consultor 3 dias
Vinculação de cenários de duas linhas e agregação multicanal
Conecte várias câmeras ao Frigate, reduza falsos alarmes e acione alertas sonoros e luminosos
- Dominar o uso de Node-RED na reCamera para implementar vinculação local de eventos de borda
- Dominar a configuração multicanal, desenho de zonas e otimização de parâmetros do frigate.yml do Frigate
- Dominar a configuração de vinculação entre Frigate e Home Assistant e a lógica de acionamento de eventos entre sistemas
- Concluir 1 sistema completo com mais de 2 entradas RTSP, detecção Frigate, vinculação HA e otimização de falsos alarmes
- L3 Nível Design 5 dias
Personalização de modelo e otimização de implantação de borda
Treine seu próprio modelo de detecção e implante-o em hardware de borda
- Dominar o ciclo de engenharia completo da visão de IA, desde anotação de dados e treinamento de modelo até implantação de borda
- Dominar a cadeia de ferramentas chave para conversão de quantização de modelos TensorRT e embarcados
- Capacidade de projetar e entregar independentemente soluções de detecção visual para setores verticais
- Entregar 1 modelo de detecção de objetos treinado personalizadamente, com validação de execução real no hardware
O que saberão fazer ao concluir
- Configurar detecção de objetos na borda e streaming RTSP da reCamera
- Orquestrar vinculação entre eventos visuais e alarmes audiovisuais com Node-RED
- Construir agregação multicanal RTSP do Frigate e gerenciamento de gravação NVR
- Configurar zonas de detecção (Zones) e otimizar limiares de confiança
- Integrar automação vinculada entre sistemas com Home Assistant
- Treinar modelos YOLO sob medida e implantá-los com quantização no TensorRT / cvimodel
Hardware e cadeia de ferramentas
Este curso usa como ferramenta de ensino central as "câmeras de IA open-source + caixas de inferência de borda", cobrindo toda a cadeia de coleta, inferência e alertas.
- CAM-L reCamera 2002w/2002 No de borda leve · inferencia NPU de borda · streaming RTSP
- CAM-H reCamera 2002 HQ PoE 8GB Câmera principal PoE · agregação NVR multicanal
- EDGE reComputer RK3576-30 Host de inferencia leve · 6 TOPS NPU · vinculacao Node-RED
- NVR reServer Industrial J4012 Jetson Orin NX 16GB · agregação multicanal Frigate · TensorRT
- NET Switch Gigabit PoE de 8+2 portas 802.3af/at · alimentação PoE e agregação de tráfego
Lista ilustrada de 6 dispositivos
-
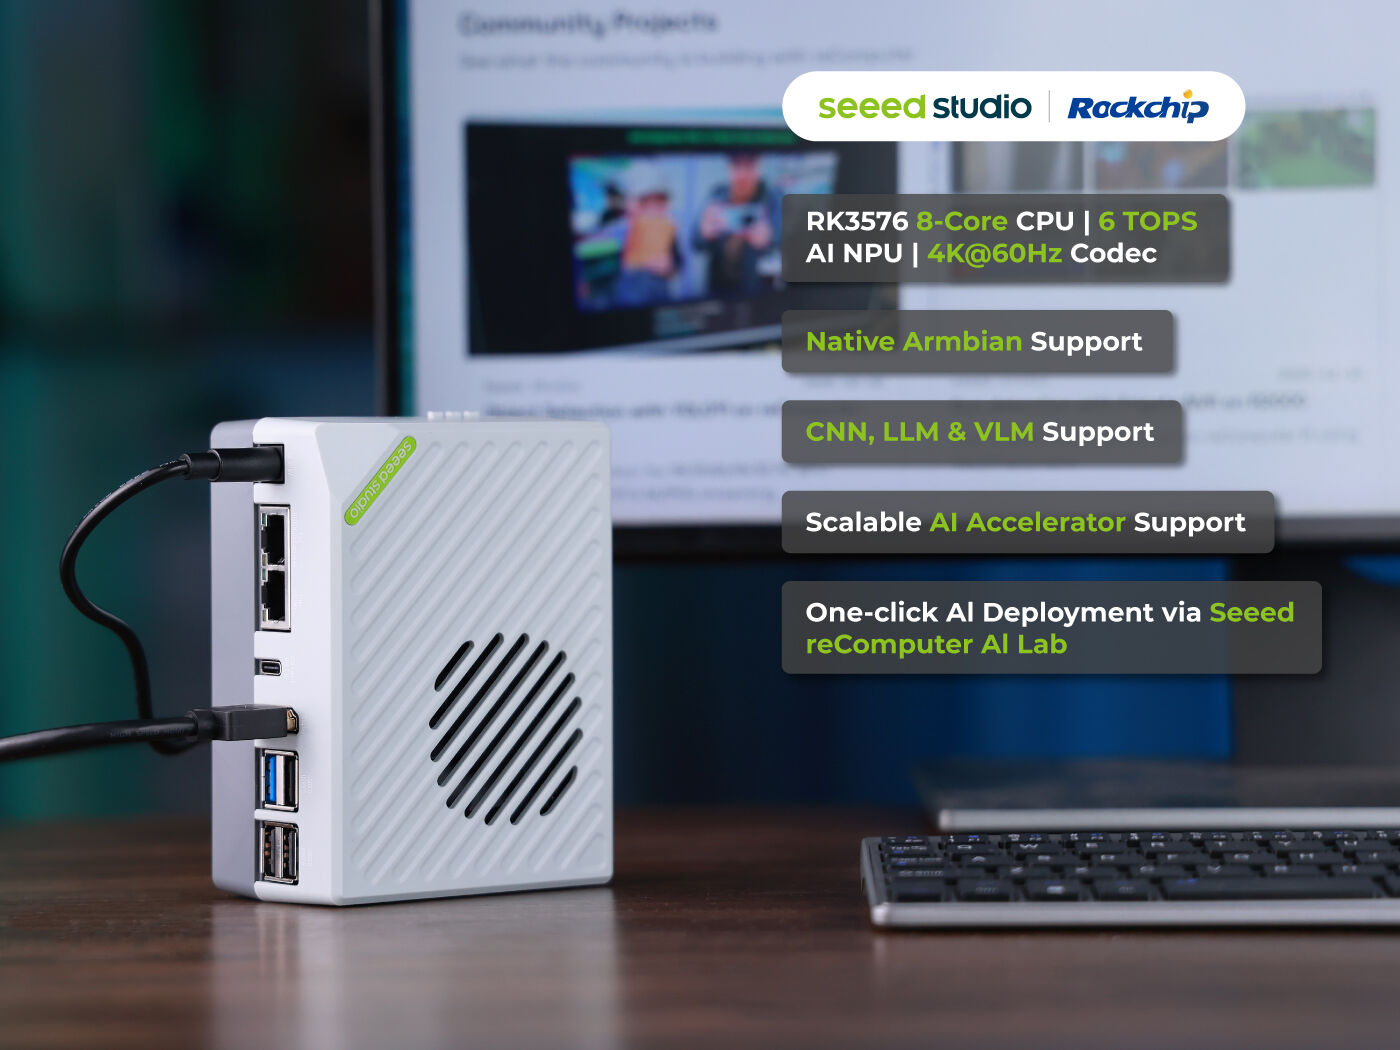
reComputer RK3576-30 (100052518)
Host leve de inferência visual, 8GB de memória, 6 TOPS de capacidade
Controlador inteligente de borda que executa vinculação de eventos e painel leve de monitoramento de vídeo. Equipado com 8GB de memória e NPU de 6 TOPS, adequado para inferência visual leve e vinculação de eventos com Node-RED nas fases L1/L2. Pode servir como host de implantação leve para Frigate e Home Assistant.
-
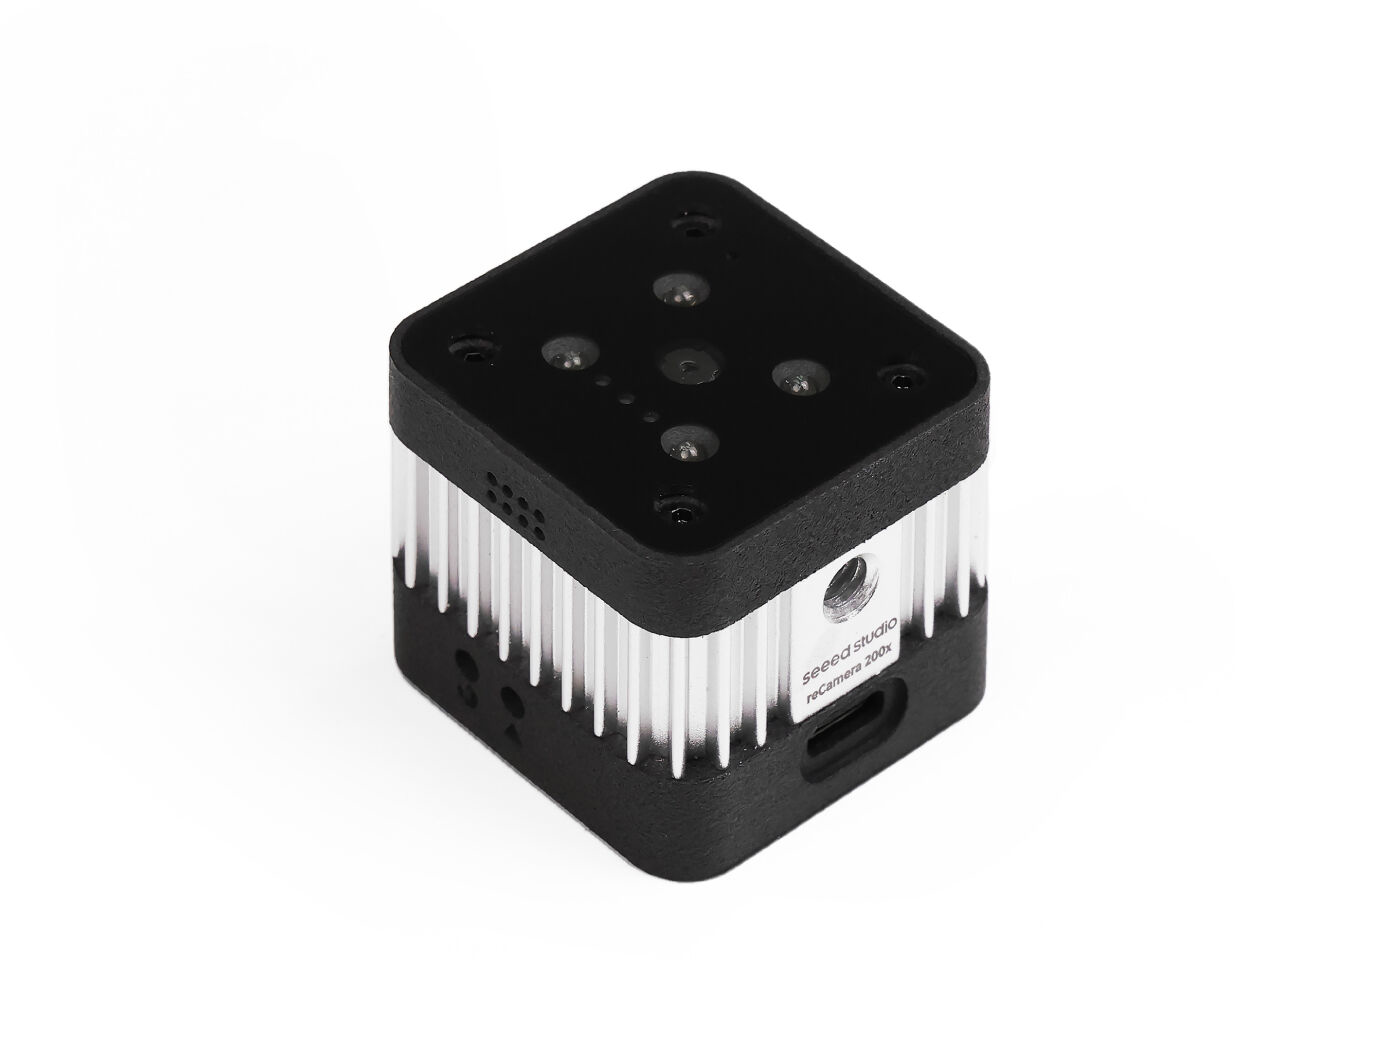
reCamera 2002w/2002 (102991896/102991894)
Nó visual de câmera única, detecção leve de objetos na borda e streaming RTSP
Câmera de IA open-source modular; o modelo 2002w suporta modo Wi-Fi/AP, o 2002 suporta Ethernet com fio de 100Mbps. Com inferência NPU integrada e orquestração sem código via Node-RED, é plug-and-play, adequado para experiência de nó leve único no L1 e automação de borda no L2. Suporta saída de fluxo de vídeo RTSP (porta 554).
-
reCamera 2002 HQ PoE 8GB (100029708)
Câmera principal para múltiplas câmeras, alimentação e streaming por único cabo PoE
Câmera de IA open-source modular, suporta alimentação e streaming de vídeo por único cabo via switch PoE. Configuração de 8GB de memória, adequada como câmera principal para análise agregada de NVR multicanal. Conecta-se ao Frigate via RTSP, com suporte a configuração de zonas de detecção e limiar de confiança.
-
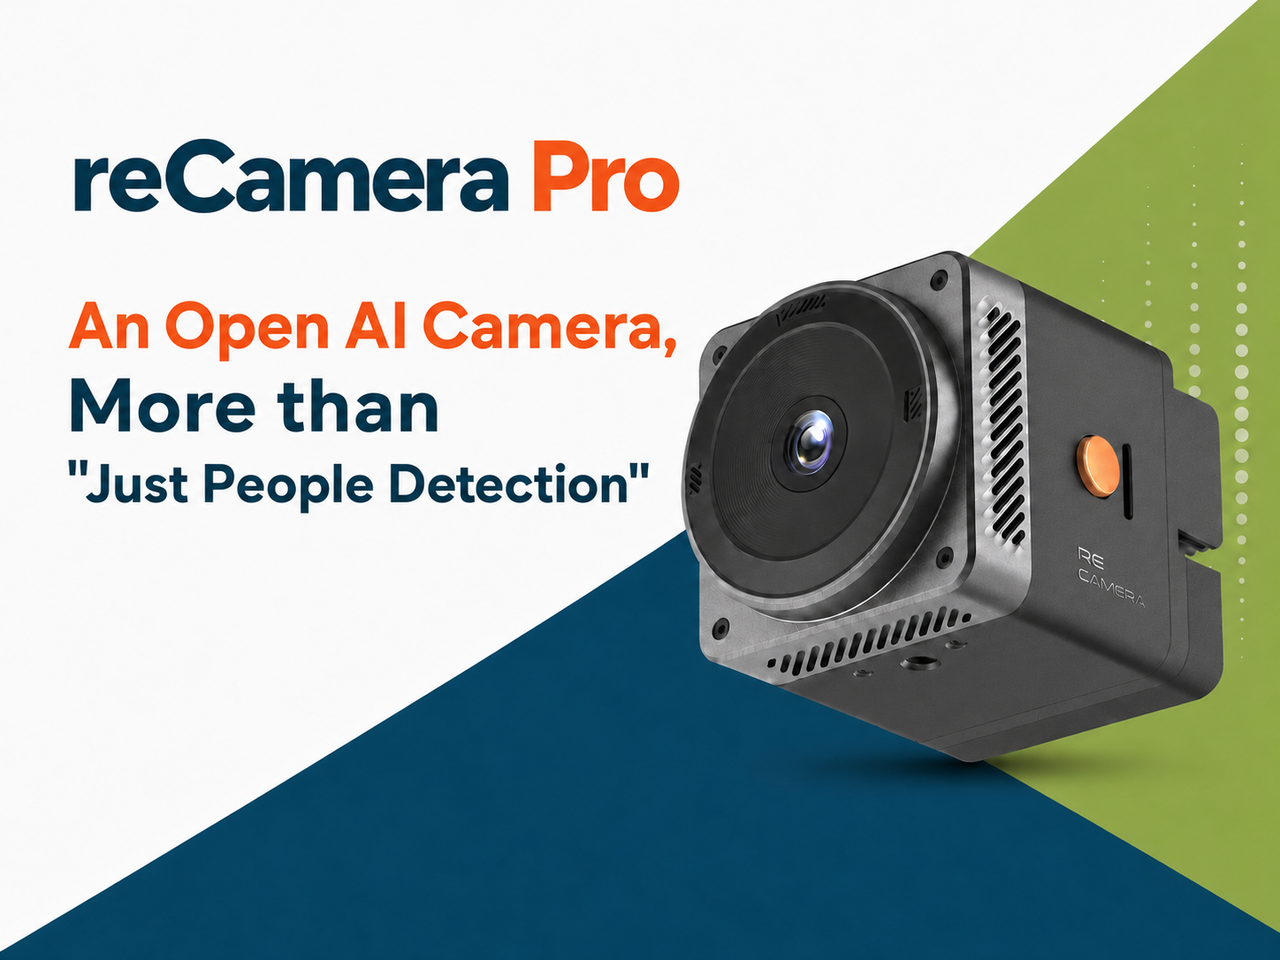
Câmera de IA reCamera Pro (100092895)
Câmera de visão de IA open-source de alto desempenho, para desenvolvimento visual avançado e validação de modelos com maior capacidade computacional
Dispositivo de expansão opcional, modelo de alto desempenho da série reCamera, adequado para desenvolvimento visual avançado e validação de modelos com maior capacidade computacional. Pode executar tarefas de inferência de borda mais complexas e validação paralela de múltiplos modelos, como opção de capacidade computacional avançada nas fases L2/L3.
-
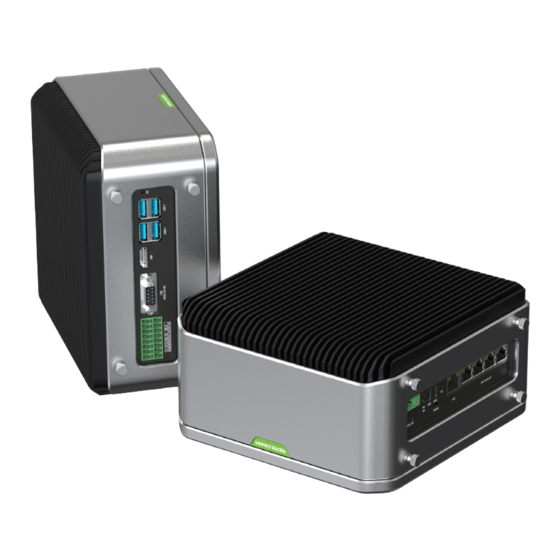
reServer Industrial J4012 (Jetson Orin NX 16GB, 114110247)
Hub de vídeo de alto desempenho, servidor de borda Jetson industrial
Servidor de computação de borda industrial Jetson Orin NX 16GB, executa o Frigate NVR para agregação de detecção multicanal. Suporta decodificação de vídeo por GPU e aceleração por quantização TensorRT, adequado para agregação de fluxos de vídeo multicanal no L2 e implantação de inferência de modelo personalizado no L3. Requer flash da imagem JetPack e configuração do Docker com --runtime nvidia; o Frigate usa a imagem stable-tensorrt-jp6.
-
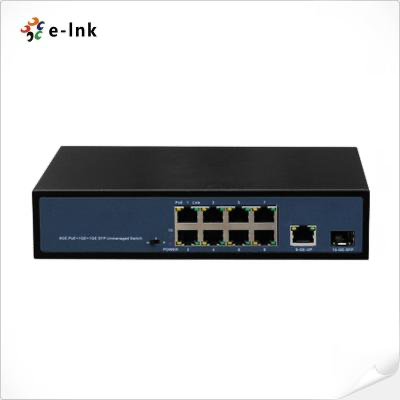
Switch Industrial Gigabit PoE de 8+2 portas (802.3af/at)
Alimentação centralizada e rede de alta velocidade
Switch Gigabit PoE de 8+2 portas, em conformidade com o padrão 802.3af/at. Alimenta câmeras PoE e agrega o tráfego da rede local, adequado para implantação centralizada de múltiplas reCamera HQ PoE e cenários de agregação Frigate NVR.
Inclui adicionalmente roteador gigabit Wi-Fi 6 CUDY AX3000, mini tripés × 3 (114993412), monitor portátil de 13,3" 1080P (com cabos mini HDMI e Type-C), 4 cabos de rede Cat6 (1 m), régua de tomadas e kit de simulação (adesivos para capacete / colete refletivo e modelos de peças para teste).
Inferência na borda com reCamera, agregação multicanal com Frigate, modelos YOLO próprios
Da detecção plug-and-play em um ponto ao NVR multicanal com análise centralizada e à implantação quantizada de modelos próprios — três níveis de profundidade de uma solução de visão.
-
reCamera + Node-RED
Inferência em NPU de borda + automação sem código · RTSP / MQTT
- Ligar dispositivo e conectar a rede
- Saída de fluxo de vídeo RTSP
- Detecção de Objetos com Modelo Pré-Treinado
- Vinculação de eventos Node-RED
-
Frigate NVR + Home Assistant
Decodificação por hardware de múltiplos RTSP + detecção de área + alertas MQTT
- Integracao RTSP multicanal
- Configuração Zones/Masks
- Ajuste de limiar de confianca
- Vinculação de automação HA
-
YOLO + TensorRT / cvimodel
Anotacao de dados + aprendizado por transferencia + deploy quantizado
- Aquisicao e anotacao de conjunto de dados
- Treinamento por transferência YOLO
- Exportação ONNX
- Quantização TensorRT/cvimodel
- Execucao pratica de borda
Ponto de inflexão · Da inferência de borda pontual à agregação centralizada NVR multicanal A reCamera cuida da detecção pontual plug-and-play no dispositivo e do acionamento local; o Frigate e o Jetson oferecem agregação de múltiplos fluxos de vídeo, regras unificadas de zona e emissão de alertas entre sistemas, avançando do sensoriamento pontual para a análise centralizada de múltiplos canais.
Requer adicionalmente o broker MQTT Mosquitto (eventos de alerta estruturados, porta 1883), InfluxDB + Grafana (estatísticas e painel temporal no L3) e CVAT / Roboflow (plataforma de rotulagem no L3).
Programa e formatos
15 unidades de ensino no total. Primeiro, os formatos de oferta; o programa completo se expande abaixo.
Sessão Experimental
Sem projeto final1 Dia · 6–8h · L1 Exposição · Focado na configuração de nó único reCamera e visão geral da arquitetura de trilha dupla
Aula prática
Com projeto final2–3 Dias · 14–20h · L1+L2 · Alertas no Node-RED + Agregação no Frigate + Automação no HA + Redução de alarmes falsos
Aula de entrega
Com projeto final3–5 dias · 24–35h · L1+L2+L3 · cobertura completa incluindo treinamento de modelo personalizado e otimização de implantação de borda
A fiação do switch PoE e da reCamera HQ PoE requer confirmação de que as portas do switch suportam o padrão 802.3af/at; injetores PoE não padronizados podem danificar a porta de rede da câmera. É proibido conectar erroneamente portas não PoE como alimentação PoE.
O Jetson reServer J4012 requer flash da imagem JetPack e configuração do Docker com --runtime nvidia; o Frigate deve usar obrigatoriamente a imagem stable-tensorrt-jp6, imagens de CPU comuns não habilitam decodificação de vídeo por GPU e aceleração TensorRT.
A aula experimental nao inclui configuracao multicanal Frigate nem pratica Node-RED; por favor, nao prometa ao cliente que os alunos da aula experimental conseguem concluir independentemente a agregacao NVR multicanal — esse e o padrao de entrega da aula pratica.
Linha vermelha de conformidade: todos os modelos de deteccao e cenarios deste curso estao limitados a deteccao de objetos/comportamentos/zonas; e estritamente proibido o reconhecimento facial de identidade e o rastreamento de caracteristicas biometricas. Antes da entrega do projeto, deve-se confirmar por escrito com o cliente os limites de deteccao.
Uma das aulas · 01
Preparação pré-aula e verificação prévia de ambiente
Inventario de bancada de hardware, configuracao de ambiente de rede, pre-instalacao de firmware reCamera e validacao de add-ons Node-RED/SSCMA, deploy de conteiner Frigate e configuracao de passagem GPU, distribuicao de materiais didaticos
—
Ver o programa completo de 15 unidades e o cronograma de cada formato
| Módulo / Resultado | Experimental1 dia | Prático2–3 dias | Entrega3–5 dias | ||
|---|---|---|---|---|---|
| 01 | Preparação pré-aula e verificação prévia de ambienteInventario de bancada de hardware, configuracao de ambiente de rede, pre-instalacao de firmware reCamera e validacao de add-ons Node-RED/SSCMA, deploy de conteiner Frigate e configuracao de passagem GPU, distribuicao de materiais didaticos | — | Completo | Completo | Completo |
| 02 | Conceitos centrais de IA visual e arquitetura de trilha duplaTaxa de quadros FPS, resolucao, limiar de confianca, IoU (Intersection over Union); comparacao de indicadores tecnicos, custos e limites de aplicacao entre no leve reCamera e no forte Jetson | — | Completo | Completo | Completo |
| 03 | Configuração de nó leve reCamera em ponto únicoLigar e conectar à rede (2002w Wi-Fi/AP, 2002 Ethernet 100Mbps, HQ alimentado por switch PoE), acesso à interface Web, validação de fluxo de vídeo RTSP (porta 554), troca de modelos pré-instalados | reCamera Web UI | Completo | Completo | Completo |
| 04 | Deteccao basica de invasao e desenho de zonasDesenho de caixas de deteccao basicas, observacao de eventos acionados por entrada de objetos, observacao de variacao de taxa de quadros e confianca da inferencia NPU de borda | reCamera / SSCMA | Completo | Completo | Completo |
| 05 | Demonstração de arquitetura NVR multicanal com JetsonDemonstração de integração multicanal RTSP do Frigate e decodificação de vídeo por GPU, detecção de objetos e gerenciamento de gravação, demonstração de vinculação: detecção de invasão → push MQTT → alarme sonoro/luminoso | Frigate NVR | Reduzido | Completo | Completo |
| 06 | Orquestração de eventos visuais no Node-REDConfiguração de nó de modelo SSCMA, filtro de confiança e filtro de tipo de objeto, implantação de painel com imagem em tempo real e status de alerta no Dashboard | Node-RED / SSCMA | Não inclui | Completo | Completo |
| 07 | Vinculacao de alertas multicanalPublicação de mensagens MQTT aciona mudança de cor de lâmpada inteligente e som de buzina; nó Webhook envia alerta para bot de grupo do WeChat Work | Node-RED / MQTT | Não inclui | Completo | Completo |
| 08 | Configuração multicâmera no FrigateAnálise da estrutura de configuração frigate.yml, adição de endereços RTSP de múltiplas reCamera, configuração de taxa de detecção (5–10FPS), definição de Zones e Masks | Frigate / YAML | Não inclui | Completo | Completo |
| 09 | Integração avançada com Home AssistantInstalação e configuração do add-on de integração Frigate HA, mapeamento de entidades de câmera e status de sensores, escrita de scripts YAML de automação baseados em período de tempo e invasão de zona | Home Assistant / YAML | Não inclui | Completo | Completo |
| 10 | Pratica de ajuste de taxa de falsos positivosAjuste de limiar de confianca (Min Score/Threshold), otimizacao de coordenadas Zones para excluir balanco de galhos/reflexos/objetos de fundo, registro de comparacao de dados de falsos positivos antes e depois do ajuste | Frigate | Não inclui | Completo | Completo |
| 11 | Aquisicao e anotacao de conjunto de dadosEstrategia de aquisicao de dados no local (variacao de iluminacao/multiplas fontes de angulo/equilibrio de amostras positivas e negativas), anotacao de caixas de deteccao de objetos no CVAT ou Roboflow, divisao de conjunto de dados 7:2:1 e aumento de dados | CVAT / Roboflow | Não inclui | Não inclui | Completo |
| 12 | Transfer learning com modelo YOLOPrincípios de detecção de objetos YOLO e análise de rede backbone, configuração de ambiente de treinamento PyTorch e pesos pré-treinados, monitoramento de curva de convergência de Loss e métrica mAP@0.5 | YOLO / PyTorch | Não inclui | Não inclui | Completo |
| 13 | Conversao e deploy de modelo de bordaExportação de formato ONNX, conversão para TensorRT Engine Jetson, quantização INT8 TPU-MLIR reCamera para cvimodel, medição prática de latência/FPS/memória de vídeo de inferência de borda | TensorRT / TPU-MLIR | Não inclui | Não inclui | Completo |
| 14 | Agregacao de dados estruturados e painelGravacao de dados estatisticos de deteccao de objetos no banco de dados de serie temporal InfluxDB, implantacao de painel de tendencia de estatistica de frequencia de alertas/popularidade de zona/taxa de conformidade no Grafana | InfluxDB / Grafana | Não inclui | Não inclui | Completo |
| 15 | Revisão da solução e resumo de entregaDemonstracao de solucoes de projeto de cada grupo e defesa de resultados de ajuste de falsos positivos, revisao de gasto de capacidade computacional de borda e uso de banda de rede, arquivamento de entregaveis e arquivos de configuracao | — | Reduzido | Completo | Completo |
● Completo◐ Reduzido— Não inclui●+ Mais aprofundado que o completo
O curso de degustação (taster) foca na experiência de trilha dupla e configuração básica de L1, com o NVR Jetson demonstrativo sem prática em bancada; a oficina prática (workshop) cobre L1+L2 com automações completas no Node-RED e agregação no Frigate; o curso de entrega (bootcamp) abrange L1+L2+L3 incluindo treinamento de modelos próprios e implantação na borda.
Sessão Experimental
- Dia 1 manhãMódulos 01 + 02 + 03
Verificação prévia → Conceitos centrais de IA visual → Configuração de nó leve reCamera
- Dia 1 tardeModulos 04 + 05 (demonstracao) + 15 (simplificado)
Detecção básica de invasão → Demonstração de NVR no Jetson → Síntese final
O NVR multicanal com Jetson é demonstrativo, sem prática em bancada.
Aula prática
- Day 1Módulos 01–05
Verificação prévia → Conceitos visuais → Configuração da reCamera → Detecção básica → Demo de NVR Jetson
- Day 2Modulos 06-08
Fluxo de eventos no Node-RED → Alertas multicanal integrados → Configuração multicâmera no Frigate
- Dia 3 (opcional)Modulos 09 + 10 + 15
Integração avançada no HA → Prática de ajuste de alarmes falsos → Síntese de entrega do projeto
A aula pratica entrega 1 sistema completo contendo integracao RTSP de 2 ou mais canais, deteccao Frigate, vinculacao HA e ajuste de falsos positivos. Requisitos basicos dos alunos: compreender fundamentos de rede IP, Docker e MQTT, saber editar arquivos de configuracao YAML.
Aula de entrega
- Day 1–2Modulos 01-10
Conteúdo completo de L1+L2 (configuração da reCamera + Node-RED + agregação no Frigate + integração HA + redução de alarmes falsos)
- Day 3Modulos 11 + 12
Coleta e rotulagem de dados → Transfer learning com modelo YOLO
- Day 4Modulos 13 + 14
Conversao e deploy de modelo de borda → agregacao de dados estruturados e implantacao de painel
- Day 5Módulo 15
Revisão da solução e arquivamento de entrega
O objetivo da aula de entrega e desenvolver capacidade de projetar e entregar independentemente solucoes de reconhecimento visual para industrias verticais. Requisitos basicos dos alunos: possuir base em Python e linha de comando Linux, compreender principios basicos de deteccao de objetos, familiarizar-se com as capacidades L1-L2.
O curso introdutório dura um dia, não exige treinamento de modelos e vai até “a câmera transmite, os alvos são detectados e os alertas disparam”. É indicado para feiras, dias de portas abertas e primeiros contatos com um cliente.
O Dia 3 da aula pratica e um dia elastico opcional: se os alunos tiverem boa base, pode ser comprimido para 2 dias (a tarde do Dia 2 combina integracao HA e ajuste de falsos positivos); se for necessario mais tempo para ajuste de configuracao Frigate, use os 3 dias completos.
O que você leva ao concluir
A seguir estao as entregas da versao completa (aula de entrega); a aula pratica entrega os primeiros 4 itens; a aula experimental entrega a versao simplificada dos itens 1 e 2.
- 01
Diagrama de arquitetura do sistema visual e descrição de topologia de rede
Inclui diagrama de topologia das duas linhas principais de hardware, tabela de planejamento de enderecos IP da rede local, solucao de alimentacao PoE, enderecos de fluxo RTSP e alocacao de portas (554/5000/8123/1883).
- 02
Arquivo de configuração de fluxo de vinculação reCamera Node-RED
Inclui configuracao de no de modelo SSCMA, regras de filtro de confianca e tipo de objeto, no de publicacao MQTT, JSON de fluxo de push de alerta Webhook.
- 03
Arquivo de configuração do Frigate (frigate.yml) e scripts de automação HA
Inclui configuracao de cameras RTSP multicanal, definicao de zonas Zones/Masks, taxa de deteccao e limiar de confianca, regras YAML de automacao Home Assistant.
- 04
Tabela de comparação de testes antes e depois da otimização da taxa de falsos alarmes
Inclui estatistica de frequencia de falsos positivos antes do ajuste, registro de ajuste de limiar de confianca e Zones, dados de comparacao de taxa de falsos positivos apos o ajuste, observacoes de condicoes de iluminacao e obstrucao.
- 05
Conjunto de dados personalizado, configuração de treinamento e arquivo de modelo quantizado (L3)
Inclui conjunto de dados anotado (Train/Val/Test 7:2:1), configuracao e pesos de treinamento YOLO, arquivo de exportacao ONNX, modelos quantizados TensorRT Engine (Jetson) e cvimodel (reCamera), relatorio de teste de benchmark de latencia de inferencia e FPS.
- 06
Dados de série temporal InfluxDB e configuração de painel Grafana (L3)
Inclui estrutura de tabela de estatisticas de deteccao, JSON de configuracao de painel de tendencia de frequencia de alertas/popularidade de zona/taxa de conformidade no Grafana.
Projetos de código aberto que você poderá reproduzir
Estes projetos usam o mesmo hardware e os mesmos métodos do curso, e o que aprendemos em aula volta para eles.
Alertas de intrusão e permanência
Uma câmera RTSP gera alertas de zona restrita, cruzamento de linha e permanência, tratados no navegador. A detecção roda no próprio equipamento de borda; um único Jetson ou RK3588 executa todo o sistema.
Monitor de vagas de estacionamento
Mostra em tempo real quais vagas estão ocupadas e quais estão livres. Funciona com uma única reCamera, sem servidor adicional.
Mapa de calor de fluxo em loja
Mostra quais prateleiras atraem clientes e quais corredores são ignorados. Funciona com reCamera ou com câmeras IP e uma caixa de IA.
Levar modelos de visão além do laboratório para lidar com iluminação real e falsos alarmes
O M4 foca na implantação de câmeras de borda, inferência em NPU local, agregação de múltiplos fluxos de vídeo e calibração de falsos alarmes, conduzindo os alunos por todo o ciclo de entrega. Com bancadas práticas que evoluem do básico ao avançado, os instrutores adaptam o curso entre configurações leves e arquiteturas centralizadas conforme a carga horária.
Ponto de extensão 01
Adaptar às condições do local
As unidades 04 e 08 permitem que os alunos demarquem zonas perimetrais personalizadas, como portas de acesso ou áreas de risco ao redor de máquinas, ajustando os limites ao espaço físico.
Ponto de extensão 02
Conectar cameras
Possibilita incorporar câmeras de vigilância RTSP já existentes na instituição para análise concorrente, validando a integração de fontes heterogêneas de vídeo.
Ponto de extensão 03
Integrar Experiência Docente
Traz para o laboratório condições reais como variações bruscas de luz, oscilação de galhos e reflexos, orientando os alunos na calibração de limiares e máscaras de exclusão para eliminar falsos alarmes.
Limites de Escopo e Conformidade
Apenas deteccao de objetos/comportamentos/zonas e alertas de eventos; e estritamente proibido o reconhecimento facial de identidade e o rastreamento de caracteristicas biometricas.
No Escopo
- Deteccao de objetos gerais e especificos (categorias de objetos como pessoa/veiculo/capacete de seguranca/colete refletivo/peca de trabalho)
- Deteccao de invasao de zona e transgressao de limite, deteccao de permanencia anormal noturna
- Agregacao e analise de fluxos de video RTSP multicanal e gerenciamento de gravacao NVR
- Eventos de deteccao estruturados enviados via MQTT/Webhook para alarmes sonoros/luminosos e sistemas de terceiros
- Contagem de fluxo de pessoas por zona e estatistica de tempo de permanencia (agregacao anonima, sem associacao a identidade pessoal)
- Treinamento de modelo personalizado de deteccao de objetos e deploy quantizado de borda (L3)
Fora do Escopo
- É estritamente proibido o reconhecimento facial de identidade e o rastreamento de características biométricas (linha vermelha de conformidade); todos os modelos e cenários deste curso estão limitados à detecção de objetos/comportamentos/zonas
- É estritamente proibido o uso em controle de frenagem de segurança de vida em nível de milissegundos (como direção autônoma, diagnóstico médico, intertravamento de segurança industrial)
- Não substitui sistemas legais de monitoramento de segurança nem sistemas de alarme de incêndio
- Não garante taxa de reconhecimento de 100% em condições climáticas extremamente adversas (chuva forte, neblina densa, contraluz intenso)
- Não inclui serviço de operação e manutenção de longa duração no local
- A reCamera individual é uma solução leve de câmera única, suporta 1 canal de inferência em tempo real 1080P; para concorrência multicanal é necessário implantar host de borda (RK3576 / J4012) e planejar adequadamente a resolução de detecção e a taxa de amostragem de quadros (geralmente 5–10 FPS)
Inclua o M4 na sua grade
O orçamento depende do formato e do tamanho da turma. Informe por e-mail o número de participantes e o nível desejado e enviaremos uma proposta em até 3 dias úteis.