IA de Visión en el Borde
Basado en cámaras ligeras de borde y servidores industriales de IA multicanal, construye soluciones de visión en el borde con detección de objetos, alertas de intrusión en zona y vinculación automatizada.
La videovigilancia tradicional suele limitarse a la reproducción forense y no genera alertas estructuradas en tiempo real; la detección de movimiento convencional genera falsas alarmas por cambios de luz o lluvia. Desarrollar IA visual a medida implica ciclos largos, ingenieros especializados y racks dedicados, dificultando equilibrar rendimiento y costes entre nodos embebidos y servidores centralizados.
- Dificultad
- Avanzado
- Duración
- L1 1 día / L2 2–3 días / L3 3–5 días
- Formato Más Corto
- 1 día (curso de iniciación · L1)
- Formato de Enseñanza
- 3 niveles: iniciación / práctica / entrega
- Doble línea principal de hardware
- reCamera (nodo ligero) + Jetson Orin NX (nodo potente)
- Protocolo central
- RTSP / MQTT / PoE 802.3af/at / REST API
- Itinerario
- Construir productos con IA
- A quién va dirigido
- Ingenieros de seguridad y operaciones de campus y propiedades · Personal de gestión de seguridad en fabricación industrial · Profesionales de comercio inteligente y análisis de tráfico · Integradores de sistemas de monitoreo agrícola y exterior · Ingenieros de desarrollo de AIoT y visión por computadora · Docentes y estudiantes de institutos profesionales y universidades aplicadas
- Requisitos previos
- L1 requiere experiencia básica de red y navegador (conexión Wi-Fi y acceso web); L2 requiere conocimientos básicos de redes IP, Docker y MQTT, y edición de YAML; L3 requiere bases de Python, consola Linux y nociones de detección de objetos.
Escenarios típicos de aplicación
- Seguridad de propiedades y campus: protección perimetral, alertas de cruce de límites por personas, detección de permanencia anómala nocturna
- Fabricación industrial y seguridad laboral: detección de falta de casco/chaleco reflectante, intrusión de personas en zonas peligrosas, monitoreo de estado de cintas transportadoras
- Comercio inteligente y analisis de flujo de clientes: conteo de personas por zona, estadistica de duracion de permanencia, distribucion de zonas calientes
- Agricultura y monitoreo exterior: monitoreo de puntos exteriores con alimentación PoE, reconocimiento de objetos específicos y alertas de cruce de límites
- Vigilancia temporal y estaciones de trabajo móviles: despliegue rápido de reCamera de un solo punto, inferencia en dispositivo plug-and-play
Tres niveles y hasta dónde llega cada uno
- L1 Nivel de Demostración 1 día
Experiencia de doble línea y configuración básica
Configure una reCamera, delimite una zona y detecte objetivos
- Comprender conceptos visuales centrales como tasa de fotogramas, resolución, umbral de confianza e IoU
- Completar de forma independiente la configuración de red y la salida de flujo de video del dispositivo reCamera
- Dominar los límites de aplicabilidad y criterios de selección entre soluciones de nodo ligero y nodo potente
- Completar la configuración de red de 1 nodo reCamera y la verificación básica de reconocimiento de objetivos
- L2 Nivel de Consultor 3 días
Vinculación de escenarios de doble línea y agregación multicanal
Conecte varias cámaras a Frigate, reduzca las falsas alarmas y active alertas luminosas y sonoras
- Dominar el uso de Node-RED en reCamera para lograr la vinculación local de eventos en el borde
- Dominar la configuración multicanal, dibujo de zonas y optimización de parámetros en frigate.yml de Frigate
- Dominar la configuración de vinculación entre Frigate y Home Assistant y la lógica de activación de eventos entre sistemas
- Completar 1 sistema completo con más de 2 canales de acceso RTSP, detección Frigate, vinculación HA y optimización de falsas alarmas
- L3 Nivel de Diseño 5 días
Personalización de modelos y optimización de despliegue en el borde
Entrene su propio modelo de detección y despliéguelo en hardware de borde
- Dominar el ciclo de ingeniería completo de visión por IA, desde anotación de datos y entrenamiento de modelos hasta despliegue en el borde
- Dominar las cadenas de herramientas clave para la conversión de cuantización de modelos TensorRT y embebidos
- Capacidad para diseñar y entregar de forma independiente soluciones de reconocimiento visual para industrias verticales
- Entregar 1 modelo de detección de objetos entrenado personalizado y completar la verificación de ejecución en hardware
Lo que sabrán hacer al terminar
- Configurar detección de objetos en el dispositivo reCamera y transmisión RTSP
- Orquestar la vinculación de eventos visuales Node-RED con alertas audiovisuales
- Construir agregación multicanal RTSP de Frigate y gestión de grabación NVR
- Configurar zonas de detección (Zones) y optimización de umbrales de confianza
- Integrar vinculación automatizada entre sistemas con Home Assistant
- Entrenar modelos YOLO a medida y desplegarlos con cuantización en TensorRT / cvimodel
Hardware y cadena de herramientas
Este curso emplea como material didáctico central las «cámaras de IA de código abierto + cajas de inferencia en el borde», cubriendo toda la cadena, de la captura y la inferencia a las alertas.
- CAM-L reCamera 2002w/2002 Nodo ligero en el borde · inferencia NPU en dispositivo · transmision RTSP
- CAM-H reCamera 2002 HQ PoE 8GB Posición de cámara principal PoE · agregación NVR multicanal
- EDGE reComputer RK3576-30 Host de inferencia ligero · 6 TOPS NPU · vinculacion Node-RED
- NVR reServer Industrial J4012 Jetson Orin NX 16GB · agregación multicanal Frigate · TensorRT
- NET Conmutador PoE gigabit de 8+2 puertos 802.3af/at · alimentación PoE y agregación de tráfico
Lista ilustrada de 6 dispositivos
-
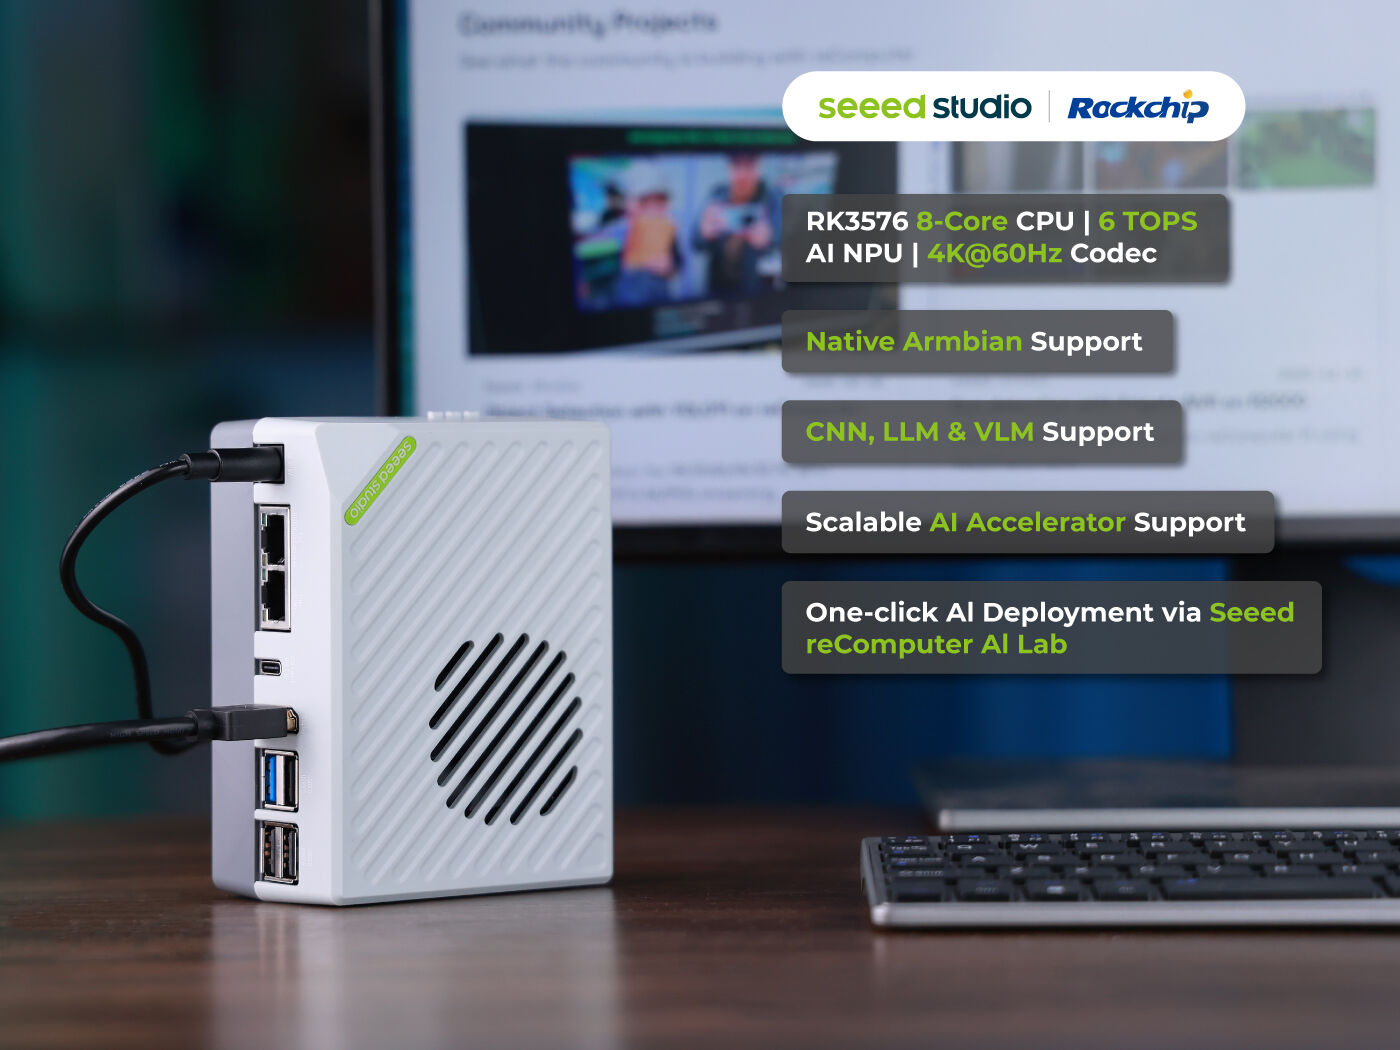
reComputer RK3576-30 (100052518)
Host de inferencia visual ligero, 8 GB de memoria, 6 TOPS de potencia de cómputo
Controlador inteligente en el borde que ejecuta la vinculación de eventos y el panel ligero de videovigilancia. Equipado con 8 GB de memoria y 6 TOPS de potencia NPU,adecuado para la inferencia visual ligera y la vinculación de eventos Node-RED en las etapas L1/L2. Puede servir como host de despliegue ligero para Frigate y Home Assistant.
-
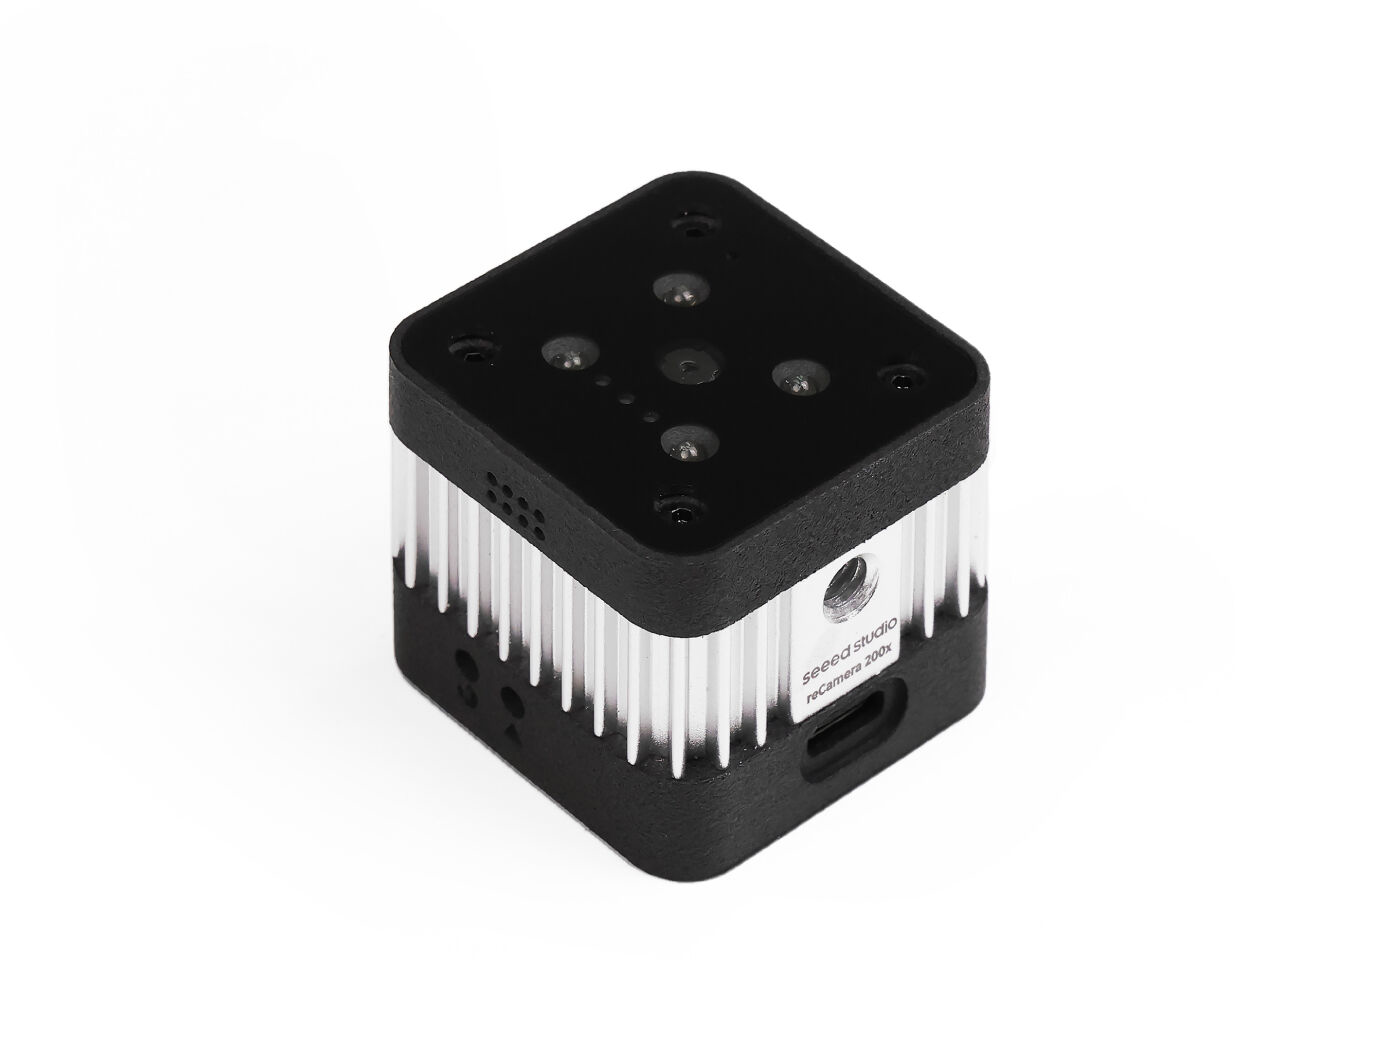
reCamera 2002w/2002 (102991896/102991894)
Nodo visual de una sola cámara, detección de objetos ligera en el dispositivo y transmisión RTSP
Cámara de IA modular de código abierto, el modelo 2002w soporta modo Wi-Fi/AP, el 2002 soporta Ethernet cableado de 100 Mbps. Con inferencia NPU integrada y orquestación sin código Node-RED, plug and play,adecuado para la experiencia de nodo ligero de un solo punto de L1 y la vinculación automatizada en el dispositivo de L2. Soporta salida de flujo de video RTSP (puerto 554).
-
reCamera 2002 HQ PoE 8 GB (100029708)
Cámara principal de múltiples posiciones, alimentación y transmisión por un solo cable PoE
Cámara de IA modular de código abierto, soporta alimentación por un solo cable desde conmutador PoE y transmisión de video. Configuración de 8 GB de memoria,adecuado para la posición principal de cámara para análisis de agregación NVR multicanal. Se integra a Frigate mediante RTSP, soporta configuración de zonas de detección y umbrales de confianza.
-
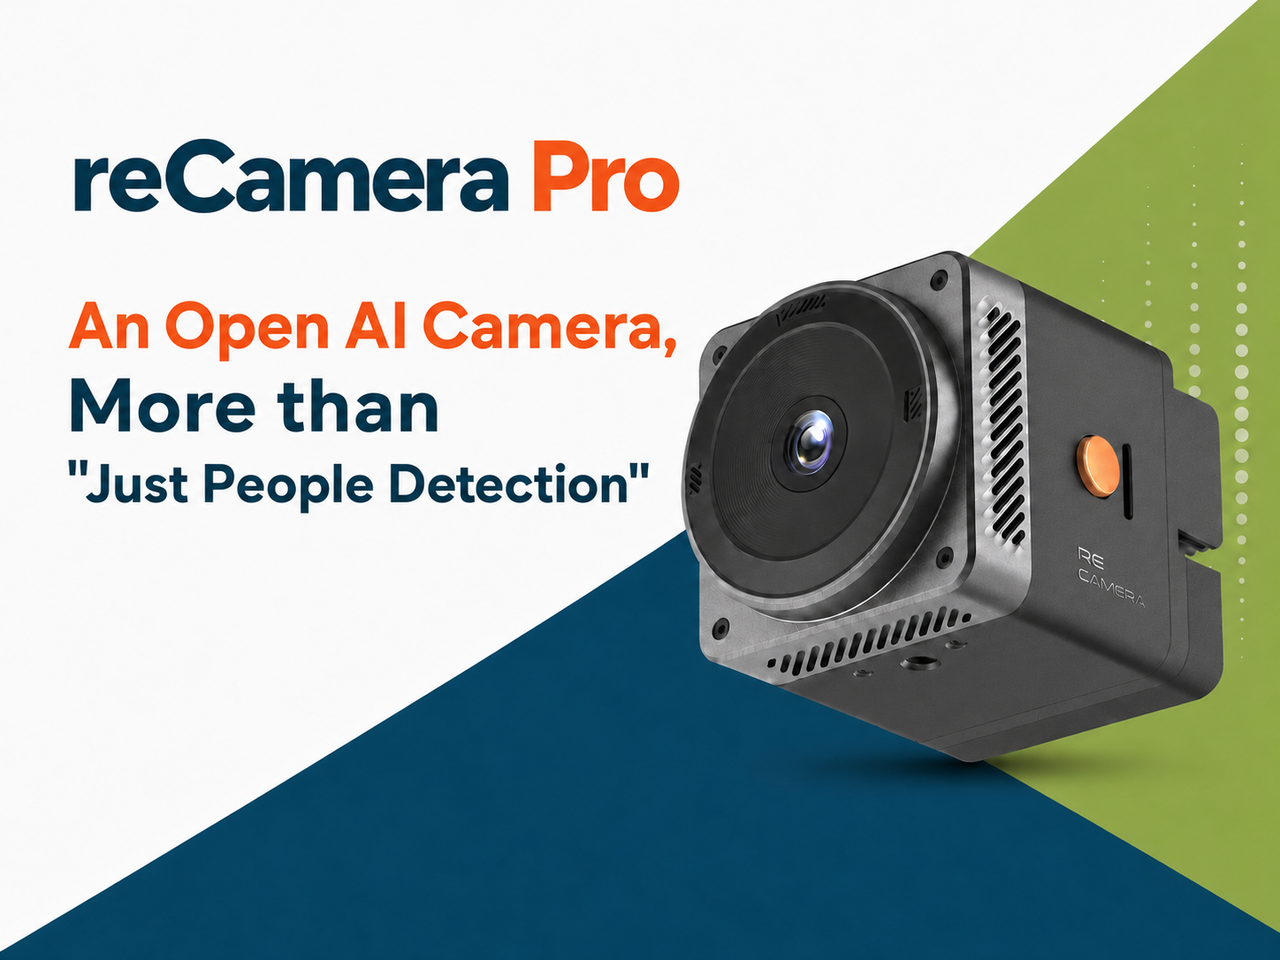
Camara AI reCamera Pro (100092895)
Camara visual AI de codigo abierto de alto rendimiento, para desarrollo visual avanzado y verificacion de modelos de mayor potencia de computo
Dispositivo de expansion opcional, modelo de alto rendimiento de la serie reCamera, adecuado para desarrollo visual avanzado y verificacion de modelos de mayor potencia de computo. Puede manejar tareas de inferencia en dispositivo mas complejas y verificacion paralela de multiples modelos, como opcion de computo avanzado en las etapas L2/L3.
-
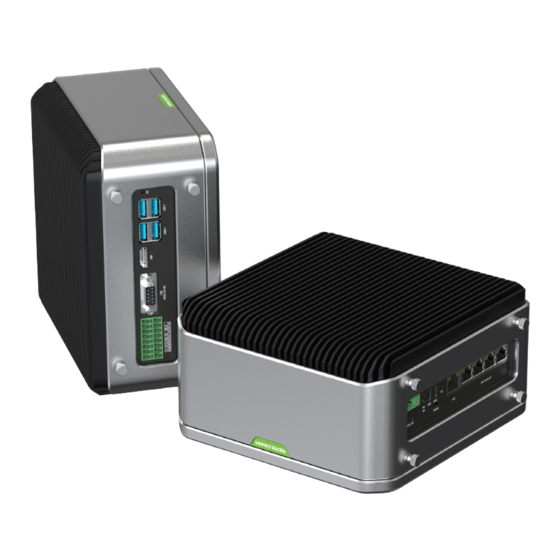
reServer Industrial J4012 (Jetson Orin NX 16 GB, 114110247)
Central de video de alto rendimiento, servidor en el borde Jetson de grado industrial
Servidor de computo en el borde industrial Jetson Orin NX 16GB, ejecuta Frigate NVR para agregar deteccion multicanal. Soporta decodificacion de hardware GPU y aceleracion por cuantizacion TensorRT, adecuado para la agregacion de flujos de video multicanal L2 y el despliegue de inferencia de modelos personalizados L3. Requiere flashear la imagen JetPack y configurar Docker --runtime nvidia, Frigate usa la imagen stable-tensorrt-jp6.
-
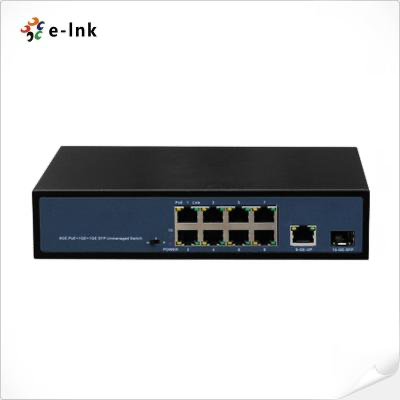
Conmutador industrial PoE gigabit de 8+2 puertos (802.3af/at)
Alimentación centralizada y red de alta velocidad
Conmutador PoE gigabit de 8+2 puertos, cumple con el estándar 802.3af/at. Alimenta las cámaras PoE y agrega el tráfico de la red local,adecuado para el desplieguecentralizado de múltiples reCamera HQ PoE y los escenarios de agregación Frigate NVR.
Incluye además router gigabit Wi-Fi 6 CUDY AX3000, minitrípode × 3 (114993412), pantalla portátil de 13,3" 1080P (con cables mini HDMI y Type-C), 4 cables de red Cat6 (1 m), regleta de enchufes y paquete de simulación (adhesivos de casco / chaleco reflectante y modelos de piezas de prueba).
Inferencia en el borde con reCamera, agregación multicanal con Frigate, modelos YOLO propios
De la detección en el borde plug-and-play en un punto, al análisis centralizado multicanal con NVR y al despliegue cuantizado de modelos propios: tres niveles de profundidad de una solución de visión.
-
reCamera + Node-RED
Inferencia en NPU de borde + flujos sin código · RTSP / MQTT
- Encendido y conexion a red de dispositivos
- Salida de flujo de video RTSP
- Detección de Objetos con Modelo Pre-entrenado
- Vinculación de eventos Node-RED
-
Frigate NVR + Home Assistant
Decodificación hardware de múltiples RTSP + detección de zona + alertas MQTT
- Acceso RTSP multicanal
- Configuración Zones/Masks
- Optimizacion de umbrales de confianza
- Vinculación de automatización HA
-
YOLO + TensorRT / cvimodel
Anotacion de datos + aprendizaje por transferencia + despliegue cuantizado
- Recoleccion y anotacion de conjuntos de datos
- Entrenamiento por transferencia YOLO
- Exportación ONNX
- Cuantización TensorRT/cvimodel
- Ejecucion real en el borde
Punto de inflexión clave · De inferencia en el borde local a agregación NVR multicanal centralizada reCamera resuelve la detección local plug-and-play y la vinculación en el propio punto; Frigate y Jetson aportan la agregación de múltiples transmisiones de vídeo, reglas de zona unificadas y emisión de alertas entre sistemas, pasando de la detección puntual al análisis centralizado de múltiples flujos.
Requiere además Mosquitto MQTT Broker (eventos de alerta estructurados, puerto 1883), InfluxDB + Grafana (estadísticas y panel temporal de L3) y CVAT / Roboflow (plataforma de etiquetado en L3).
Temario y formatos
15 unidades didácticas en total. Primero, los formatos de impartición; el temario completo se despliega abajo.
Sesión de Iniciación
Sin proyecto final1 Día · 6–8h · L1 Exposición · Centrado en la configuración de nodo reCamera y la arquitectura de doble vía
Curso Práctico
Con proyecto final2–3 Días · 14–20h · L1+L2 · Vinculación de alarmas en Node-RED + Agregación en Frigate + Automatización en HA + Ajuste de falsos positivos
Curso de Entrega
Con proyecto final3–5 días · 24–35h · L1+L2+L3 · cobertura completa incluyendo entrenamiento de modelos personalizados y optimización de despliegue en el borde
El cableado del conmutador PoE y reCamera HQ PoE requiere confirmar que los puertos del conmutador cumplen con el estándar 802.3af/at; los inyectores PoE no estándar pueden dañar el puerto de red de la cámara. Queda estrictamente prohibido conectar erróneamente puertos no PoE como alimentación PoE.
El Jetson reServer J4012 requiere flashear la imagen JetPack y configurar Docker --runtime nvidia; Frigate debe usar la imagen stable-tensorrt-jp6, las imágenes CPU normales no pueden activar la decodificación de hardware GPU ni la aceleración TensorRT.
La clase de experiencia no incluye configuración multicanal Frigate ni práctica Node-RED; no prometa al cliente que los estudiantes de la clase de experiencia pueden completar de forma independiente la agregación NVR multicanal — ese es el estándar de entrega de la clase práctica.
Línea roja de cumplimiento: todos los modelos de detección y escenarios de este curso se limitan a la detección de objetos/comportamientos/zonas; queda estrictamente prohibido el reconocimiento facial de identidad y el rastreo de características biométricas. Antes de la entrega del proyecto se debe confirmar por escrito con el cliente los límites de detección.
Una de las clases · 01
Preparación previa al curso y verificación de entorno
Inventario de banco de hardware, configuracion de entorno de red, preinstalacion de firmware reCamera y verificacion de complementos Node-RED/SSCMA, despliegue de contenedor Frigate y configuracion de paso directo GPU, distribucion de materiales docentes
—
Ver el temario completo de 15 unidades y el calendario de cada formato
| Módulo / Entregable | Iniciación1 día | Práctica2–3 días | Entrega3–5 días | ||
|---|---|---|---|---|---|
| 01 | Preparación previa al curso y verificación de entornoInventario de banco de hardware, configuracion de entorno de red, preinstalacion de firmware reCamera y verificacion de complementos Node-RED/SSCMA, despliegue de contenedor Frigate y configuracion de paso directo GPU, distribucion de materiales docentes | — | Completo | Completo | Completo |
| 02 | Conceptos clave de IA visual y arquitectura de doble víaTasa de frames FPS, resolución, umbrales de confianza, IoU (intersección sobre unión); comparación de indicadores técnicos, costos y límites de aplicabilidad entre nodo ligero reCamera y nodo potente Jetson | — | Completo | Completo | Completo |
| 03 | Configuración de nodo ligero reCamera en punto únicoEncendido y conexión a red (2002w Wi-Fi/AP, 2002 Ethernet de 100 Mbps, HQ alimentado por conmutador PoE), acceso a interfaz Web, verificación de flujo de video RTSP (puerto 554), cambio de modelos preinstalados | reCamera Web UI | Completo | Completo | Completo |
| 04 | Detección básica de intrusiones y dibujo de zonasDibujo de cuadros de deteccion basicos, observacion de eventos activados por entrada de objetos, observacion de cambios en tasa de frames de inferencia NPU y confianza en dispositivo | reCamera / SSCMA | Completo | Completo | Completo |
| 05 | Demostración de arquitectura NVR multicanal con JetsonDemostración de acceso multicanal RTSP de Frigate y decodificación de hardware GPU, detección de objetos y gestión de grabación, demostración de vinculación: detección de invasión→push MQTT→alarma audible y luminosa | Frigate NVR | Reducido | Completo | Completo |
| 06 | Orquestación de eventos visuales con Node-REDConfiguración de nodo de modelo SSCMA, filtrado de confianza y filtrado por tipo de objeto, construcción de panel de imagen en tiempo real y tablero de estado de alertas Dashboard | Node-RED / SSCMA | No incluido | Completo | Completo |
| 07 | Vinculación de alertas multicanalPublicación de mensajes MQTT que impulsa el cambio de color de bombillas inteligentes y el sonido de zumbadores; nodo Webhook que envía alertas al bot de grupo de WeChat Work | Node-RED / MQTT | No incluido | Completo | Completo |
| 08 | Configuración multicámara en FrigateAnálisis de estructura de configuración frigate.yml, adición de direcciones RTSP de múltiples reCamera, configuración de tasa de frames de detección (5–10FPS), definición de Zones y Masks | Frigate / YAML | No incluido | Completo | Completo |
| 09 | Integración profunda con Home AssistantInstalación y configuración del plugin de integración Frigate HA, mapeo de entidades de cámara y estados de sensores, escritura de scripts YAML de automatización basados en franjas horarias e invasión de zonas | Home Assistant / YAML | No incluido | Completo | Completo |
| 10 | Practica de optimizacion de tasa de falsas alarmasAjuste de umbrales de confianza (Min Score/Threshold), optimizacion de coordenadas Zones para excluir movimiento de ramas/reflejos/objetos de fondo, registro de datos comparativos de falsas alarmas antes y despues de la optimizacion | Frigate | No incluido | Completo | Completo |
| 11 | Recoleccion y anotacion de conjuntos de datosEstrategia de recoleccion de datos en sitio (variaciones de iluminacion/multiples angulos/balance de muestras positivas y negativas), anotacion de cuadros de deteccion de objetos en CVAT o Roboflow, division de conjunto de datos 7:2:1 y aumento de datos | CVAT / Roboflow | No incluido | No incluido | Completo |
| 12 | Aprendizaje por transferencia con modelo YOLOPrincipios de detección de objetos YOLO y análisis de red backbone, entorno de entrenamiento PyTorch y configuración de pesos preentrenados, monitoreo de curva de convergencia de Loss e indicador mAP@0.5 | YOLO / PyTorch | No incluido | No incluido | Completo |
| 13 | Conversion y despliegue de modelos en el bordeExportación de formato ONNX, conversión a TensorRT Engine en Jetson, cuantización INT8 TPU-MLIR de reCamera a cvimodel, medición real de latencia de inferencia/FPS/memoria de video en dispositivo | TensorRT / TPU-MLIR | No incluido | No incluido | Completo |
| 14 | Agregacion de datos estructurados y panelEscritura de datos estadisticos de deteccion de objetos en base de datos de series temporales InfluxDB, construccion de panel de tendencias de frecuencia de alertas/popularidad por zona/tasa de cumplimiento en Grafana | InfluxDB / Grafana | No incluido | No incluido | Completo |
| 15 | Revisión de soluciones y resumen de entregaPráctica de solución de proyecto de cada grupo y defensa de efectos de optimización de falsas alarmas, revisión de gasto de cómputo en el borde y uso de ancho de banda de red, archivo de entregables y archivos de configuración | — | Reducido | Completo | Completo |
● Completo◐ Reducido— No incluido●+ Más profundo que la versión completa
El curso de toma de contacto (taster) se centra en la experiencia y configuración básica de L1, con el NVR Jetson como demostración guiada sin práctica; el taller práctico (workshop) cubre L1+L2 con vinculación completa en Node-RED y agregación en Frigate; el curso de entrega (bootcamp) abarca L1+L2+L3 con entrenamiento de modelos propios y despliegue en el borde.
Sesión de Iniciación
- Día 1 mañanaMódulos 01 + 02 + 03
Comprobación previa → Conceptos clave de IA visual → Configuración de nodo ligero reCamera
- Día 1 tardeModulos 04 + 05 (demostracion) + 15 (reducido)
Detección básica de intrusión → Demostración de NVR en Jetson → Conclusiones
El NVR multicanal con Jetson es una demostración guiada; no incluye prácticas.
Curso Práctico
- Day 1Módulos 01–05
Comprobación previa → Conceptos visuales → Configuración de reCamera → Detección básica → Demo de NVR Jetson
- Day 2Modulos 06–08
Flujo de eventos en Node-RED → Vinculación multicanal de alertas → Configuración multicámara en Frigate
- Día 3 (opcional)Modulos 09 + 10 + 15
Integración profunda en HA → Práctica de reducción de falsas alarmas → Conclusiones y entrega
La clase práctica entrega 1 sistema completo que incluye acceso RTSP de 2 o más canales, detección Frigate, vinculación HA y optimización de falsas alarmas. Requisitos básicos de los estudiantes: comprensión de redes IP, Docker y conocimientos básicos de MQTT, capacidad para editar archivos de configuración YAML.
Curso de Entrega
- Day 1–2Modulos 01–10
Contenido completo de L1+L2 (configuración de reCamera + Node-RED + agregación en Frigate + integración HA + ajuste de falsos positivos)
- Day 3Modulos 11 + 12
Recopilación y etiquetado de datos → Aprendizaje por transferencia con YOLO
- Day 4Modulos 13 + 14
Conversion y despliegue de modelos en el borde → agregacion de datos estructurados y construccion de panel
- Day 5Módulo 15
Revisión de soluciones y archivado de entrega
El objetivo de la clase de entrega es poseer la capacidad de diseñar y entregar de forma independiente soluciones de reconocimiento visual para industrias verticales. Requisitos básicos de los estudiantes: conocimientos básicos de Python y línea de comandos Linux, comprensión de los principios básicos de detección de objetos, familiaridad con las capacidades L1–L2.
El curso de iniciación dura un día, no requiere entrenar modelos y llega hasta «la cámara emite, los objetivos se detectan y las alertas saltan». Es adecuado para ferias, jornadas de puertas abiertas y primeros contactos con un cliente.
El Day 3 de la clase práctica es un día flexible opcional: si los estudiantes tienen buena base puede comprimirse a 2 días (la tarde del Day 2 combina la integración HA y la optimización de falsas alarmas); si se necesita más tiempo para la optimización de configuración Frigate se usan los 3 días completos.
Qué se lleva al terminar
Lo siguiente corresponde a la entrega de la versión completa (clase de entrega); la clase práctica entrega los primeros 4 elementos; la clase de experiencia entrega la versión reducida de los elementos 1 y 2.
- 01
Diagrama de diseño de arquitectura del sistema visual y documentación de topología de red
Incluye diagrama de topología de doble línea principal de hardware, tabla de planificación de direcciones IP de red local en sitio, solución de alimentación PoE, asignación de direcciones de flujo RTSP y puertos (554/5000/8123/1883).
- 02
Archivo de configuración de flujo de vinculación reCamera Node-RED
Incluye configuración de nodo de modelo SSCMA, reglas de filtrado por confianza y tipo de objeto, nodo de publicación MQTT, flujo JSON de envío de alertas Webhook.
- 03
Archivo de configuración Frigate (frigate.yml) y scripts de automatización HA
Incluye configuración de cámaras RTSP multicanal, definición de zonas Zones/Masks, tasa de frames de detección y umbrales de confianza, reglas YAML de automatización Home Assistant.
- 04
Tabla de registro comparativa de pruebas antes y después de la optimización de tasa de falsas alarmas
Incluye estadísticas de frecuencia de falsas alarmas antes de la optimización, registro de ajustes de umbrales de confianza y Zones, datos comparativos de tasa de falsas alarmas después de la optimización, notas sobre condiciones de iluminación y obstrucción.
- 05
Conjunto de datos personalizado, configuración de entrenamiento y archivos de modelo cuantizado (L3)
Incluye conjunto de datos anotado (Train/Val/Test 7:2:1), configuración y pesos de entrenamiento YOLO, archivo de exportación ONNX, modelos cuantizados TensorRT Engine (Jetson) y cvimodel (reCamera), informe de pruebas de referencia de latencia de inferencia y FPS.
- 06
Datos de series temporales InfluxDB y configuración de panel Grafana (L3)
Incluye estructura de tabla de datos de estadísticas de detección, configuración JSON de panel de tendencias de frecuencia de alertas/popularidad por zona/tasa de cumplimiento en Grafana.
Proyectos de código abierto que podrá reproducir
Estos proyectos usan el mismo hardware y los mismos métodos que el curso, y lo aprendido en clase se incorpora de vuelta a ellos.
Alertas de intrusión y permanencia
Una cámara RTSP genera alertas de zona restringida, cruce de línea y permanencia, que se gestionan desde el navegador. La detección corre en el propio equipo de borde; un solo Jetson o RK3588 ejecuta todo el sistema.
Monitor de plazas de aparcamiento
Muestra en tiempo real qué plazas están ocupadas y cuáles libres. Funciona con una sola reCamera, sin servidor adicional.
Mapa de calor de afluencia en tienda
Muestra qué estanterías atraen clientes y qué pasillos se ignoran. Funciona con reCamera o con cámaras IP y una caja de IA.
Llevar los modelos de visión más allá del laboratorio para afrontar la luz real y las falsas alarmas
M4 se centra en el despliegue de cámaras en el borde, inferencia en NPU local, agregación de múltiples flujos de vídeo y ajuste de falsas alarmas, guiando a los alumnos por todo el ciclo de entrega. Con bancos de trabajo progresivos, los instructores pueden adaptar la formación desde esquemas ligeros hasta arquitecturas centralizadas según la duración.
Punto de extensión 01
Adaptar a las condiciones del sitio
Las unidades 04 y 08 permiten a los estudiantes marcar zonas perimetrales personalizadas, como accesos al taller o áreas de seguridad en maquinaria, calibrando los límites según el entorno físico.
Punto de extensión 02
Conectar cámaras
Permite integrar cámaras de seguridad RTSP ya instaladas en el centro para análisis concurrente, validando la interoperabilidad con fuentes de vídeo heterogéneas.
Punto de extensión 03
Aportar Experiencia Docente
Lleva al aula condiciones reales como cambios bruscos de iluminación, ramas oscilantes y reflejos, guiando a los alumnos en el ajuste de umbrales y máscaras de exclusión para mitigar falsas alarmas.
Límites de Alcance y Cumplimiento
Solo se realiza detección de objetos/comportamientos/zonas y alertas de eventos; queda estrictamente prohibido el reconocimiento facial de identidad y el rastreo de características biométricas.
Alcance
- Deteccion de objetos generales y especificos (categorias de objetos como personas/vehiculos/cascos de seguridad/chalecos reflectantes/piezas de trabajo)
- Detección de invasión y cruce de límites por zona, detección de permanencia anómala nocturna
- Análisis de agregación de flujos de video RTSP multicanal y gestión de grabación NVR
- Eventos de deteccion estructurados enviados mediante MQTT/Webhook a alarmas audibles y luminosas y sistemas de terceros
- Conteo de flujo de personas por zona y estadística de duración de permanencia (agregación anónima, sin asociación a identidad personal)
- Entrenamiento de modelo personalizado de deteccion de objetos y despliegue cuantizado en el borde (L3)
Fuera de Alcance
- Queda estrictamente prohibido el reconocimiento facial de identidad y el rastreo de características biométricas (línea roja de cumplimiento); todos los modelos y escenarios en este documento se limitan a la detección de objetos/comportamientos/zonas
- Queda estrictamente prohibido su uso en control de frenado de seguridad vital de nivel de milisegundos (como conducción autónoma, diagnóstico médico, enclavamientos de seguridad industrial)
- No sustituye los sistemas legales de monitoreo de seguridad ni los sistemas de alarma contra incendios
- No se garantiza una tasa de reconocimiento del 100% en condiciones climáticas extremadamente adversas (lluvia intensa, niebla densa, contraluz fuerte)
- No incluye servicios de operación y mantenimiento subrogado de larga duración en sitio
- reCamera individual es una solución ligera de una sola cámara, soporta 1 canal de inferencia en tiempo real 1080P; para concurrencia multicanal se requiere desplegar un host en el borde (RK3576 / J4012) y planificar razonablemente la resolución de detección y tasa de muestreo de frames (generalmente 5–10 FPS)
Incorpore M4 a su programación
El presupuesto depende del formato y del tamaño de la clase. Indíquenos por correo el número de participantes y el nivel deseado y enviaremos una propuesta en 3 días hábiles.