边缘视觉 AI
基于轻量边缘摄像头与工业级多路 AI 计算主机,构建目标检测、区域入侵告警与自动化联动的边缘视觉方案。
传统监控大多只能事后调录像回溯,风险发生的当下给不出结构化告警;普通移动侦测又受光线变化、雨雪晃动干扰严重,误报率高。视觉 AI 定制开发周期长,往往需要专门算法工程师与专用服务机架,方案商很难在单点嵌入式设备与多路集中服务器之间权衡性能与成本。
- 难度
- 高级
- 时长
- L1 1 天 / L2 2–3 天 / L3 3–5 天
- 最短形态
- 1 天(体验课 · L1)
- 排课形态
- 3 层:体验 / 实战 / 交付
- 双硬件主线
- reCamera(轻节点)+ Jetson Orin NX(强节点)
- 核心协议
- RTSP / MQTT / PoE 802.3af/at / REST API
- 所属方向
- 造 AI 的物
- 适合这些人学
- 物业园区安防与运维工程师 · 工业制造安全生产管理人员 · 智慧商业与客流分析从业者 · 农业与户外监控系统集成商 · AIoT 与计算机视觉开发工程师 · 职业院校与应用型本科师生
- 学员基础
- L1 具备基础网络与浏览器操作经验,能连接 Wi-Fi 与访问 Web 界面;L2 理解 IP 网络、Docker 与 MQTT 基础,能编辑 YAML 配置文件;L3 具备 Python 与 Linux 命令行基础,了解目标检测基本原理
典型应用场景
- 物业与园区安防:周界防范、人员越界告警、夜间异常驻留检测
- 工业制造与安全生产:未佩戴安全帽/反光衣检测、危险区域人员闯入、输送带状态监控
- 智慧商业与客流分析:区域人流计数、驻留时长统计、热区分布
- 农业与室外监控:PoE 供电户外点位监测、特定目标识别与越界告警
- 临时布控与移动工位:单点 reCamera 快速部署、端侧推理即插即用
三档深度,各学到哪一步
- L1 展示层 1 天
双线体验与基础配置
配好一台 reCamera,划定区域并识别目标
- 理解帧率、分辨率、置信度阈值与 IoU 等视觉核心概念
- 独立完成 reCamera 设备的网络配置与视频流输出
- 掌握轻节点与强节点方案的适用边界与选型依据
- 完成 1 台 reCamera 节点的网络配置与基础目标识别验证
- L2 顾问层 3 天
双线场景联动与多路汇聚
多路摄像头接入 Frigate,调低误报并联动声光告警
- 掌握在 reCamera 上使用 Node-RED 实现边缘事件的本地联动
- 掌握 Frigate frigate.yml 的多路配置、区域绘制与参数调优
- 掌握 Frigate 与 Home Assistant 联动配置与跨系统事件驱动逻辑
- 完成 1 套包含 2 路以上 RTSP 接入、Frigate 检测、HA 联动与误报调优的完整系统
- L3 设计层 5 天
模型定制与边缘部署优化
训练自己的检测模型并部署到边缘硬件
- 掌握视觉 AI 从数据标注、模型训练到边缘部署的完整工程流程
- 掌握 TensorRT 与嵌入式模型量化转换的关键工具链
- 具备独立设计和交付垂直行业视觉识别方案的能力
- 交付 1 套自定义训练的目标检测模型,并在硬件上完成实跑验证
学完能做的事
- 配置 reCamera 端侧目标检测与 RTSP 推流
- 编排 Node-RED 视觉事件与声光告警联动
- 搭建 Frigate 多路 RTSP 汇聚与 NVR 录像管理
- 配置检测区域(Zones)与置信度阈值调优
- 集成 Home Assistant 跨系统自动化联动
- 训练 YOLO 自定义模型并完成 TensorRT / cvimodel 量化部署
设备与工具链
本课程以「开源 AI 相机 + 边缘推理盒子」为核心教具,覆盖从采集、推理到告警的整条流程。
- CAM-L reCamera 2002w/2002 轻量边缘节点 · 端侧NPU推理 · RTSP推流
- CAM-H reCamera 2002 HQ PoE 8GB PoE主力机位 · 多路NVR汇聚
- EDGE reComputer RK3576-30 轻量推理主机 · 6 TOPS NPU · Node-RED联动
- NVR reServer Industrial J4012 Jetson Orin NX 16GB · Frigate多路汇聚 · TensorRT
- NET 8+2口千兆PoE交换机 802.3af/at · PoE供电与流量汇聚
6 件设备的图文清单
-
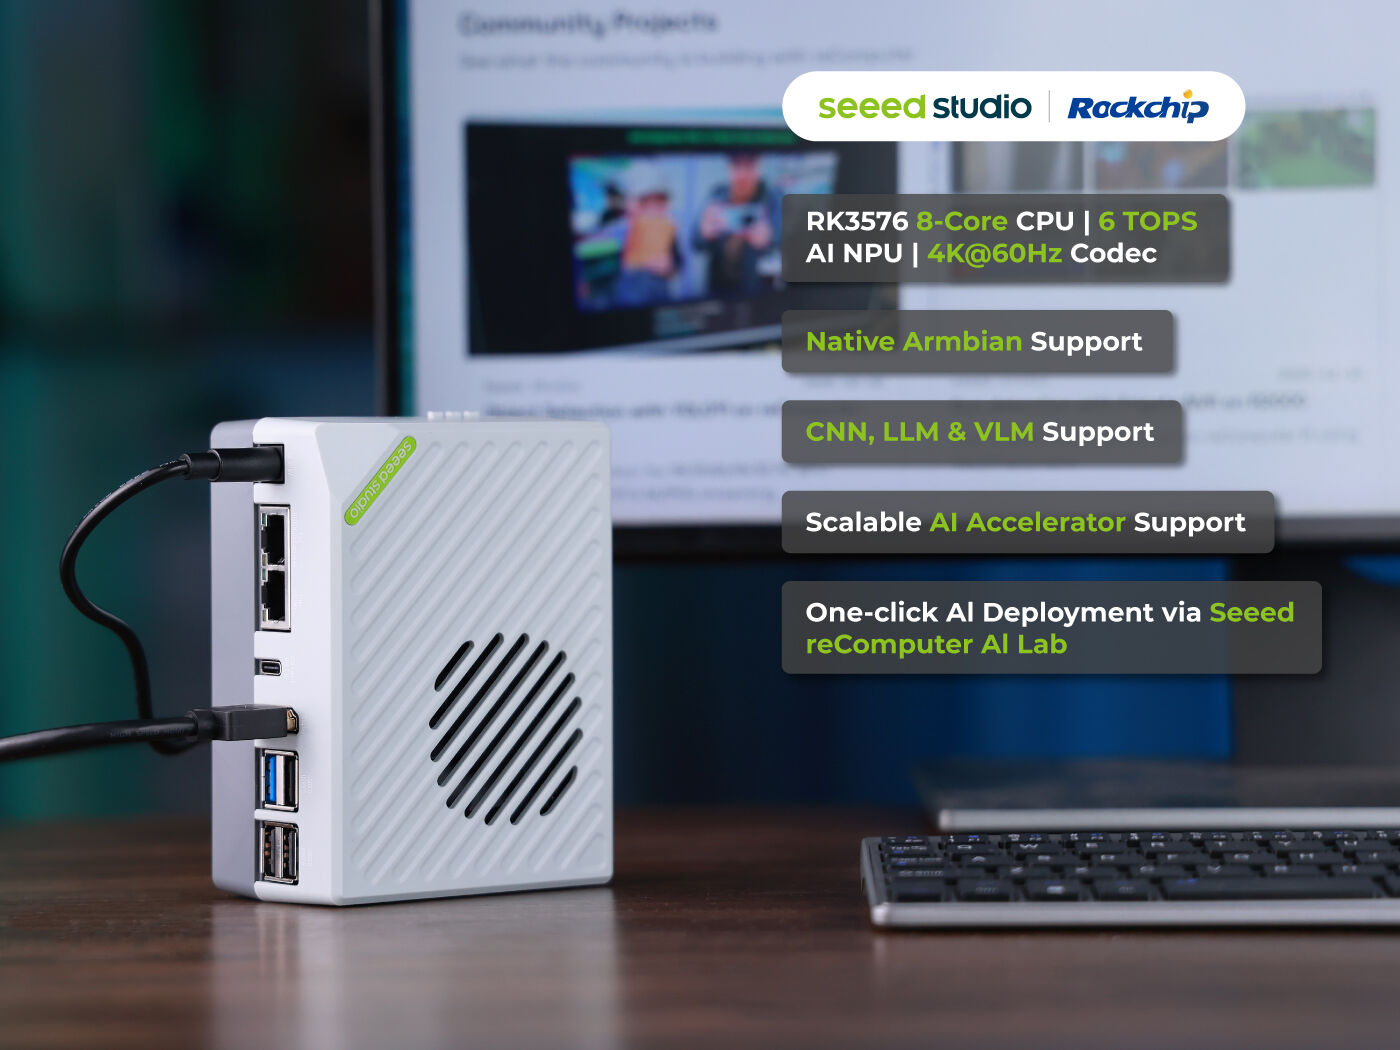
reComputer RK3576-30 (100052518)
轻量视觉推理主机,8GB 内存,6 TOPS 算力
运行事件联动与轻量视频监控看板的边缘智能控制器。配备 8GB 内存与 6 TOPS NPU 算力,适用于 L1/L2 阶段的轻量视觉推理与 Node-RED 事件联动。可作为 Frigate 与 Home Assistant 的轻量部署主机。
-
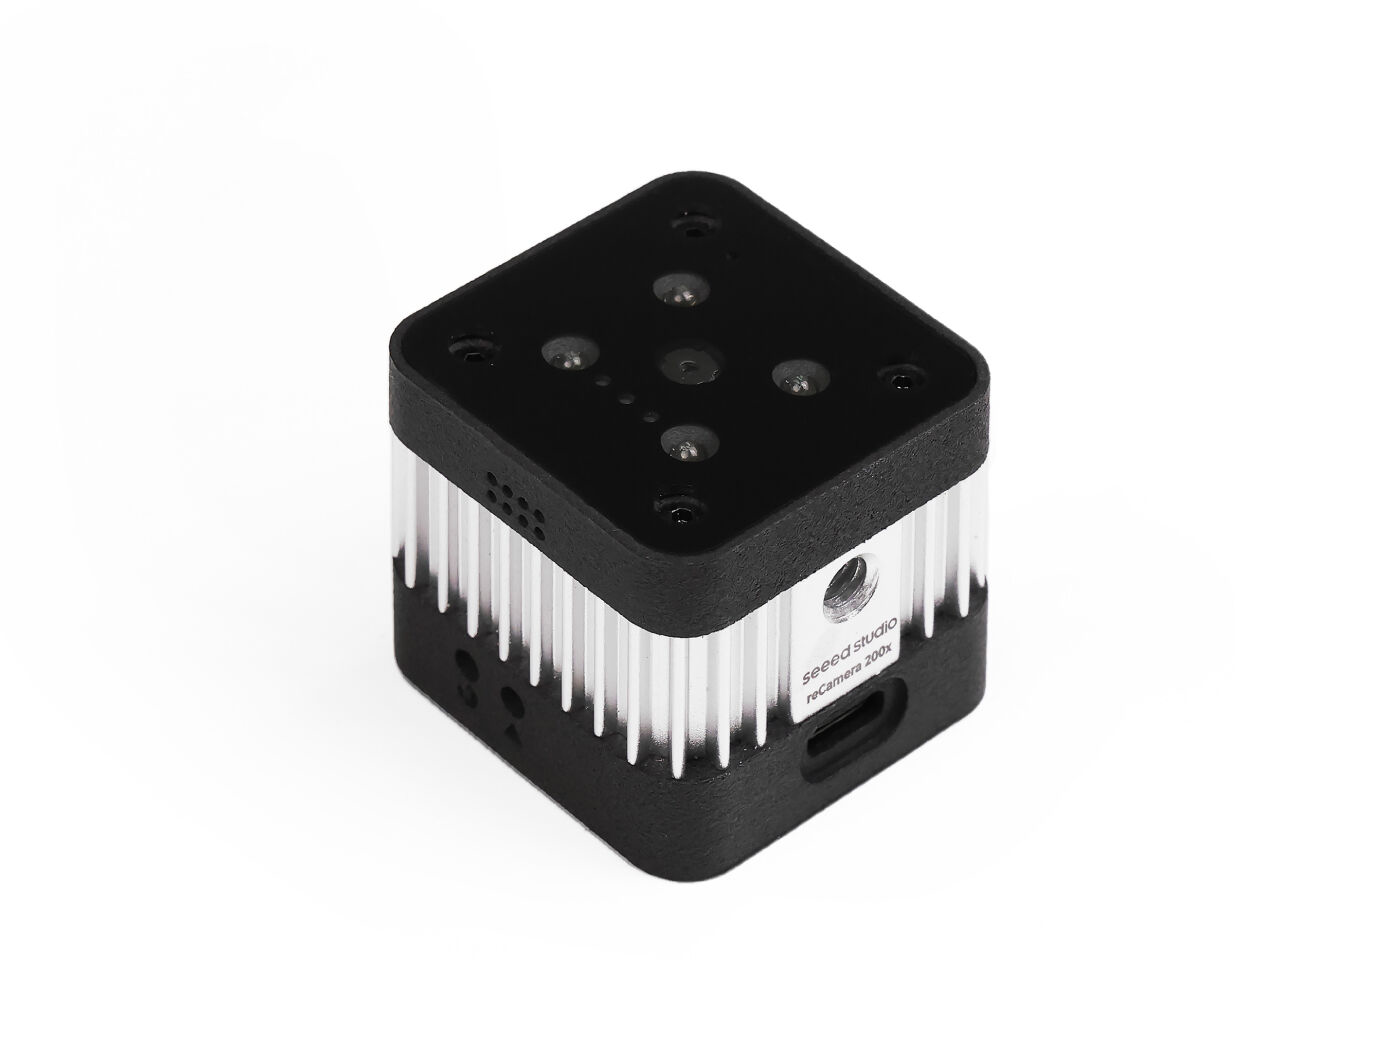
reCamera 2002w/2002 (102991896/102991894)
单机位视觉节点,端侧轻量目标检测与 RTSP 推流
模块化开源 AI 相机,2002w 支持 Wi-Fi/AP 模式,2002 支持百兆有线以太网。内置 NPU 推理与 Node-RED 零代码编排,即插即用,适用于 L1 单点轻量节点体验与 L2 端侧自动化联动。支持 RTSP 视频流输出(554 端口)。
-
reCamera 2002 HQ PoE 8GB (100029708)
多机位主力相机,PoE 单线供电推流
模块化开源 AI 相机,支持 PoE 交换机单线供电与视频推流。8GB 内存配置,适用于多路 NVR 汇聚分析的主力机位。通过 RTSP 接入 Frigate,支持检测区域与置信度阈值配置。
-
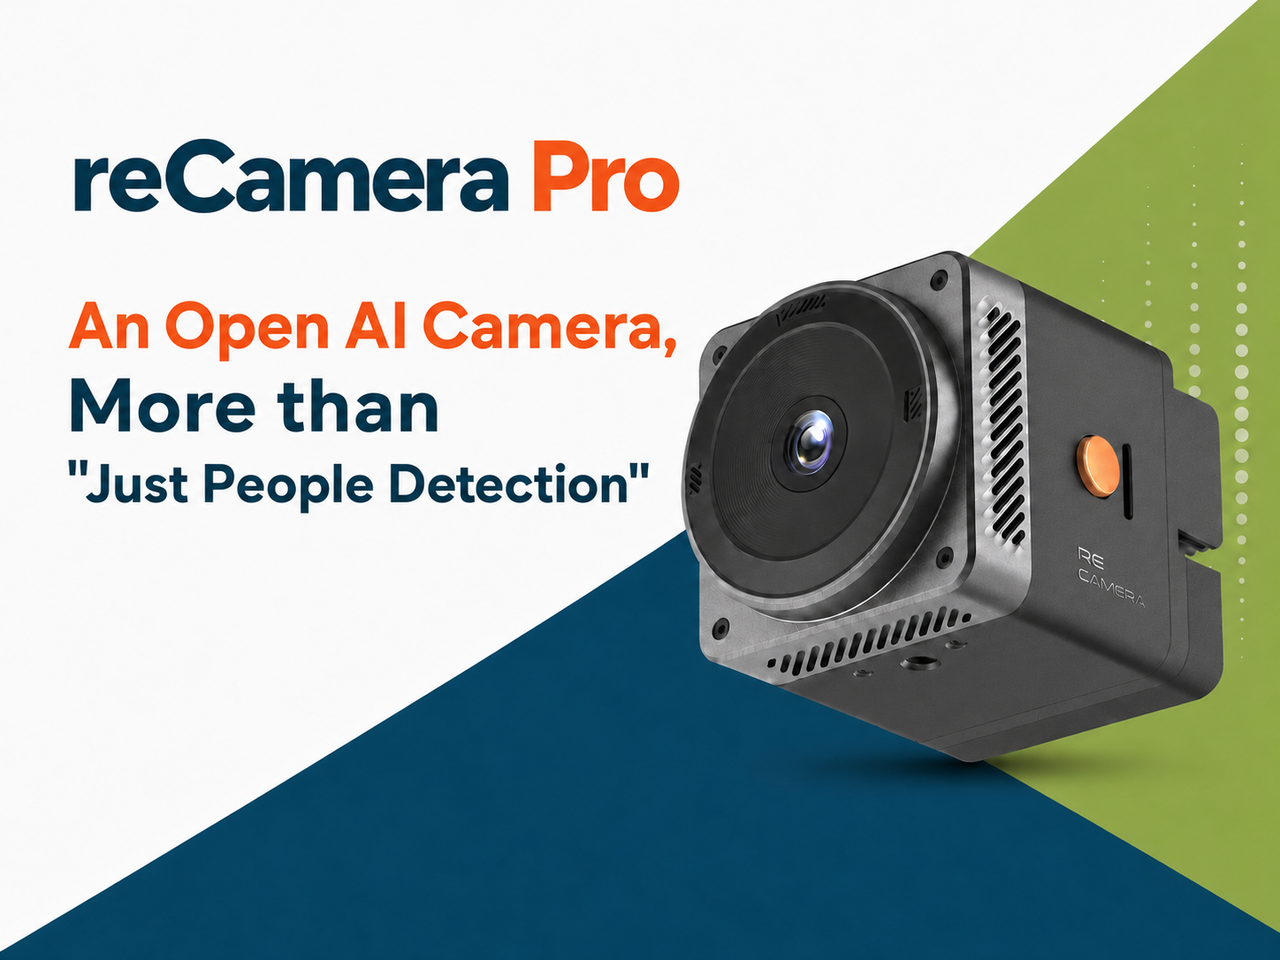
reCamera Pro AI 相机 (100092895)
高性能开源 AI 视觉相机,进阶视觉开发与更高算力模型验证
可选扩展设备,reCamera 系列高性能型号,适用于进阶视觉开发与更高算力模型验证。可承担更复杂的端侧推理任务与多模型并行验证,作为 L2/L3 阶段的进阶算力选项。
-
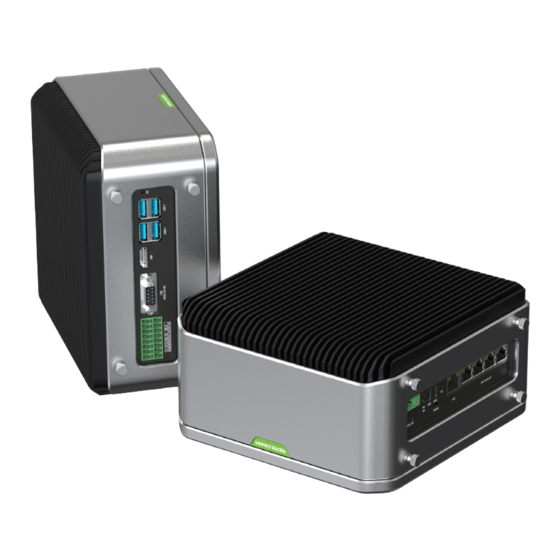
reServer Industrial J4012 (Jetson Orin NX 16GB, 114110247)
高性能视频中枢,工业级 Jetson 边缘服务器
工业级 Jetson Orin NX 16GB 边缘计算服务器,运行 Frigate NVR 汇聚多路检测。支持 GPU 硬件解码与 TensorRT 量化加速,适用于 L2 多路视频流汇聚与 L3 自定义模型推理部署。需刷写 JetPack 镜像并配置 Docker --runtime nvidia,Frigate 使用 stable-tensorrt-jp6 镜像。
-
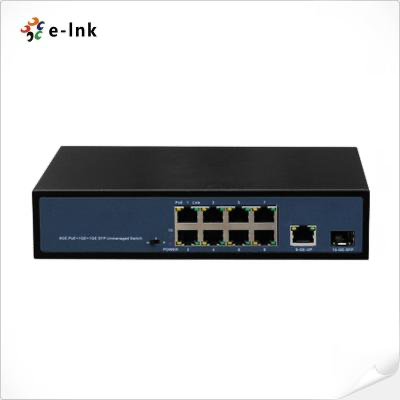
8+2 口千兆 PoE 工业交换机 (802.3af/at)
集中供电与高速组网
8+2 口千兆 PoE 交换机,符合 802.3af/at 标准。为 PoE 相机供电并汇聚局域网流量,适用于多路 reCamera HQ PoE 集中部署与 Frigate NVR 汇聚场景。
另配 CUDY AX3000 Wi-Fi 6 千兆路由器、迷你三脚架 × 3(114993412)、便携式 13.3" 1080P 现场显示器(含 mini HDMI 与 Type-C 线)、六类千兆网线 × 4(1m)、公牛 3 位五孔 + 3×USB 供电排插、场景模拟物料包(安全帽 / 反光背心标贴、测试工件模型)。
reCamera 端侧推理,Frigate 多路汇聚,YOLO 自训模型
从单点位即插即用的端侧检测,到多路 NVR 集中分析与自定义模型量化部署,覆盖视觉方案的三级深度。
-
reCamera + Node-RED
端侧 NPU 推理 + 零代码编排 · RTSP / MQTT
- 设备上电联网
- RTSP视频流输出
- 预置模型目标检测
- Node-RED事件联动
-
Frigate NVR + Home Assistant
多路 RTSP 硬件解码 + 区域检测 + MQTT 告警
- 多路RTSP接入
- Zones/Masks配置
- 置信度阈值调优
- HA自动化联动
-
YOLO + TensorRT / cvimodel
数据标注 + 迁移学习 + 量化部署
- 数据集采集标注
- YOLO迁移训练
- ONNX导出
- TensorRT/cvimodel量化
- 边缘端实跑
关键转折点 · 从单点端侧推理到多路集中 NVR 汇聚 reCamera 负责单点位即插即用的端侧检测与就地联动;Frigate 与 Jetson 则提供多路视频流汇聚、统一区域规则设定与跨系统告警输出,从单点感知走向多路集中分析。
另需 Mosquitto MQTT Broker(承载结构化告警事件,1883 端口)、InfluxDB + Grafana(L3 检测统计与时序看板)、CVAT / Roboflow(L3 数据集标注平台)。
大纲与排课
共 15 个教学模块。先看有哪几种排课形态,完整大纲在下面展开。
体验课
不含结课项目1 天 · 6–8h · L1 展示层 · 聚焦 reCamera 单点配置与双主线架构认知
实战课
含结课项目2–3 天 · 14–20h · L1+L2 · Node-RED 告警联动 + Frigate 多路汇聚 + HA 自动化 + 误报调优
交付课
含结课项目3–5 天 · 24–35h · L1+L2+L3 · 全覆盖含自定义模型训练与边缘部署优化
PoE 交换机与 reCamera HQ PoE 接线需确认交换机端口支持 802.3af/at 标准,非标准 PoE 注入器可能损坏相机网口。严禁将非 PoE 端口误接为 PoE 供电。
Jetson reServer J4012 需刷写 JetPack 镜像并配置 Docker --runtime nvidia,Frigate 必须使用 stable-tensorrt-jp6 镜像,普通 CPU 镜像无法启用 GPU 硬件解码与 TensorRT 加速。
体验课不包含 Frigate 多路配置与 Node-RED 实操,请勿向客户承诺体验课学员能独立完成多路 NVR 汇聚——那是实战课的交付标准。
合规红线:本课程所有检测模型与场景均限于物体/行为/区域检测,严禁人脸身份识别与生物特征追踪。项目交付前须与客户书面确认检测边界。
其中一节 · 01
课前准备与环境预检
硬件台架清点、网络环境配置、reCamera固件预置与Node-RED/SSCMA插件验证、Frigate容器部署与GPU直通配置、教学资料下发
—
展开 15 个教学模块的完整大纲与各形态日程
| 模块 / 产出 | 体验1天 | 实战2–3天 | 交付3–5天 | ||
|---|---|---|---|---|---|
| 01 | 课前准备与环境预检硬件台架清点、网络环境配置、reCamera固件预置与Node-RED/SSCMA插件验证、Frigate容器部署与GPU直通配置、教学资料下发 | — | 完整 | 完整 | 完整 |
| 02 | 视觉 AI 核心概念与双主线架构帧率FPS、分辨率、置信度阈值、IoU交并比;reCamera轻节点与Jetson强节点技术指标、成本与适用边界对比 | — | 完整 | 完整 | 完整 |
| 03 | reCamera 单点轻节点配置上电联网(2002w Wi-Fi/AP、2002百兆有线、HQ PoE交换机供电)、Web界面访问、RTSP视频流验证(554端口)、预置模型切换 | reCamera Web UI | 完整 | 完整 | 完整 |
| 04 | 基础入侵检测与区域绘制绘制基础检测框、观察目标进入触发事件、端侧NPU推理帧率与置信度变化观察 | reCamera / SSCMA | 完整 | 完整 | 完整 |
| 05 | Jetson 多路 NVR 架构演示Frigate多路RTSP接入与GPU硬件解码展示、目标检测与录像管理、检测到入侵→MQTT推送→声光报警联动演示 | Frigate NVR | 精简 | 完整 | 完整 |
| 06 | Node-RED 视觉事件编排SSCMA模型节点配置、置信度过滤与目标类型过滤、Dashboard实时画面与告警状态仪表盘搭建 | Node-RED / SSCMA | 不含 | 完整 | 完整 |
| 07 | 多通道告警联动MQTT消息发布驱动智能灯泡变色与蜂鸣器鸣响、Webhook节点推送告警至企业微信群机器人 | Node-RED / MQTT | 不含 | 完整 | 完整 |
| 08 | Frigate 多路摄像头配置frigate.yml配置结构解析、多台reCamera RTSP地址添加、检测帧率配置(5–10FPS)、Zones与Masks定义 | Frigate / YAML | 不含 | 完整 | 完整 |
| 09 | Home Assistant 深度集成Frigate HA集成插件安装配置、摄像头实体与传感器状态映射、基于时间段与区域入侵的自动化YAML脚本编写 | Home Assistant / YAML | 不含 | 完整 | 完整 |
| 10 | 误报率调优实操置信度阈值调整(Min Score/Threshold)、Zones坐标优化排除树枝晃动/反光/背景杂物、调优前后误报数据对比记录 | Frigate | 不含 | 完整 | 完整 |
| 11 | 数据集采集与标注现场数据采集策略(光照变化/角度多源/正负样本平衡)、CVAT或Roboflow目标检测框标注、数据集划分7:2:1与数据增强 | CVAT / Roboflow | 不含 | 不含 | 完整 |
| 12 | YOLO 模型迁移学习YOLO目标检测原理与骨干网络解析、PyTorch训练环境与预训练权重配置、Loss收敛曲线与mAP@0.5指标监控 | YOLO / PyTorch | 不含 | 不含 | 完整 |
| 13 | 边缘端模型转换与部署ONNX格式导出、Jetson TensorRT Engine转换、reCamera TPU-MLIR INT8量化转cvimodel、端侧推理延迟/FPS/显存实测 | TensorRT / TPU-MLIR | 不含 | 不含 | 完整 |
| 14 | 结构化数据汇聚与看板目标检测统计数据写入InfluxDB时序数据库、Grafana告警频次统计/区域热度/合规率趋势看板搭建 | InfluxDB / Grafana | 不含 | 不含 | 完整 |
| 15 | 方案复盘与交付总结各组项目方案演练与误报调优效果答辩、边缘算力开销与网络带宽占用复盘、交付物与配置文件归档 | — | 精简 | 完整 | 完整 |
● 完整◐ 精简— 不含●+ 比完整版更深
体验课(taster)聚焦 L1 双线体验与基础配置,Jetson NVR 为演示观摩不含实操;实战课(workshop)覆盖 L1+L2 完整 Node-RED 联动与 Frigate 多路汇聚;交付课(bootcamp)全覆盖 L1+L2+L3 含自定义模型训练与边缘部署。
体验课
- Day 1 上午模块 01 + 02 + 03
环境预检 → 视觉 AI 核心概念 → reCamera 单点轻节点配置
- Day 1 下午模块 04 + 05(演示) + 15(精简)
基础入侵检测 → Jetson NVR 架构演示 → 总结复盘
Jetson 多路 NVR 为观摩演示,不含实操。
实战课
- Day 1模块 01–05
环境预检 → 视觉概念 → reCamera 配置 → 基础检测 → Jetson NVR 演示
- Day 2模块 06–08
Node-RED 视觉事件编排 → 多通道告警联动 → Frigate 多路摄像头配置
- Day 3(可选)模块 09 + 10 + 15
HA 深度集成 → 误报率调优实操 → 方案复盘与交付总结
实战课交付 1 套包含 2 路以上 RTSP 接入、Frigate 检测、HA 联动与误报调优的完整系统。学员基础要求:理解 IP 网络、Docker 与 MQTT 基础,能编辑 YAML 配置文件。
交付课
- Day 1–2模块 01–10
L1+L2 完整内容(reCamera 配置 + Node-RED 联动 + Frigate 多路汇聚 + HA 集成 + 误报调优)
- Day 3模块 11 + 12
数据集采集与标注 → YOLO 模型迁移学习
- Day 4模块 13 + 14
边缘端模型转换与部署 → 结构化数据汇聚与看板搭建
- Day 5模块 15
方案复盘与交付归档
交付课目标是具备独立设计和交付垂直行业视觉识别方案的能力。学员基础要求:具备 Python 与 Linux 命令行基础,了解目标检测基本原理,熟悉 L1–L2 能力。
体验课 1 天上完,不涉及模型训练,做到「摄像头能出流、目标能检测、告警能触发」为止。适合展会、技术开放日和第一次接触的客户。
实战课的 Day 3 为可选弹性日:若学员基础较好可压缩为 2 天(Day 2 下午合并 HA 集成与误报调优);若需更多 Frigate 配置调优时间则用满 3 天。
学完拿走什么
以下为完整版(交付课)交付;实战课交付前 4 项;体验课交付第 1、2 项的精简版。
- 01
视觉系统架构设计图与网络拓扑说明
含双硬件主线拓扑图、现场局域网IP地址规划表、PoE供电方案、RTSP流地址与端口分配(554/5000/8123/1883)。
- 02
reCamera Node-RED 联动流程配置文件
含 SSCMA 模型节点配置、置信度与目标类型过滤规则、MQTT 发布节点、Webhook 告警推送流程 JSON。
- 03
Frigate 配置文件(frigate.yml)与 HA 自动化脚本
含多路 RTSP 摄像头配置、Zones/Masks 区域定义、检测帧率与置信度阈值、Home Assistant 自动化 YAML 规则。
- 04
误报率调优前后测试对比记录表
含调优前误报频次统计、置信度阈值与 Zones 调整记录、调优后误报率对比数据、光照与遮挡条件备注。
- 05
自定义数据集、训练配置与量化后模型文件(L3)
含标注数据集(Train/Val/Test 7:2:1)、YOLO 训练配置与权重、ONNX 导出文件、TensorRT Engine(Jetson)与 cvimodel(reCamera)量化模型、推理延迟与 FPS 基准测试报告。
- 06
InfluxDB 时序数据与 Grafana 看板配置(L3)
含检测统计数据表结构、Grafana 告警频次/区域热度/合规率趋势看板配置 JSON。
学完能复现的开源项目
这些项目用的硬件和方法与课上是同一套;上课积累的经验也会回写到这些项目里。
闯入与滞留告警
一路 RTSP 摄像头判出禁区入侵、越线和滞留,在浏览器里逐条处理;判定在边缘盒子上完成,Jetson 或 RK3588 一台机器跑完整套。
停车位监控
实时看到哪些车位有车、哪些空闲,一台 reCamera 即可运行,不需要额外服务器。
零售人流热力图
看清哪个货架前人多、哪条过道没人走;可用 reCamera,也可用 IP 摄像头加 AI 盒子。
让视觉模型走出实验室,去应对真实光照与误报
M4 围绕边缘摄像头部署、端侧 NPU 推理、多路视频流汇聚以及工程现场的误报调优展开,带学员走通交付全流程。课程提供由浅入深的实操台架,讲师可依据实训时长在轻量端侧方案与多路集中分析架构间灵活选型。
切入点 01
结合现场工况
模块 04 与 08 支持学员自选周界防范区域,例如实训室后门、特定危险工位或设备隔离带,根据物理环境标定报警边界。
切入点 02
接相机
支持引入实训室或园区现有的标准 RTSP 监控摄像头,完成多路汇聚分析,验证异构视频源接入能力。
切入点 03
融入工程经验
把现场常见的光照突变、树枝晃动、反光干扰等真实工况引入实训,带着学员调试置信度阈值与遮罩区域,掌握排除误报的工程方法。
能力边界与合规约束
仅做物体/行为/区域检测与事件告警,严禁人脸身份识别与生物特征追踪。
适用范围
- 通用与特定目标检测(人/车/安全帽/反光衣/工件等物体类别)
- 区域入侵与越界检测、夜间异常驻留检测
- 多路 RTSP 视频流汇聚分析与 NVR 录像管理
- 结构化检测事件通过 MQTT/Webhook 推送至声光告警与第三方系统
- 区域人流计数与驻留时长统计(匿名聚合,不关联个人身份)
- 自定义目标检测模型训练与边缘端量化部署(L3)
不适用范围
- 严禁人脸身份识别与生物特征追踪(合规红线),全文所有模型与场景均限于物体/行为/区域检测
- 严禁用于毫秒级生命安全制动控制(如自动驾驶、医疗诊断、工业安全联锁)
- 不替代法定安防监控系统与消防报警系统
- 不承诺在极端恶劣天气(暴雨、大雾、强逆光)下的 100% 识别率
- 不包含长周期驻场代运维服务
- reCamera 单机为单摄像头轻量方案,支持 1 路 1080P 实时推理;多路并发需部署边缘主机(RK3576 / J4012)并合理规划检测分辨率与抽帧率(通常 5–10 FPS)