机器人控制与具身智能
六轴桌面机械臂加多模态感知,实现主从遥操到3D空间精准抓取与具身智能开发。
面向农产品外观分拣、轻量自动化产线辅助上下料、展厅展位迎宾演示与辅助作业工位等场景,传统机械臂教学多从运动学推导与电机控制讲起,应用侧人员上手周期长。大语言模型多局限于文本生成,缺乏接入物理执行机构的标准路径;从零搭建分拣与搬运演示需联调视觉识别、运动规划与抓取时序,多系统集成难度大;新手操作带动力机械臂,存在碰撞、误入工作空间等物理安全风险。
- 难度
- 入门
- 时长
- L1 1 天 / L2 2–3 天 / L3 3–5 天
- 最短形态
- 1 天(体验课 · L1)
- 排课形态
- 3 层:体验 / 实战 / 交付
- 核心执行器
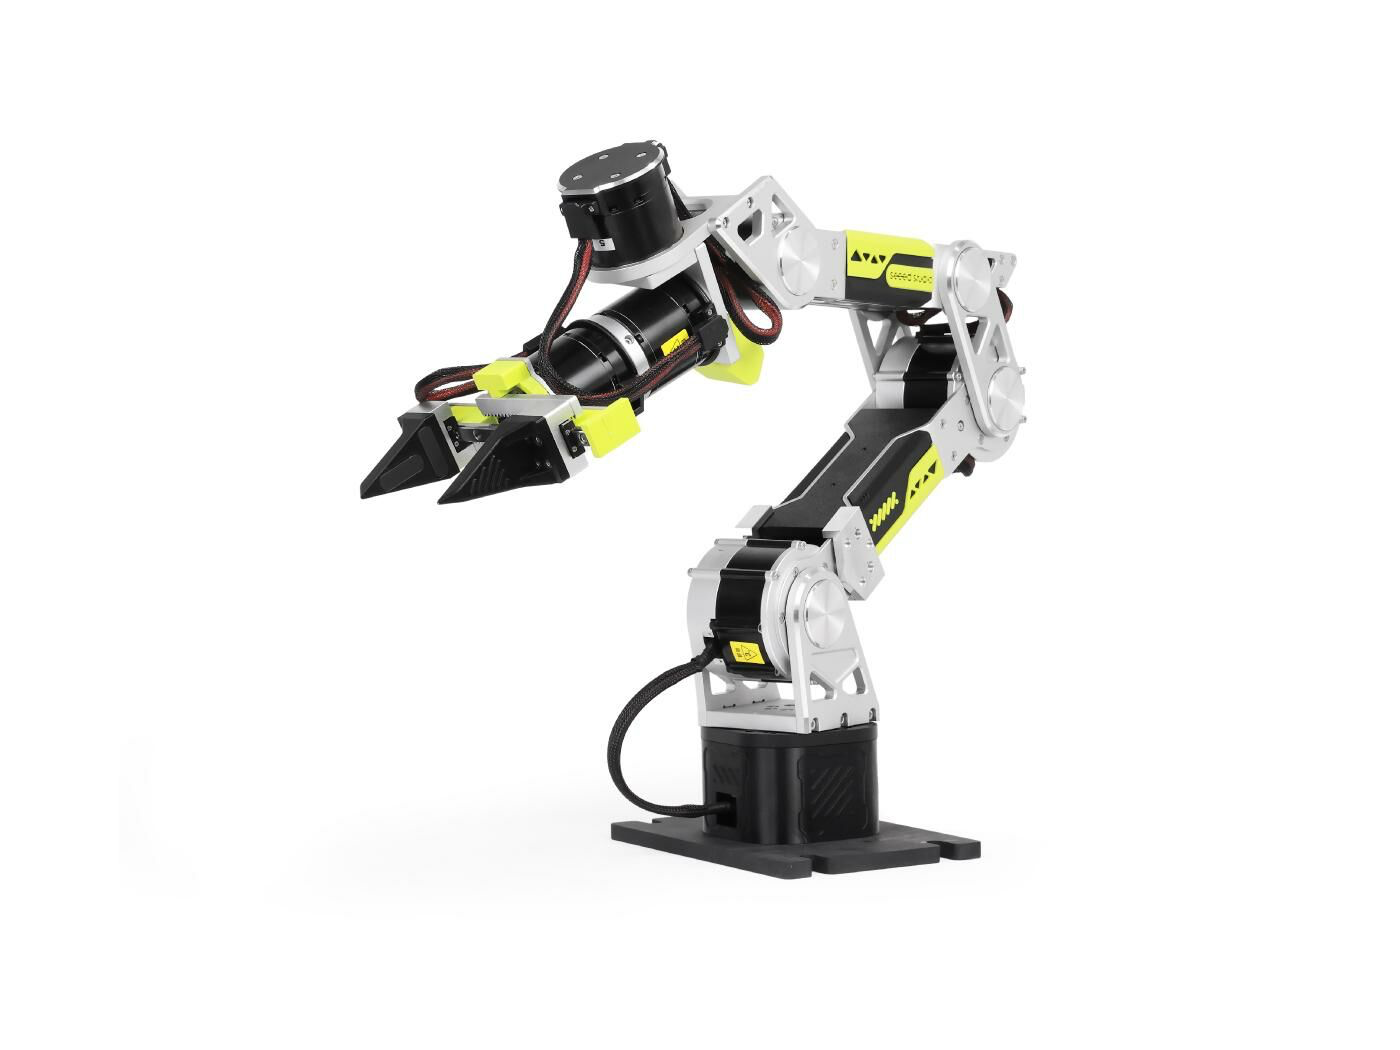
- reBot DevArm B601-RS 六轴机械臂
- 核心工具链
- SenseCraft Robotics / Pinocchio / Motorbridge SDK / LeRobot
- 所属方向
- 造 AI 的物
- 适合这些人学
- 方案顾问与商务销售 · 教研团队与实训讲师 · 机器人与自动化工程技术人员 · 合作院校与政企实训学员
- 学员基础
- L1无(零基础,具备基本电脑操作技能);L2掌握基础网络配置与系统联动概念;L3具备基础Python编程与Linux技能
典型应用场景
- 农产品与工业件外观分拣:合格品、瑕疵品与疑似品分类抓取
- 轻量自动化产线辅助:物料移载、工件推送、按序码放
- 展厅展位与教学演示:语音/视觉交互迎宾、轨迹展示
- 辅助作业与自动化工位:定时定点巡检摆拍、轻量协作抓取
- 科研与实训:具身智能算法验证、机器人运动学教学实验
三档深度,各学到哪一步
- L1 展示层 1 天
选型认知、安全规范与开箱上手
遥操六轴机械臂,实时同步多自由度动作
- 理解工业机械臂分类(直角坐标滑台、SCARA、Delta、六轴关节)与速度 / 精度 / 负载 / 安全 / 成本的商业选型权衡
- 掌握机械臂物理工作空间边界、硬件急停使用与安全操作规程
- 掌握 SenseCraft 平台开箱连接,跑通主从遥操与语音指令夹取
- L2 顾问层 3 天
场景剖析、空间直觉与多模态编排
编排多步动作,按视觉事件触发抓取
- 能向客户清晰阐述 3D 场景为什么需要六轴机械臂及其选型边界
- 掌握 SenseCraft 多动作流程编排与「生成 → 3D 预览 → 人工确认 → 真机执行」安全确认机制
- 掌握基于工位视觉的事件触发与微场景搭建,连续 3 次稳定运行
- L3 设计层 5 天
3D 空间抓取全流程与具身智能前瞻
用深度相机取 3D 坐标,Python 驱动真机抓取
- 使用 RGB-D 深度相机获取目标 3D 物理坐标,通过 Python 调用 Pinocchio 完成电机角度自动换算,利用 Motorbridge 驱动真机完成空间抓取与异常处理
- 掌握主从遥操动作数据集采集流程(LeRobot 标准格式),理解 VLA 具身大模型与 Isaac Sim 数字孪生仿真基本原理
- 交付完整 Python 抓取工程源码、遥操数据集与方案设计文档
学完能做的事
- 机械臂选型与商业取舍判断
- 硬件急停与工作空间安全规范操作
- 主从臂遥操与语音指令控制
- 多动作流程编排与安全确认机制配置
- 工位视觉事件触发与微场景联调
- RGB-D 深度相机 3D 定位与手眼对齐
- Pinocchio逆运动学求解与异常处理
- Motorbridge 驱动真机空间抓取流程
- 遥操动作数据集采集(LeRobot 标准)
- VLA 具身大模型与 Isaac Sim 数字孪生初探
设备与工具链
本课程以「六轴桌面机械臂 + 多模态感知 + 边缘算力」为核心教具,覆盖从遥操到 3D 抓取的整条流程。
- ARM reBot DevArm B601-RS 六轴从动执行臂 · 含电动夹爪与总线舵机
- MASTER Star Arm 102 主控示教臂 · 1:1主从遥操 · 兼容LeRobot
- EDGE reComputer Super J4012 Jetson Orin NX 16GB · 控制中枢与推理主机
- DEPTH 奥比中光Gemini 2 RGB-D深度相机 · 3D空间坐标定位
- ESTOP 工业级独立急停按钮 常闭硬件回路 · 硬切动力电 · 不接软件
6 件设备的图文清单
-
reBot DevArm B601-RS机械臂(100019336)
6+1自由度开源从动机械臂成品,含电动夹爪与总线舵机
受控从臂,响应指令执行动作与抓取;配 48V/600W 工业级开关电源独立稳压供电,需使用 6 寸 G 字夹物理紧固于实验台防止动作倾倒。
-
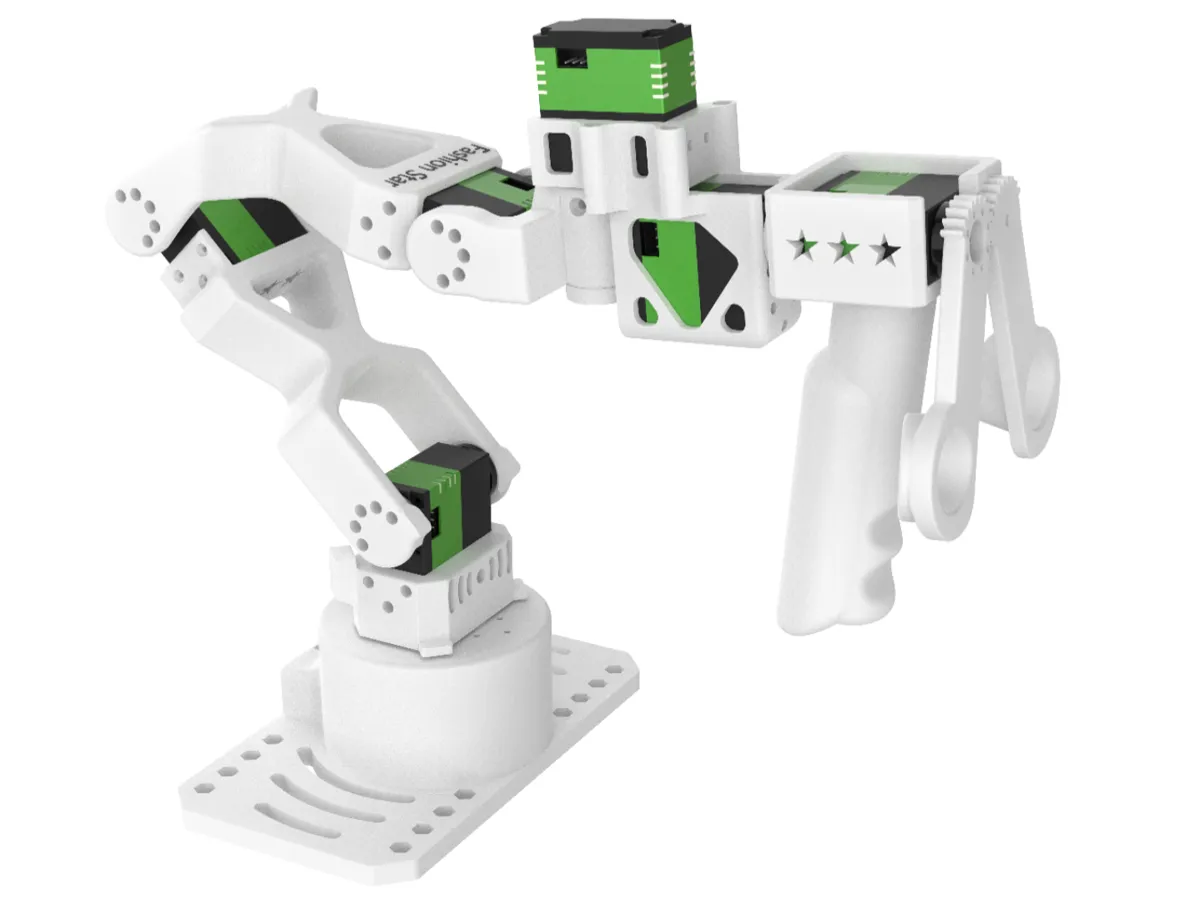
Star Arm 102主控示教臂(100004723)
6自由度模块化主控示教臂,兼容LeRobot
主控示教端,手动引导操作并驱动从臂实时镜像动作,实现 1:1 主从位姿镜像映射;配备 12V/2A 多国插脚电源适配器独立供电,套件自带 XT30 公头线。
-
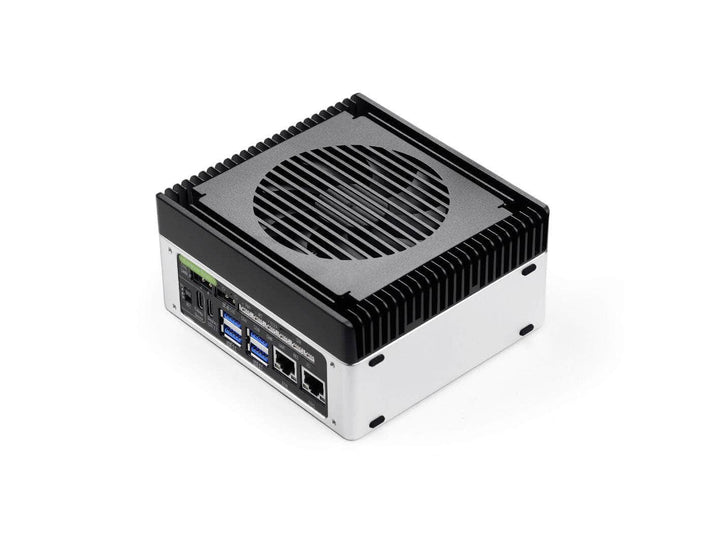
reComputer Super J4012(114110314)
Jetson Orin NX 16GB边缘算力主机
控制中枢,运行机械臂运动学解算、控制服务与大模型推理;出厂预装JetPack 6.2,需确认SenseCraft Robotics服务与Python(Pinocchio / Motorbridge SDK)运行环境就绪;19V/4.7A大功率电源适配器供电。
-
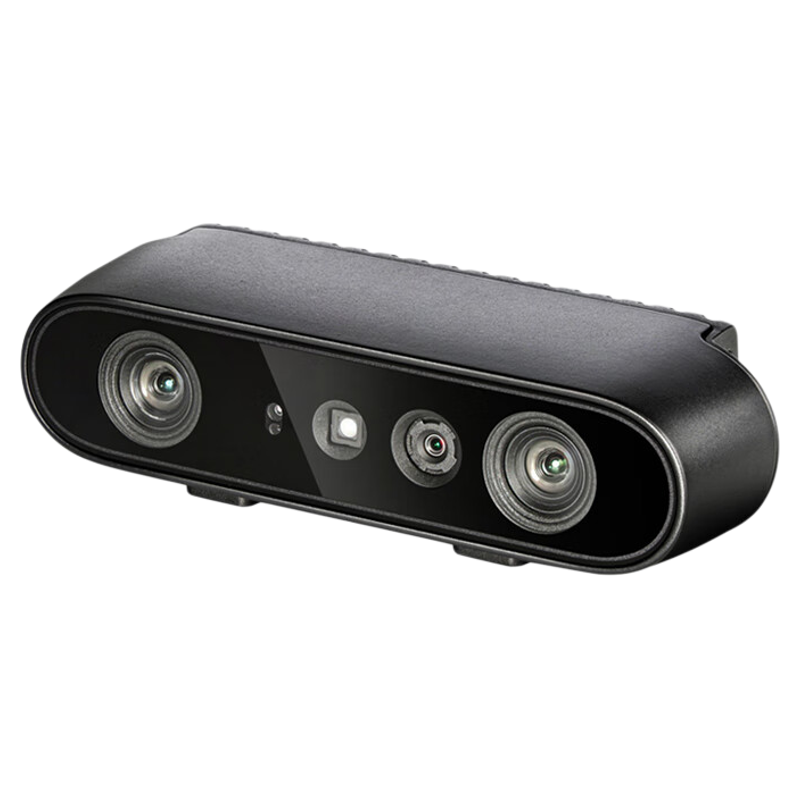
奥比中光Gemini 2 3D相机(101090144)
双目红外3D深度相机,Type-C接口
空间三维视觉引导,直接读取物体在空间中的三维物理坐标(X, Y, Z)实现真机空间精准抓取;L3阶段需与机械臂基座坐标系完成手眼标定对齐,确保测出的坐标可被Pinocchio正确换算为关节角度。
-
ET-S231广角1080P USB摄像头(100035502)
工位图像采集端
用于机械臂工位物料到位检测、工序事件触发与具身数采视觉输入;配合双机位支架实现前视/俯视多角度采集,在结构化恒定光照环境中提供状态触发信号。
-
工业级独立急停按钮(100091373)
带常闭机械触点的大蘑菇头急停开关
安全闸门,串入动力电回路,拍下即刻硬切动力电;为独立硬件常闭回路,不接软件控制,置于操作者触手可及处。
另配双机位摄像头支架(100006505)、机械臂数据采集光控箱(100094392)、reSpeaker Flex语音套件(100005504 / 100099135)、屏幕、整体电源设计、路由器等通用配件。
从零代码遥操到确定性工程抓取
SenseCraft Robotics 完成开箱遥操演示,Python + Pinocchio + Motorbridge 实现真机空间抓取,LeRobot 与 Isaac Sim 补齐具身智能与仿真验证。
-
SenseCraft Robotics + Master Arm
零代码动作编排 · 主从1:1镜像遥操 · 语音指令触发
- 开箱连接
- 主从遥操/语音指令
- 多动作流程编排与安全确认
-
Python + Pinocchio + Motorbridge SDK
逆运动学解算 · 真机空间抓取全流程 · 异常处理与安全退回
- 深度相机3D定位
- Pinocchio逆运动学求解
- Motorbridge驱动真机抓取
-
LeRobot + VLA + Isaac Sim
动作数据集标准 · 具身大模型 · 数字孪生仿真
- 遥操动作数据采集
- VLA模型原理理解
- Isaac Sim仿真验证
关键转折点 · 从零代码遥操演示到确定性工程抓取 SenseCraft 降低了上手门槛,让学员在第一天就能跑通主从遥操与语音指令夹取;而 Python、Pinocchio 与 Motorbridge 的组合,则让系统具备确定性 3D 空间抓取的工程能力,从舞台演示走向实际工程交付。
另需HTTP / MQTT消息通知(工位视觉事件触发与跨系统联动)、reSpeaker Flex语音套件(自然语言指令采集与播报)。
大纲与排课
共 15 个教学模块。先看有哪几种排课形态,完整大纲在下面展开。
体验课
不含结课项目1 天 · 6–8h · L1 展示层 · 聚焦选型认知、安全规范与SenseCraft开箱遥操
实战课
含结课项目2–3 天 · 14–20h · L1+L2 · 场景剖析 + 动作编排 + 工位视觉事件触发联动
交付课
含结课项目3–5 天 · 24–35h · L1+L2+L3 · 全覆盖含确定性3D空间精准抓取与具身智能前沿探索
机械臂为带动力机构,实操过程中必须严格遵守安全规程,禁止将身体部位伸入机械臂运动包络区。急停按钮为独立硬件常闭回路,不接软件控制,置于操作者触手可及处。
reBot DevArm B601-RS使用48V/600W工业级开关电源供电,必须使用6寸G字夹物理紧固于实验台防止动作倾倒。上电前须由讲师确认接线与固定状态。
控制类场景严禁扩展到高压强电与安全制动系统。本课程不提供ISO 10218/TS 15066工业机器人安全认证背书,不替代法定工业安全认证。
体验课不包含工位视觉联动与3D空间抓取开发内容,请勿向客户承诺体验课学员能独立完成空间抓取——那是交付课的交付标准。
其中一节 · 01
课前准备与环境预检
硬件台架清点、机械臂物理固定与上电自检、安全隔离区布置、控制中枢与网络预置、视觉采集套件与光控箱就绪
—
展开 15 个教学模块的完整大纲与各形态日程
| 模块 / 产出 | 体验1天 | 实战2–3天 | 交付3–5天 | ||
|---|---|---|---|---|---|
| 01 | 课前准备与环境预检硬件台架清点、机械臂物理固定与上电自检、安全隔离区布置、控制中枢与网络预置、视觉采集套件与光控箱就绪 | — | 完整 | 完整 | 完整 |
| 02 | 机械臂选型与商业取舍常见形态(直角坐标/SCARA/Delta/六轴)、速度/精度/负载/安全/成本权衡、六轴通用首选逻辑 | — | 完整 | 完整 | 完整 |
| 03 | 实训安全第一课与急停演练工作空间边界划定、硬件急停物理断电原理与演练、防碰撞与慢速运行、开关机与安全复位规程 | 硬件急停按钮 | 完整 | 完整 | 完整 |
| 04 | SenseCraft开箱与主从遥操认识B601关节结构与接口、浏览器访问SenseCraft控制台、设备连接与基础点动、主从臂1:1镜像遥操与轨迹录制 | SenseCraft Robotics / Star Arm 102 | 完整 | 完整 | 完整 |
| 05 | 语音指令控制与夹取首验reSpeaker麦克风阵列接入、自然语言触发预设夹取动作、阶段交付:语音指令成功触发一次夹取 | reSpeaker Flex / SenseCraft | 完整 | 完整 | 完整 |
| 06 | 落地场景与节拍核算机械臂适用场景(轻量分拣/上下料/展位互动/定点巡检)、不适用边界(>1件/秒高速量产/超重负载)、工序节拍与产能估算 | — | 不含 | 完整 | 完整 |
| 07 | 3D空间直觉与六轴必要性气缸/传送带2D平面局限 vs 机械臂3D空间(X,Y,Z)+旋转姿态、3D界面理解伸展极限与奇异点死区 | SenseCraft 3D预览 | 不含 | 完整 | 完整 |
| 08 | 动作编排与安全确认机制多点位串联作业流程(移动→张爪→下降→夹紧→抬起→放置)、「生成→3D预览→人工确认→真机执行」确认闸门 | SenseCraft Robotics | 不含 | 完整 | 完整 |
| 09 | 工位视觉数据采集与事件联动光控箱恒定光照结构化环境、ET-S231摄像头工位图像采集、物料到位检测作为事件触发器、联动抓取流程、分组微场景搭建(连续3次稳定运行) | ET-S231 / 光控箱 / SenseCraft | 不含 | 完整 | 完整 |
| 10 | 深度相机3D定位与手眼对齐单目vs深度相机、RGB-D读取物体三维物理坐标(X,Y,Z)、相机坐标系到机械臂基座坐标系手眼标定 | 奥比中光Gemini 2 / Python | 不含 | 不含 | 完整 |
| 11 | Pinocchio逆运动学求解与异常处理Python调用Pinocchio工具库、输入目标坐标自动计算6关节角度、超出工作范围/解算失败异常报警与安全退回 | Python / Pinocchio | 不含 | 不含 | 完整 |
| 12 | Motorbridge真机驱动与端到端抓取流程Python调用Motorbridge SDK驱动平滑运动与夹爪控制、整合全流程:深度相机检测→Pinocchio逆解→Motorbridge驱动抓取 | Python / Motorbridge SDK | 不含 | 不含 | 完整 |
| 13 | 遥操动作数据集采集(LeRobot)具身大模型数据采集逻辑、光控箱+双机位前视/俯视采集、主从遥操录制关节角度与视觉画面、LeRobot标准格式数据集 | Star Arm 102 / LeRobot / 双机位支架 | 不含 | 不含 | 精简 |
| 14 | VLA具身大模型与Isaac Sim仿真初探VLA模型输入文本+图像输出动作架构理解、Isaac Sim加载机械臂3D资产、虚拟物理碰撞与仿真控制、「先仿真后真机」开发思路 | VLA / Isaac Sim | 不含 | 不含 | 精简 |
| 15 | 方案复盘与交付总结各组方案演练与配置评审、异常与失败案例复盘、演示线与工业产线工程差距总结(重复定位精度/连续运行可靠性/工业节拍/安全认证)、源码文档配置归档 | — | 精简 | 完整 | 完整 |
● 完整◐ 精简— 不含●+ 比完整版更深
体验课(taster)聚焦 L1 选型认知、安全规范与SenseCraft开箱遥操,不含视觉联动与3D抓取开发;实战课(workshop)覆盖 L1+L2 完整场景剖析、动作编排与工位视觉事件触发;交付课(bootcamp)全覆盖 L1+L2+L3,含确定性3D空间精准抓取与具身智能前沿探索。
体验课
- Day 1 上午模块 01 + 02 + 03
环境预检 → 机械臂选型与商业取舍 → 实训安全第一课与急停演练
- Day 1 下午模块 04 + 05 + 15(精简)
SenseCraft开箱与主从遥操 → 语音指令夹取首验 → 总结复盘
不含工位视觉联动与3D空间抓取开发。
实战课
- Day 1模块 01–05
环境预检 → 选型认知 → 安全急停 → SenseCraft遥操 → 语音夹取首验
- Day 2模块 06–09
落地场景与节拍核算 → 3D空间直觉 → 动作编排与安全确认 → 工位视觉事件联动
- Day 3(可选)模块 15
方案复盘与交付总结
实战课交付 1 套由工位视觉触发的微场景作业系统(连续 3 次稳定运行)。学员基础要求:掌握基础网络配置与系统联动概念。
交付课
- Day 1–2模块 01–09
L1+L2 完整内容(选型安全 + 遥操语音 + 场景编排 + 视觉联动)
- Day 3模块 10–12
深度相机3D定位与手眼对齐 → Pinocchio逆运动学求解 → Motorbridge端到端抓取全流程
- Day 4模块 13–14
LeRobot遥操动作数据集采集 → VLA具身大模型与Isaac Sim仿真初探
- Day 5模块 15
方案复盘与交付归档
交付课目标是具备独立交付确定性3D空间抓取工程的能力。学员基础要求:具备基础Python编程与Linux技能,熟悉 L1–L2 能力。
体验课 1 天上完,不用写代码,做到「机械臂能动、语音能控」为止。适合展会、技术开放日和第一次接触的客户。
实战课的 Day 3 为可选弹性日:若学员基础较好可压缩为 2 天(Day 2 下午合并复盘);若需更多微场景联调时间则用满 3 天。
学完拿走什么
以下为完整版(交付课)交付;实战课交付前 3 项;体验课交付第 1、2 项的精简版。
- 01
机械臂工作空间布置与安全操作记录
含物理隔离区划定图、急停常闭回路接线确认、G字夹固定检查记录、开关机与安全复位规程执行记录。
- 02
SenseCraft 动作流程配置与工位视觉联动演示系统
含多动作流程编排配置、「生成→3D预览→人工确认→真机执行」安全确认机制设置、工位视觉事件触发联动流程、微场景系统连续3次运行验证记录。
- 03
3D空间自动抓取Python工程源码
含深度相机3D坐标读取模块、Pinocchio逆运动学求解与异常处理、Motorbridge SDK真机驱动与夹爪控制、端到端抓取全流程主程序(L3)。
- 04
遥操动作数据集样本与方案设计交付文档
含LeRobot标准格式动作数据集(关节角度+双机位视觉画面)、手眼标定参数记录、方案设计说明与交付验收记录(L3)。
- 05
机械臂选型与场景节拍评估报告
含目标场景形态匹配分析、速度/精度/负载/安全/成本选型权衡、工序节拍与产能估算、适用与不适用边界判定。
- 06
硬件台架清单与部署运维指南
含 19 项设备采购清单与物料明细、台架接线拓扑图、SenseCraft/Pinocchio/Motorbridge 环境配置步骤、日常巡检与转场收纳规范。
学完能复现的开源项目
这些项目用的硬件和方法与课上是同一套;上课积累的经验也会回写到这些项目里。
语音抓取机械臂
说一句 "Hey Jarvis, grab the water bottle",reBot B601-DM 机械臂用腕部 RGB-D 相机找到目标,约 11 秒抓起;可抓纸盒、瓶子、香蕉、水杯和橙子,语音链路全部在 Jetson Orin NX 本地运行。
语音控制 SO-ARM 机械臂
用自然语言指挥 SO-ARM101 六自由度机械臂,语音识别、合成与大模型全部在 Jetson Orin NX 本地运行;提供 HTTP 接口读取机械臂实时关节状态。
把视觉引导与运动学算法,落实到机械臂的每次抓取
M6 围绕视觉引导、运动学算法与机械臂执行机构之间的联动展开,课程从零代码主从遥操切入,逐步过渡到 Python 逆运动学编程与具身智能数据集采集,并为讲师配套了完整的安全操作规程与参考工程代码。
切入点 01
结合现场工况
模块 09 支持自定义抓取工况。可将分拣对象替换为电子器件、农产品模型或异形零件,引导学员针对不同材质与姿态设计抓取策略。
切入点 02
接入自有仪表
台架可灵活联动上游光电传感器或 M4 中的目标检测事件,让机械臂根据外部传感器信号自主启动抓取流程。
切入点 03
融入工程经验
讲师在急停回路接线、零点标定偏差修正以及电机负载保护等安全规范上的严格把关,是学员安全开展真机实操的基础保障。
能力边界与合规约束
低速监督控制 + 独立硬件急停,不做安全关键系统替代。
适用范围
- 轻量分拣演示、展位互动、教学实训与低速监督控制场景
- 农产品与工业件外观分类抓取、物料移载与按序码放
- 语音/视觉交互迎宾、轨迹展示与定点巡检摆拍
- 基于RGB-D深度相机的确定性3D空间抓取工程开发
- 具身智能算法验证、LeRobot标准动作数据集采集与科研实训
不适用范围
- 控制类场景严禁扩展到高压强电与安全制动系统。
- 不提供ISO 10218/TS 15066工业机器人安全认证背书,本课程不替代法定工业安全认证。
- 急停为独立硬件常闭回路,不接软件控制,严禁通过软件指令替代硬件急停。
- 不覆盖高速工业节拍(>1件/秒)、高精度力控装配与7×24无人值守严苛工况
- 不包含微米级精密装配(如精密销孔插拔)与复杂柔性异形物料抓取
- 不承诺特定场景的具体抓取成功率(受光照条件、物体材质反光及摆放姿态影响,验收指标以现场实测记录为准)
- 机械臂含精密减速器,转场与收纳须使用定制减震箱固定位姿,避免运输冲击损坏关节齿轮