Controle Robótico & Inteligência Embodied
Braço robótico de mesa de 6 eixos com percepção multimodal, levando a teleoperação mestre-escravo à preensão precisa no espaço 3D e ao desenvolvimento de inteligência física.
Em aplicações como triagem visual de colheitas, alimentação em linhas de montagem leves, demonstrações em estandes e postos de apoio, o ensino tradicional de robótica começa por deduções cinemáticas e controle de motores, alongando o aprendizado dos engenheiros de aplicação. Os modelos de linguagem ficam restritos ao texto sem um caminho padronizado para acionar braços reais; estruturar do zero uma estação de triagem ou transporte exige calibrar visão, planejamento de trajetória e sequência de preensão entre sistemas distintos; além disso, a operação de braços motorizados por novatos acarreta riscos de colisão e invasão da área de alcance.
- Dificuldade
- Iniciante
- Duração
- L1 1 dia / L2 2–3 dias / L3 3–5 dias
- Formato Mais Curto
- 1 dia (aula experimental · L1)
- Formato de Ensino
- 3 camadas: experimental / prático / de entrega
- Atuador principal
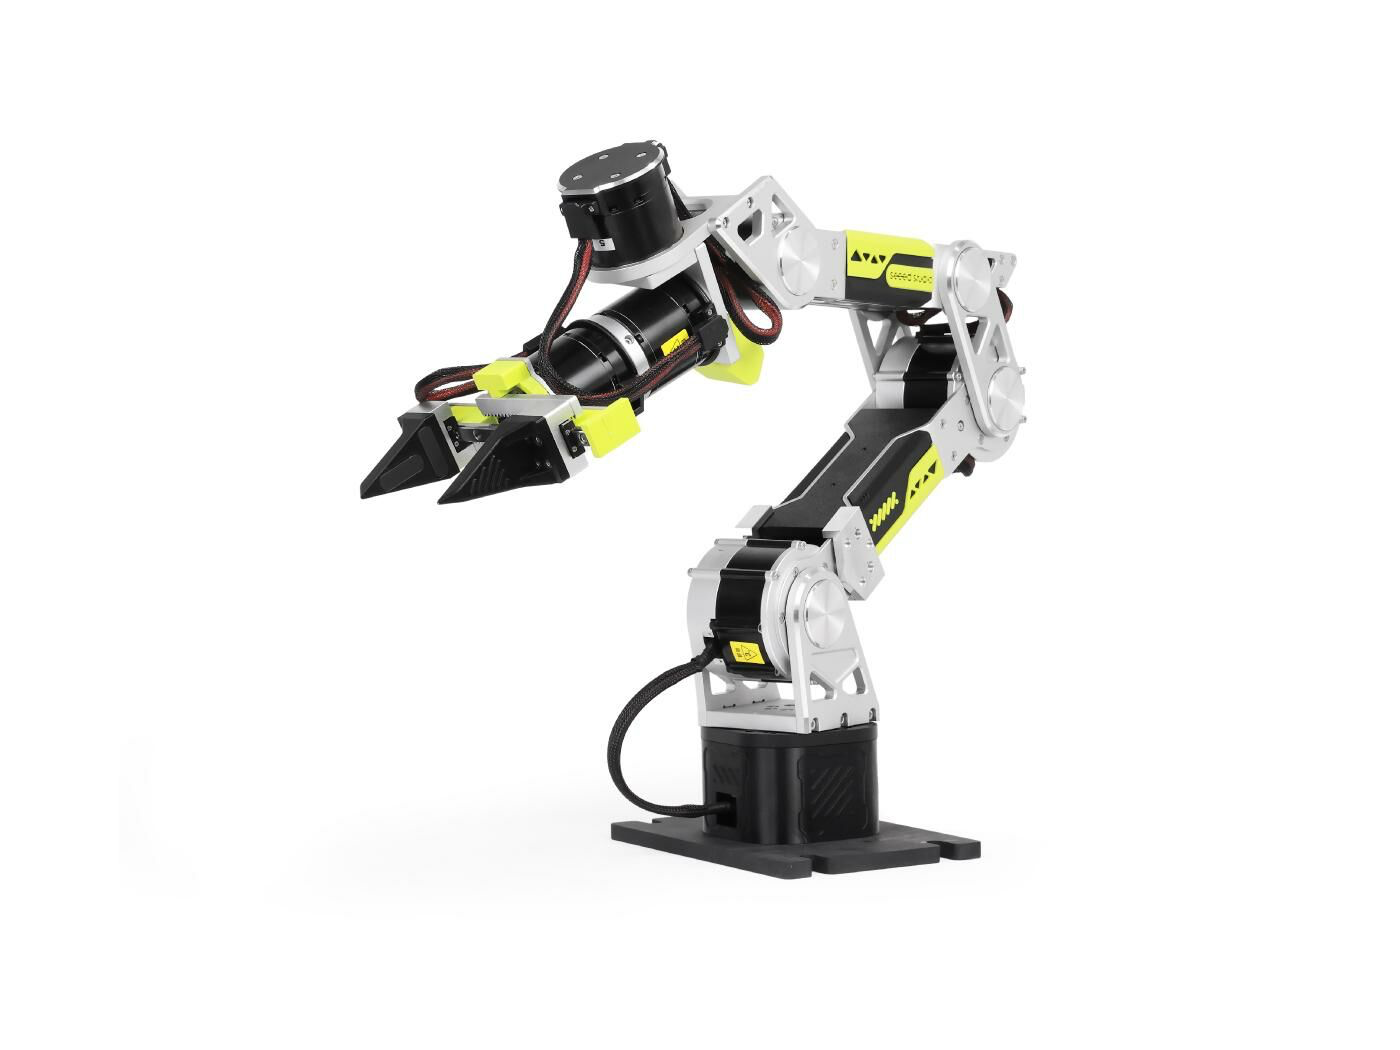
- Braço robótico de 6 eixos reBot DevArm B601-RS
- Ferramentas principais
- SenseCraft Robotics / Pinocchio / Motorbridge SDK / LeRobot
- Trilha
- Criar produtos com IA
- Para quem é este curso
- Consultores de solução e vendas comerciais · Equipe pedagógica e instrutores de treinamento prático · Técnicos em engenharia de robótica e automação · Alunos de treinamento de instituições parceiras e setores público-privados
- Pré-requisitos
- L1 sem requisitos (sem base, com habilidades básicas de operação de computador); L2 domina configuração básica de rede e conceitos de vinculação de sistemas; L3 tem programação básica em Python e habilidades em Linux
Cenários típicos de aplicação
- Triagem de aparência de produtos agrícolas e peças industriais: captura classificatória de itens aprovados, com defeito e suspeitos
- Auxílio em linhas de produção automatizadas leves: transferência de materiais, empurrão de peças, empilhamento ordenado
- Estands de exposição e demonstrações didáticas: recepção com interação por voz/visão, exibição de trajetórias
- Trabalho assistido e postos automatizados: inspeção e fotografia programadas em locais fixos, captura colaborativa leve
- Pesquisa científica e treinamento prático: validação de algoritmos de inteligência embodied, experimentos didáticos de cinemática robótica
Três níveis e até onde cada um leva
- L1 Nível Demonstração 1 dia
Compreensão de escolha, normas de segurança e primeiros passos
Teleoperacao de braco robotico de seis eixos, sincronizacao em tempo real de movimentos de multiplos graus de liberdade
- Compreender as categorias de manipuladores industriais (cartesiano, SCARA, Delta, 6 eixos articulados) e ponderar velocidade, precisão, carga útil, segurança e custo
- Dominar os limites do espaço de trabalho físico do braço robótico, uso da parada de emergência por hardware e procedimentos de operação segura
- Dominar a conexão inicial no SenseCraft, concluindo a teleoperação mestre-escravo e a preensão orientada por voz
- L2 Nível Consultor 3 dias
Análise de cenários, intuição espacial e orquestração multimodal
Encadeie movimentos de várias etapas e acione a preensão por eventos de visão
- Explicar com clareza a clientes por que demandas espaciais 3D exigem braços de 6 eixos e delimitar seu espectro de uso
- Dominar a montagem de sequências no SenseCraft e o fluxo de segurança "Gerar → Prévia 3D → Confirmação humana → Execução física"
- Configurar gatilhos orientados por visão computacional no posto de trabalho e validar 3 ciclos consecutivos estáveis
- L3 Nível Design 5 dias
Fluxo completo de preensão espacial 3D e panorama de IA corporificada
Obtenha coordenadas 3D com uma câmera de profundidade e mova o braço real via Python
- Obter coordenadas físicas 3D com câmera RGB-D, converter ângulos articulares via Pinocchio no Python e acionar o braço real com tratamento de exceções pelo Motorbridge
- Dominar a coleta de datasets por teleoperação (formato LeRobot) e compreender os fundamentos de modelos fundacionais VLA e simulação no Isaac Sim
- Entregar o código-fonte completo em Python para preensão, dataset de teleoperação e documentação de projeto
O que saberão fazer ao concluir
- Escolha de braço robótico e julgamento de trade-offs comerciais
- Parada de emergência por hardware e operação segura regulamentada do espaço de trabalho
- Teleoperação mestre-escravo e controle por comandos de voz
- Orquestração de fluxos de múltiplas ações e configuração de mecanismo de confirmação de segurança
- Acionamento de eventos visuais na estação e depuração conjunta de microcenários
- Posicionamento 3D com câmera de profundidade RGB-D e calibração olho-mão
- Resolução de cinemática inversa com Pinocchio e tratamento de exceções
- Sequência de preensão espacial em máquina real com Motorbridge
- Coleta de dataset de teleoperação (padrão LeRobot)
- Introdução a modelos fundacionais VLA e gêmeo digital no Isaac Sim
Hardware e cadeia de ferramentas
Este curso usa como ferramenta de ensino central o "braço robótico de mesa de 6 eixos + percepção multimodal + computação de borda", cobrindo toda a cadeia de teleoperação a captura 3D.
- ARM reBot DevArm B601-RS Braço executante escravo de 6 eixos · com garra elétrica e servos de barramento
- MASTER Star Arm 102 Braço de ensino mestre · teleoperação mestre-escravo 1:1 · compatível com LeRobot
- EDGE reComputer Super J4012 Jetson Orin NX 16GB · hub de controle e host de inferência
- DEPTH Orbbec Gemini 2 Câmera de profundidade RGB-D · posicionamento de coordenadas espaciais 3D
- ESTOP Botão de Parada de Emergência Independente Industrial Circuito de hardware normalmente fechado · corte físico de energia de força · sem conexão com software
Lista ilustrada de 6 dispositivos
-
Braço Robótico reBot DevArm B601-RS (100019336)
Braço robótico escravo pronto open-source com 6+1 graus de liberdade, incluindo garra elétrica e servos de barramento
Braço seguidor que executa movimentos e garras; alimentado por fonte industrial estabilizada de 48V/600W, requer fixação na bancada com grampo C de 6 polegadas para evitar tombamento.
-
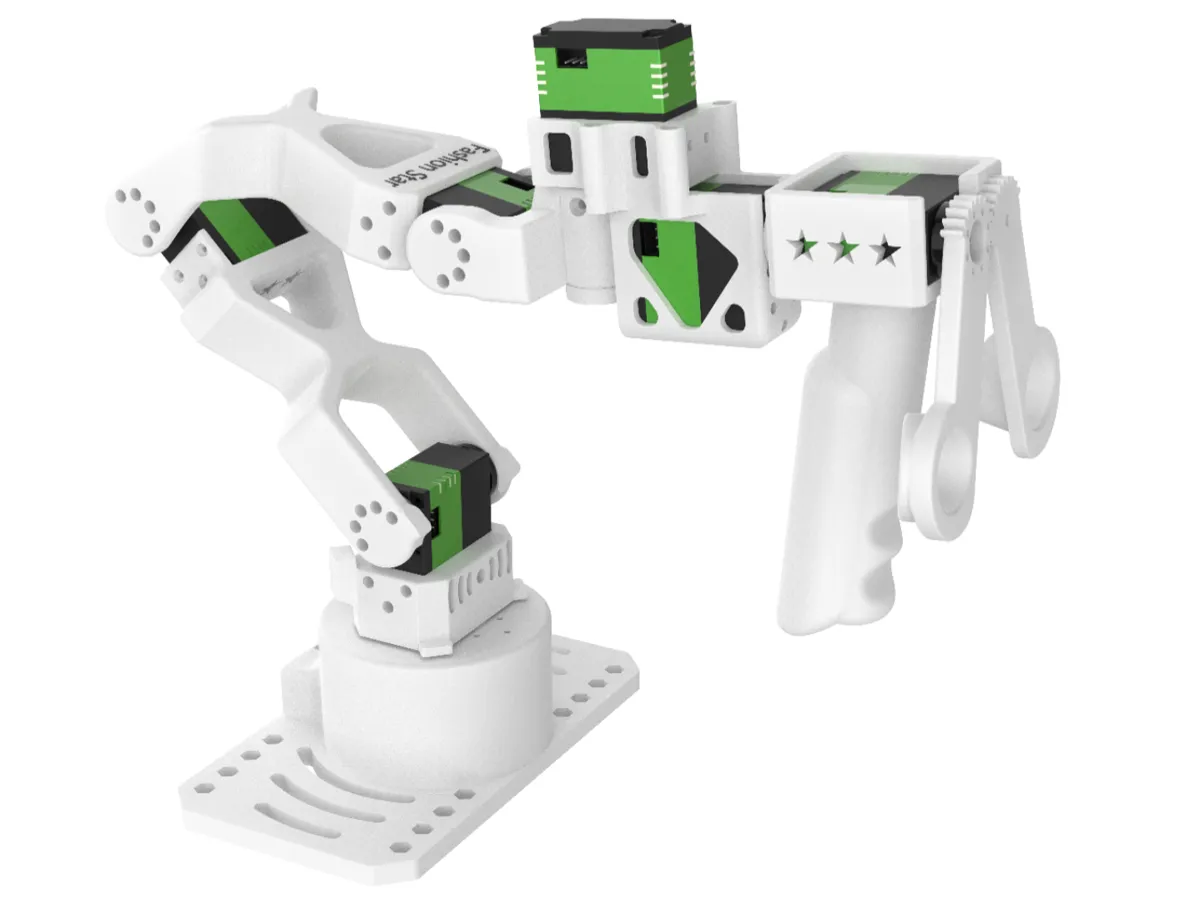
Braço de Ensino Mestre Star Arm 102 (100004723)
Braço de ensino mestre modular de 6 graus de liberdade, compatível com LeRobot
Braço mestre de teleoperação para guiamento manual e espelhamento de postura 1:1 em tempo real no braço seguidor; alimentado por fonte de 12V/2A com cabo XT30.
-
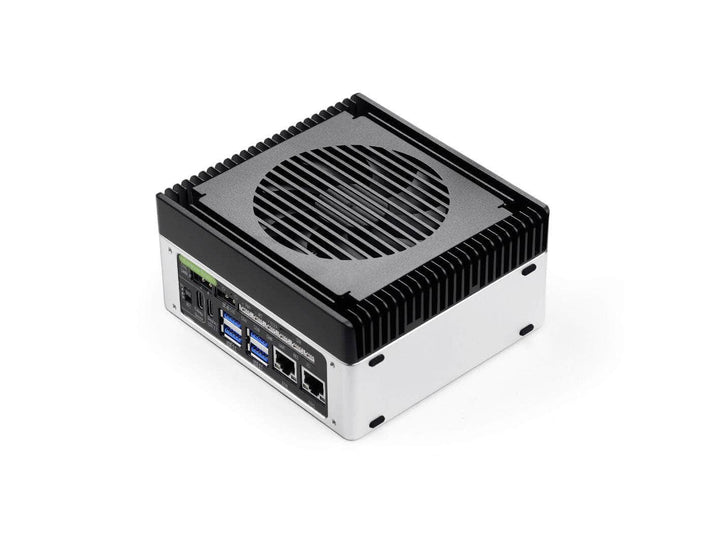
reComputer Super J4012(114110314)
Host de computação de borda Jetson Orin NX 16GB
Hub de controle que executa cinemática do braço, serviços de controle e inferência de modelos de linguagem; JetPack 6.2 pré-instalado de fábrica, é necessário confirmar que o serviço SenseCraft Robotics e o ambiente Python (Pinocchio / Motorbridge SDK) estão prontos; alimentação por adaptador de alta potência 19V/4.7A.
-
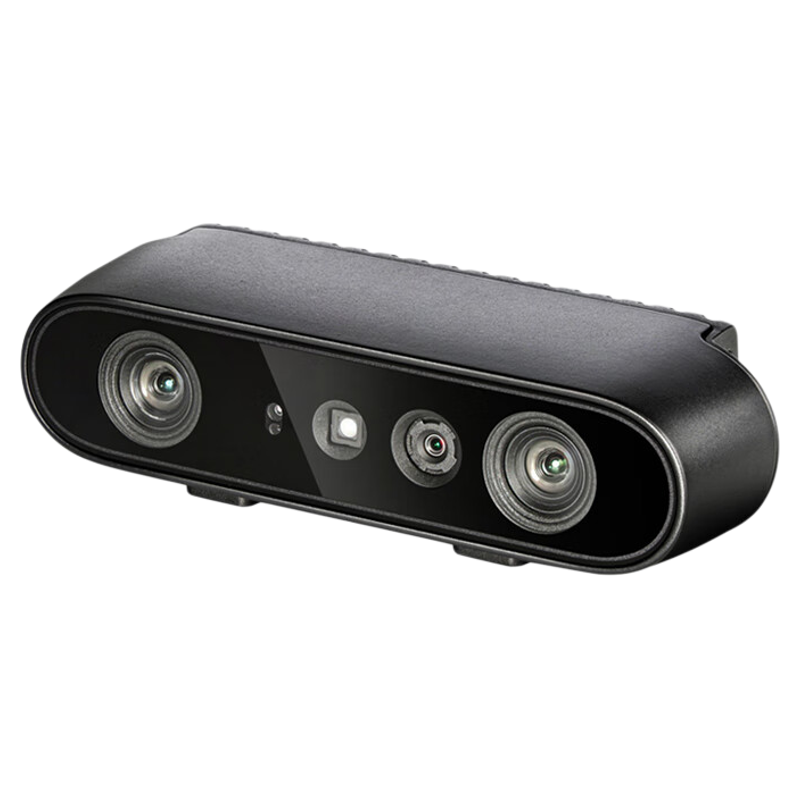
Câmera 3D Orbbec Gemini 2 (101090144)
Câmera de profundidade 3D infravermelha estéreo, interface Type-C
Guiamento visual tridimensional espacial, lê diretamente as coordenadas físicas tridimensionais (X, Y, Z) do objeto para captura com ciclo fechado espacial; na fase L3, requer calibração mão-olho alinhada ao sistema de coordenadas da base do braço, garantindo que as coordenadas medidas sejam convertidas corretamente em ângulos de junta pelo Pinocchio.
-
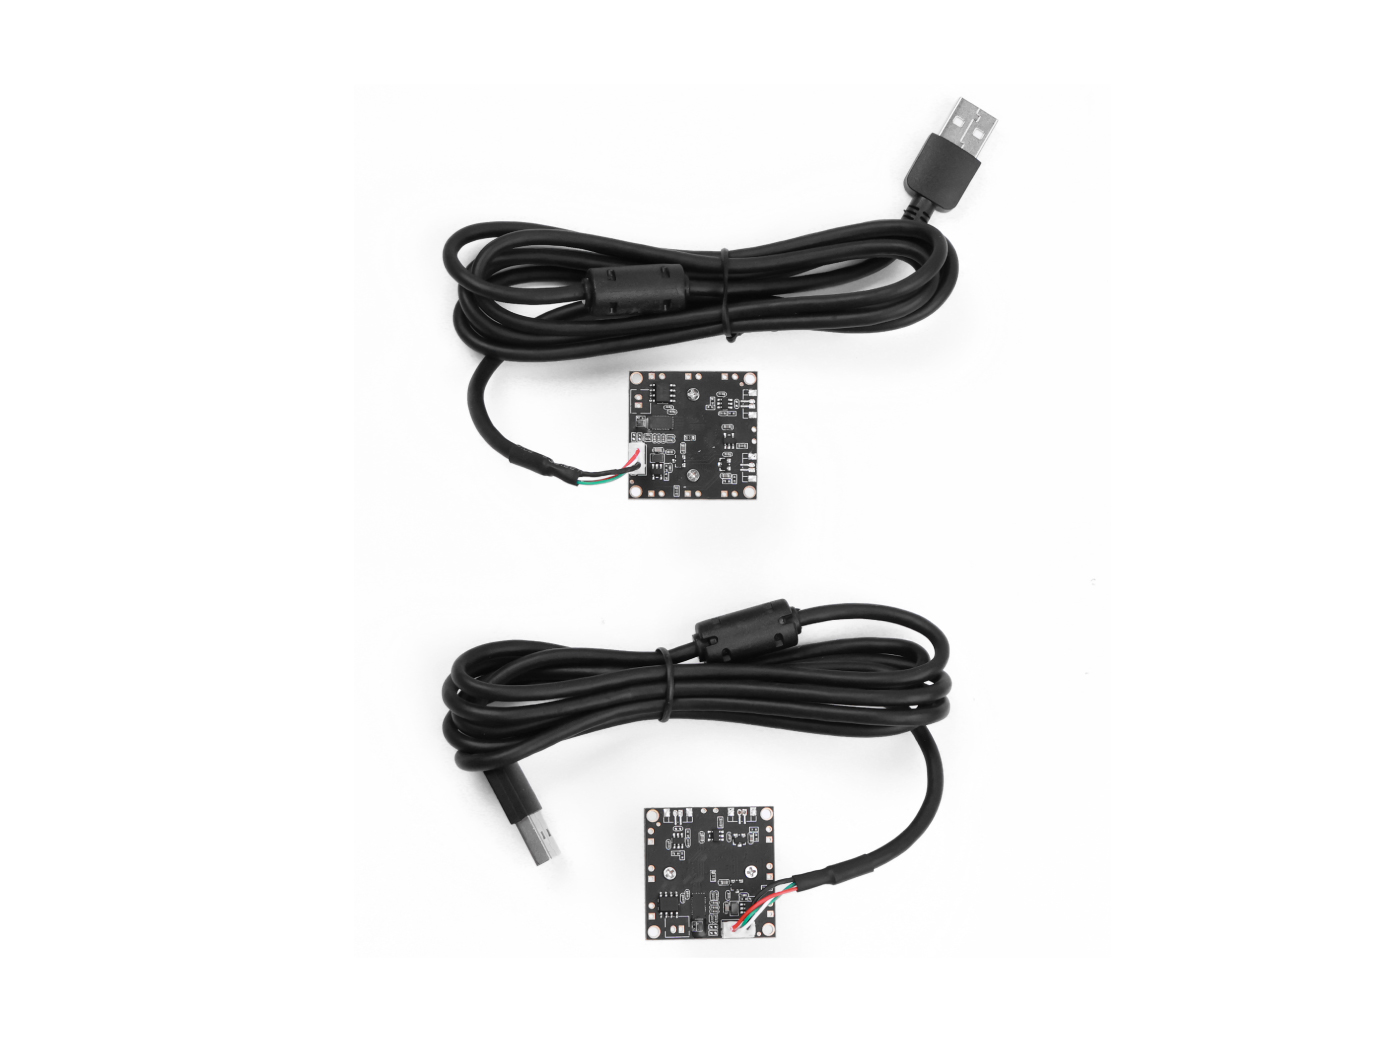
Câmera USB Grande-angular 1080P ET-S231 (100035502)
Terminal de aquisição de imagem da estação de trabalho
Usado para detecção de chegada de material na estação do braço, acionamento de eventos de processo e entrada visual para aquisição de dados embodied; em conjunto com o suporte de câmeras duplas, realiza aquisição em múltiplos ângulos (frontal/topo), fornecendo sinais de acionamento de estado em ambiente de iluminação constante estruturada.
-
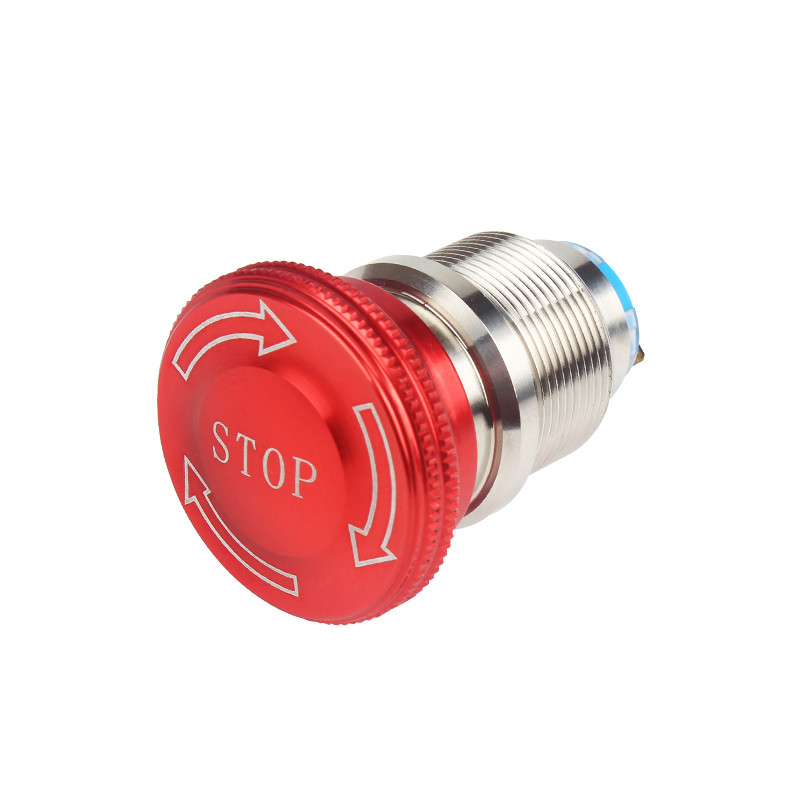
Botão de Parada de Emergência Independente Industrial (100091373)
Interruptor de parada de emergência de cabeça de cogumelo grande com contato mecânico normalmente fechado
Portão de segurança inserido no circuito de alimentação de força; ao pressionar, corta imediatamente a energia de força por hardware; é um circuito normalmente fechado de hardware independente, sem conexão com controle de software, posicionado ao alcance do operador.
São configurados adicionalmente o suporte para câmeras duplas (100006505), a caixa de aquisição de dados com iluminação controlada para braço robótico (100094392), o kit de voz reSpeaker Flex (100005504 / 100099135), além de acessórios comuns como tela, projeto de alimentação integrada e roteador.
Da teleoperação no-code à captura de engenharia determinística
O SenseCraft Robotics entrega demonstrações de teleoperação prontas para uso, Python + Pinocchio + Motorbridge realiza a captura espacial na máquina real, e LeRobot com Isaac Sim cobre a inteligência corporificada e a validação por simulação.
-
SenseCraft Robotics + Master Arm
Orquestração de movimentos sem código · teleoperação por espelhamento 1:1 mestre-escravo · acionamento por comando de voz
- Desembalagem e conexão
- Teleoperação mestre-escravo / comando de voz
- Orquestração de fluxos de múltiplas ações e confirmação de segurança
-
Python + Pinocchio + Motorbridge SDK
Resolução de cinemática inversa · ciclo fechado de captura espacial no dispositivo real · tratamento de anomalias e retorno de segurança
- Posicionamento 3D por câmera de profundidade
- Resolução de cinemática inversa com Pinocchio
- Captura no dispositivo real acionada por Motorbridge
-
LeRobot + VLA + Isaac Sim
Padrão de conjuntos de dados de movimentos · grandes modelos embodied · simulação de gêmeos digitais
- Aquisição de dados de movimentos por teleoperação
- Compreensão dos princípios do modelo VLA
- Validação por simulação Isaac Sim
Ponto de virada crítico · da demonstração de teleoperação sem código à captura de engenharia determinística O SenseCraft reduz a barreira inicial para que os alunos testem a teleoperação e a preensão por voz no primeiro dia; já a união entre Python, Pinocchio e Motorbridge garante capacidade de engenharia para preensão espacial 3D determinística, evoluindo de demonstrações de vitrine para projetos de engenharia entregáveis.
Adicionalmente, são necessários notificações de mensagens HTTP / MQTT (acionamento de eventos visuais da estação e vinculação entre sistemas) e o kit de voz reSpeaker Flex (aquisição e reprodução de comandos em linguagem natural).
Programa e formatos
15 unidades de ensino no total. Primeiro, os formatos de oferta; o programa completo se expande abaixo.
Sessão Experimental
Sem projeto final1 dia · 6–8h · L1 camada de apresentação · foco em conhecimento de seleção, normas de segurança e teleoperação inicial SenseCraft
Aula prática
Com projeto final2–3 dias · 14–20h · L1+L2 · análise de cenários + orquestração de movimentos + vinculação de acionamento de eventos visuais da estação
Aula de entrega
Com projeto final3–5 dias · 24–35h · L1+L2+L3 · cobertura total incluindo ciclo fechado de captura determinística em espaço 3D e exploração de fronteiras em inteligência embodied
O braço robótico é um mecanismo com potência; durante a operação prática, as normas de segurança devem ser rigorosamente cumpridas, sendo proibido inserir partes do corpo na área de envelope de movimento do braço. O botão de parada de emergência é um circuito normalmente fechado de hardware independente, sem conexão com controle de software, posicionado ao alcance do operador.
O reBot DevArm B601-RS é alimentado por fonte chaveada industrial 48V/600W; deve ser fixado fisicamente à bancada de experimentos com braçadeira tipo G de 6 polegadas para evitar tombamento durante o movimento. Antes da energização, o instrutor deve confirmar o estado da fiação e da fixação.
É estritamente proibido estender cenários de controle a sistemas de alta tensão, energia de força e frenagem de segurança. Este curso não oferece respaldo de certificação de segurança para robôs industriais ISO 10218/TS 15066, nem substitui a certificação de segurança industrial legalmente exigida.
A aula experimental não inclui conteúdo de vinculação visual da estação nem desenvolvimento de captura em espaço 3D. Não prometa aos clientes que os alunos da aula experimental concluirão a captura espacial de forma independente — esse é o padrão de entrega da aula de entrega.
Uma das aulas · 01
Preparação pré-aula e verificação prévia de ambiente
Inventário da bancada de hardware, fixação física do braço robótico e autoteste de energização, disposição de zona de isolamento de segurança, pré-configuração de hub de controle e rede, preparação do kit de aquisição visual e da caixa de iluminação controlada
—
Ver o programa completo de 15 unidades e o cronograma de cada formato
| Módulo / Resultado | Experimental1 dia | Prático2–3 dias | Entrega3–5 dias | ||
|---|---|---|---|---|---|
| 01 | Preparação pré-aula e verificação prévia de ambienteInventário da bancada de hardware, fixação física do braço robótico e autoteste de energização, disposição de zona de isolamento de segurança, pré-configuração de hub de controle e rede, preparação do kit de aquisição visual e da caixa de iluminação controlada | — | Completo | Completo | Completo |
| 02 | Seleção de braço robótico e trade-offs comerciaisFormatos comuns (cartesiano/SCARA/Delta/6 eixos), trade-offs de velocidade/precisão/carga útil/segurança/custo, lógica de preferência geral para 6 eixos | — | Completo | Completo | Completo |
| 03 | Primeira aula de segurança prática e exercício de parada de emergênciaDelimitação de limites do espaço de trabalho, princípio e exercício de desligamento físico por parada de emergência de hardware, prevenção de colisões e operação em baixa velocidade, procedimentos de ligar/desligar e reset de segurança | Botão de parada de emergência de hardware | Completo | Completo | Completo |
| 04 | Desembalagem SenseCraft e teleoperação mestre-escravoConhecimento da estrutura de juntas e interfaces do B601, acesso ao console SenseCraft via navegador, conexão de dispositivos e jog básico, teleoperação por espelhamento 1:1 do braço mestre-escravo e gravação de trajetórias | SenseCraft Robotics / Star Arm 102 | Completo | Completo | Completo |
| 05 | Controle por comando de voz e primeiro teste de capturaConexão do array de microfones reSpeaker, acionamento de movimentos de captura predefinidos por linguagem natural, entrega de etapa: comando de voz aciona com sucesso uma captura | reSpeaker Flex / SenseCraft | Completo | Completo | Completo |
| 06 | Cenários de aplicação e cálculo de cicloCenários aplicáveis do braço robótico (classificação leve / carga e descarga / interação em estande / inspeção em pontos fixos), limites de não aplicabilidade (produção em massa de alta velocidade >1 peça/segundo / carga excessiva), estimativa de ciclo de processo e capacidade produtiva | — | Não inclui | Completo | Completo |
| 07 | Intuição espacial 3D e necessidade de 6 eixosLimitações de plano 2D de cilindro/correia transportadora vs espaço 3D (X,Y,Z) + postura rotacional do braço robótico, compreensão de limites de extensão e zonas mortas de pontos singulares na interface 3D | Pré-visualização 3D SenseCraft | Não inclui | Completo | Completo |
| 08 | Orquestração de movimentos e mecanismo de confirmação de segurançaFluxo de trabalho serializado de múltiplos pontos (mover → abrir garra → descer → fechar garra → levantar → posicionar), portão de confirmação "gerar → pré-visualização 3D → confirmação humana → execução no dispositivo real" | SenseCraft Robotics | Não inclui | Completo | Completo |
| 09 | Aquisição de dados visuais da estação e vinculação de eventosAmbiente estruturado de iluminação constante na caixa de iluminação controlada, aquisição de imagem da estação com câmera ET-S231, detecção de chegada de material como acionador de eventos, vinculação ao fluxo de captura, construção de microcenários em grupos (operação estável por 3 vezes consecutivas) | ET-S231 / caixa de iluminação controlada / SenseCraft | Não inclui | Completo | Completo |
| 10 | Posicionamento 3D por câmera de profundidade e alinhamento mão-olhoCâmera monocular vs câmera de profundidade, leitura de coordenadas físicas tridimensionais (X,Y,Z) do objeto via RGB-D, calibração mão-olho do sistema de coordenadas da câmera para o sistema de coordenadas da base do braço robótico | Orbbec Gemini 2 / Python | Não inclui | Não inclui | Completo |
| 11 | Resolução de cinemática inversa com Pinocchio e tratamento de exceçõesChamada Python da biblioteca Pinocchio, cálculo automático dos ângulos das 6 juntas a partir das coordenadas-alvo inseridas, alarme de anomalia e retorno de segurança quando fora do alcance de trabalho / falha na resolução | Python / Pinocchio | Não inclui | Não inclui | Completo |
| 12 | Driver de dispositivo real Motorbridge e ciclo fechado de captura ponta a pontaChamada Python do Motorbridge SDK para acionar movimento suave e controle de garra, integração de todo o fluxo: detecção por câmera de profundidade → cinemática inversa Pinocchio → captura acionada por Motorbridge | Python / Motorbridge SDK | Não inclui | Não inclui | Completo |
| 13 | Aquisição de conjunto de dados de movimentos por teleoperação (LeRobot)Lógica de aquisição de dados para grandes modelos embodied, aquisição por câmeras frontal/superior com caixa de iluminação controlada + configuração dupla, gravação de ângulos de junta e imagens visuais por teleoperação mestre-escravo, conjunto de dados em formato padrão LeRobot | Star Arm 102 / LeRobot / suporte para câmeras duplas | Não inclui | Não inclui | Reduzido |
| 14 | Introdução a grandes modelos embodied VLA e simulação Isaac SimCompreensão da arquitetura do modelo VLA (entrada de texto + imagem, saída de movimentos), carregamento de ativos 3D do braço robótico no Isaac Sim, colisão física virtual e controle por simulação, abordagem de desenvolvimento "primeiro simular, depois executar no dispositivo real" | VLA / Isaac Sim | Não inclui | Não inclui | Reduzido |
| 15 | Revisão da solução e resumo de entregaDemonstração e revisão de configuração das soluções de cada grupo, revisão de casos de anomalia e falha, resumo das lacunas de engenharia entre linha de demonstração e linha de produção industrial (precisão de posicionamento repetido / confiabilidade de operação contínua / ciclo industrial / certificação de segurança), arquivamento de código-fonte, documentação e configurações | — | Reduzido | Completo | Completo |
● Completo◐ Reduzido— Não inclui●+ Mais aprofundado que o completo
A aula experimental (taster) foca no conhecimento de seleção L1, normas de segurança e teleoperação inicial SenseCraft, não incluindo vinculação visual nem desenvolvimento de captura 3D; a aula prática (workshop) cobre a análise completa de cenários L1+L2, orquestração de movimentos e acionamento de eventos visuais da estação; a aula de entrega (bootcamp) cobre totalmente L1+L2+L3, incluindo ciclo fechado de captura determinística em espaço 3D e exploração de fronteiras em inteligência embodied.
Sessão Experimental
- Dia 1 manhãMódulos 01 + 02 + 03
Verificação prévia de ambiente → seleção de braço robótico e trade-offs comerciais → primeira aula de segurança prática e exercício de parada de emergência
- Dia 1 tardeMódulos 04 + 05 + 15 (compacto)
Desembalagem SenseCraft e teleoperação mestre-escravo → primeiro teste de captura por comando de voz → revisão e encerramento
Não inclui vinculação visual da estação nem desenvolvimento de captura em espaço 3D.
Aula prática
- Day 1Módulos 01–05
Verificação prévia de ambiente → conhecimento de seleção → parada de emergência de segurança → teleoperação SenseCraft → primeiro teste de captura por voz
- Day 2Módulos 06–09
Cenários de aplicação e cálculo de ciclo → intuição espacial 3D → orquestração de movimentos e confirmação de segurança → vinculação de eventos visuais da estação
- Dia 3 (opcional)Módulo 15
Revisão da solução e resumo de entrega
A aula prática entrega 1 sistema de trabalho de microcenário acionado por visão da estação (operação estável por 3 vezes consecutivas). Pré-requisitos do aluno: dominar conceitos básicos de configuração de rede e vinculação de sistemas.
Aula de entrega
- Day 1–2Módulos 01–09
Conteúdo completo L1+L2 (segurança de seleção + voz por teleoperação + orquestração de cenários + vinculação visual)
- Day 3Módulos 10–12
Posicionamento 3D por câmera de profundidade e alinhamento mão-olho → resolução de cinemática inversa com Pinocchio → ciclo fechado de captura ponta a ponta com Motorbridge
- Day 4Módulos 13–14
Aquisição de conjunto de dados de movimentos de teleoperação LeRobot → introdução a grandes modelos embodied VLA e simulação Isaac Sim
- Day 5Módulo 15
Revisão da solução e arquivamento de entrega
O objetivo da aula de entrega é desenvolver a capacidade de entregar independentemente projetos de captura determinística em espaço 3D. Pré-requisitos do aluno: conhecimentos básicos de programação Python e Linux, familiaridade com as capacidades L1–L2.
O curso introdutório dura um dia, não exige programação e vai até “o braço se move e a voz o controla”. É indicado para feiras, dias de portas abertas e primeiros contatos com um cliente.
O Dia 3 da aula prática é um dia flexível opcional: se os alunos tiverem boa base, pode ser compactado para 2 dias (revisão combinada na tarde do Dia 2); se for necessário mais tempo para integração de microcenários, utiliza-se os 3 dias completos.
O que você leva ao concluir
A seguir estão as entregas da versão completa (aula de entrega); a aula prática entrega os 3 primeiros itens; a aula experimental entrega a versão compacta dos itens 1 e 2.
- 01
Registro de disposição do espaço de trabalho e operação segura do braço robótico
Inclui diagrama de delimitação de zona de isolamento físico, confirmação de fiação do circuito normalmente fechado de parada de emergência, registro de verificação de fixação com braçadeira tipo G, registro de execução de procedimentos de ligar/desligar e reset de segurança.
- 02
Configuração de sequências no SenseCraft e sistema interativo com visão computacional
Inclui configuração de orquestração de fluxos de múltiplas ações, configuração do mecanismo de confirmação de segurança "gerar → pré-visualização 3D → confirmação humana → execução no dispositivo real", fluxo de vinculação de acionamento de eventos visuais da estação, registro de validação de operação estável do sistema de microcenários por 3 vezes consecutivas.
- 03
Código-fonte do projeto Python de captura automática em espaço 3D
Inclui módulo de leitura de coordenadas 3D da câmera de profundidade, resolução de cinemática inversa com Pinocchio e tratamento de anomalias, driver de dispositivo real e controle de garra via Motorbridge SDK, programa principal de ciclo fechado de captura ponta a ponta (L3).
- 04
Amostras de conjunto de dados de ações de teleoperação e documento de entrega de projeto de solução
Inclui conjunto de dados de movimentos em formato padrão LeRobot (ângulos de junta + imagens visuais de câmeras duplas), registro de parâmetros de calibração mão-olho, descrição do projeto de solução e registro de aceite de entrega (L3).
- 05
Relatório de avaliação de seleção de braço robótico e ciclo de cenário
Inclui análise de correspondência de formato para o cenário-alvo, trade-offs de seleção de velocidade/precisão/carga útil/segurança/custo, estimativa de ciclo de processo e capacidade produtiva, determinação de limites de aplicabilidade e não aplicabilidade.
- 06
Lista de bancada de hardware e guia de implantação e operação
Inclui lista de aquisição e relação de materiais de 19 itens, diagrama de fiação da bancada, instruções de instalação para SenseCraft/Pinocchio/Motorbridge e normas de inspeção e armazenamento.
Projetos de código aberto que você poderá reproduzir
Estes projetos usam o mesmo hardware e os mesmos métodos do curso, e o que aprendemos em aula volta para eles.
Braço de preensão controlado por voz
Diga "Hey Jarvis, grab the water bottle" e um braço reBot B601-DM localiza o objeto com uma câmera RGB-D no punho e o pega em cerca de 11 segundos. Pega caixas, garrafas, bananas, copos e laranjas; toda a cadeia de voz roda localmente em um Jetson Orin NX.
Braço SO-ARM controlado por voz
Controla um braço SO-ARM101 de 6 graus de liberdade com comandos em linguagem natural; o reconhecimento e a síntese de voz e o LLM rodam localmente em um Jetson Orin NX. Um endpoint HTTP expõe o estado das juntas em tempo real.
Traduzir orientação visual e cinemática em cada preensão real do braço robótico
O M6 se estrutura em torno da sincronização entre visão computacional, algoritmos cinemáticos e manipuladores robóticos. O curso parte da teleoperação mestre-escravo sem código até a programação em Python de cinemática inversa e a curadoria de datasets para IA corporificada, com rigorosos protocolos de segurança e código de engenharia de referência.
Ponto de extensão 01
Adaptar às condições do local
A unidade 09 permite personalizar as tarefas de manipulação. Os objetos podem ser substituídos por componentes eletrônicos, modelos agrícolas ou peças irregulares, adaptando a estratégia de preensão a diferentes geometrias e materiais.
Ponto de extensão 02
Conectar instrumentos próprios
A célula robótica pode ser acionada por sensores fotoelétricos ou eventos de detecção visual do módulo M4, iniciando ciclos de preensão autonomamente a partir de sinais externos.
Ponto de extensão 03
Integrar Experiência Docente
A supervisão rigorosa dos instrutores na fiação do circuito de emergência, no ajuste de offset de calibração zero e na proteção contra sobrecarga dos motores é o alicerce para práticas seguras com hardware real.
Limites de Escopo e Conformidade
Controle supervisionado de baixa velocidade + parada de emergência por hardware independente, não substitui sistemas de segurança crítica.
No Escopo
- Demonstração de classificação leve, interação em estande, treinamento didático e cenários de controle supervisionado de baixa velocidade
- Captura classificatória de aparência de produtos agrícolas e peças industriais, transferência de materiais e empilhamento ordenado
- Recepção por interação voz/visão, demonstração de trajetórias e inspeção fotográfica em pontos fixos
- Desenvolvimento de engenharia de captura determinística em espaço 3D baseada em câmera de profundidade RGB-D
- Validação de algoritmos de inteligência embodied, aquisição de conjuntos de dados de movimentos padrão LeRobot e treinamento científico
Fora do Escopo
- É estritamente proibido estender cenários de controle a sistemas de alta tensão, energia de força e frenagem de segurança.
- Não oferece respaldo de certificação de segurança para robôs industriais ISO 10218/TS 15066; este curso não substitui a certificação de segurança industrial legalmente exigida.
- A parada de emergência é um circuito normalmente fechado de hardware independente, sem conexão com controle de software; é estritamente proibido substituir a parada de emergência de hardware por comandos de software.
- Não cobre ciclos industriais de alta velocidade (>1 peça/segundo), montagem com controle de força de alta precisão nem condições operacionais severas 7×24 sem supervisão
- Não inclui montagem de precisão em escala micrométrica (como encaixe de pinos e furos de precisão) nem captura de materiais flexíveis e de formatos irregulares complexos
- Não garante taxa de sucesso de captura específica para cenários determinados (sujeita a condições de iluminação, reflexo do material do objeto e postura de posicionamento; os critérios de aceitação baseiam-se em registros de medição no local)
- O braço robótico contém redutores de precisão; na transição entre locais e no armazenamento, deve-se utilizar caixa de amortecimento personalizada para fixar a pose, evitando danos às engrenagens das juntas por impacto durante o transporte
Inclua o M6 na sua grade
O orçamento depende do formato e do tamanho da turma. Informe por e-mail o número de participantes e o nível desejado e enviaremos uma proposta em até 3 dias úteis.