Control Robótico e Inteligencia Corporizada
Brazo robótico de escritorio de seis ejes con percepción multimodal, para llevar la teleoperación maestro-esclavo al agarre preciso en espacio 3D y el desarrollo de inteligencia corporizada.
En aplicaciones como el triaje visual de cosechas, carga y descarga en líneas ligeras, demostraciones interactivas en ferias y puestos auxiliares, la enseñanza tradicional de brazos robóticos arranca con cinemática y control de motores, retrasando la puesta en marcha de los ingenieros de aplicación. Los modelos lingüísticos suelen limitarse a generar texto sin vías estandarizadas hacia actuadores físicos; montar demostraciones de clasificación y traslado desde cero requiere sincronizar visión artificial, trayectoria y agarre entre sistemas heterogéneos; además, operar un brazo motorizado sin experiencia conlleva riesgos de colisión e intrusión en la zona de trabajo.
- Dificultad
- Principiante
- Duración
- L1 1 día / L2 2–3 días / L3 3–5 días
- Formato Más Corto
- 1 día (curso de iniciación · L1)
- Formato de Enseñanza
- 3 niveles: iniciación / práctica / entrega
- Actuador principal
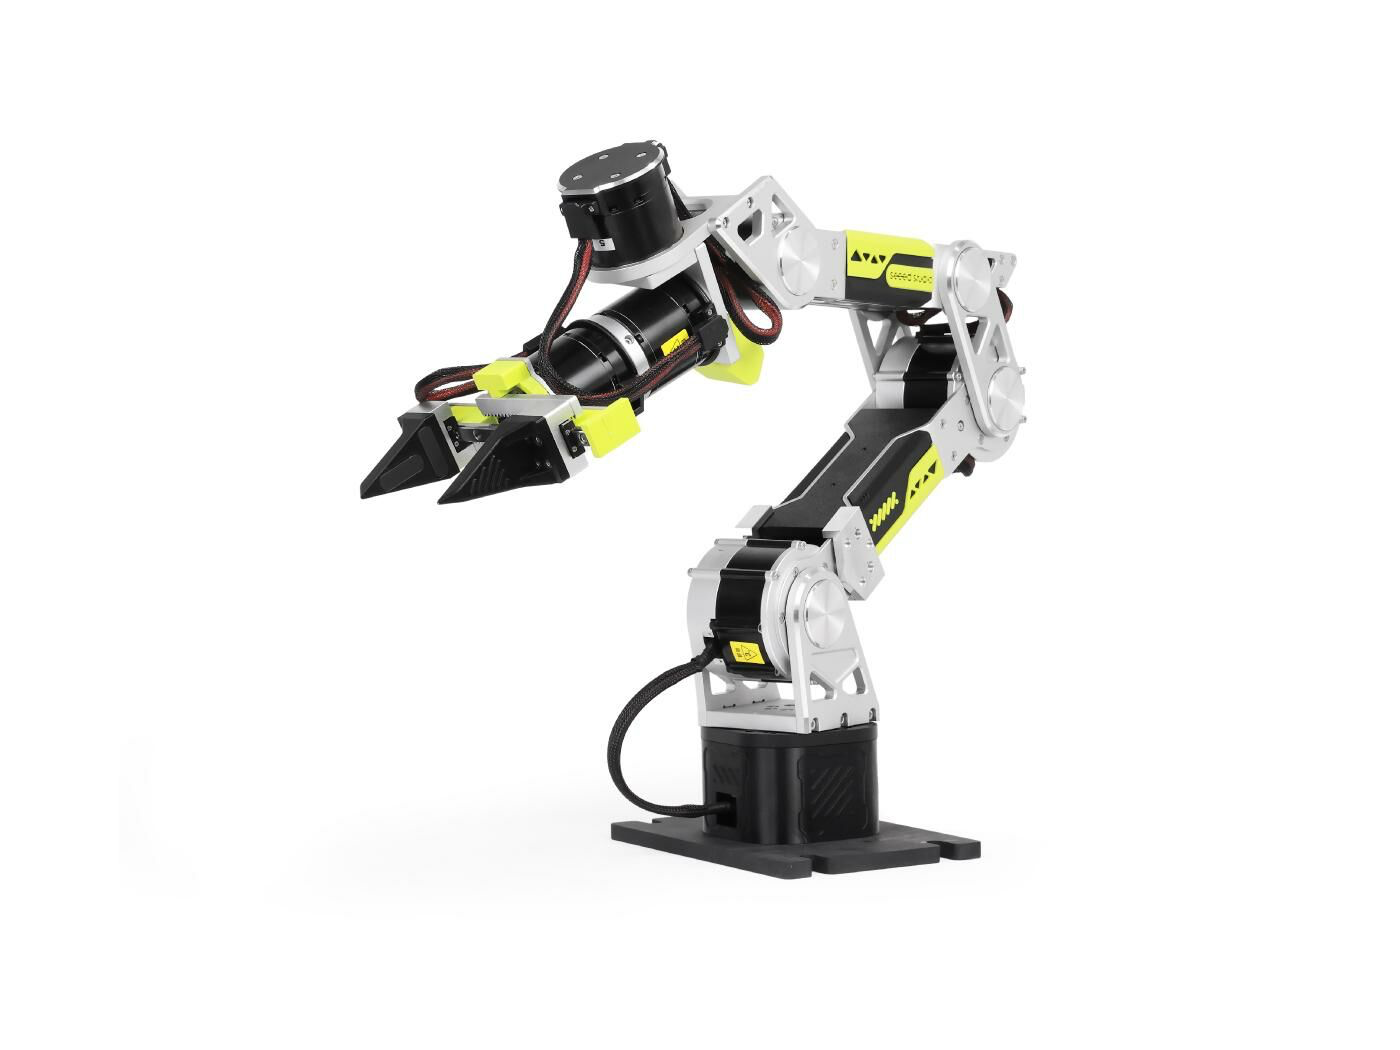
- Brazo robótico de seis ejes reBot DevArm B601-RS
- Cadena de herramientas principal
- SenseCraft Robotics / Pinocchio / Motorbridge SDK / LeRobot
- Itinerario
- Construir productos con IA
- A quién va dirigido
- Consultores de soluciones y ventas comerciales · Equipos de investigación educativa e instructores de formación práctica · Personal técnico de ingeniería robótica y de automatización · Estudiantes de formación práctica de instituciones colaboradoras y entidades gubernamentales/empresariales
- Requisitos previos
- L1 sin requisitos (sin base, con habilidades básicas de operación de computadora); L2 domina conceptos básicos de configuración de red y vinculación de sistemas; L3 tiene base en programación Python y habilidades Linux
Escenarios típicos de aplicación
- Clasificación por apariencia de productos agrícolas y piezas industriales: captura clasificatoria de productos conformes, defectuosos y sospechosos
- Asistencia en líneas de producción automatizadas ligeras: transferencia de materiales, empuje de piezas, apilado ordenado
- Stands de exposición y demostraciones educativas: recepción con interacción por voz/visión, exhibición de trayectorias
- Trabajo asistido y estaciones automatizadas: inspección y fotografía programada en puntos específicos, captura colaborativa ligera
- Investigación y formación práctica: validación de algoritmos de inteligencia corporizada y experimentos docentes de cinemática robótica
Tres niveles y hasta dónde llega cada uno
- L1 Nivel de Demostración 1 día
Conocimiento de selección, normativas de seguridad y puesta en marcha
Teleoperacion de brazo robotico de seis ejes, sincronizacion en tiempo real de movimientos de multiples grados de libertad
- Comprender las familias de manipuladores industriales (cartesiano, SCARA, Delta, 6 ejes articulados) y evaluar compromisos de velocidad, precisión, carga, seguridad y coste
- Dominar los límites del espacio de trabajo físico del brazo robótico, el uso de la parada de emergencia de hardware y los procedimientos de operación segura
- Dominar la conexión inicial en SenseCraft, completando la teleoperación maestro-esclavo y el agarre guiado por voz
- L2 Nivel de Consultor 3 días
Análisis de escenarios, intuición espacial y orquestación multimodal
Encadene movimientos de varios pasos y active el agarre con eventos de visión
- Explicar con claridad a clientes por qué las tareas espaciales 3D demandan un brazo de 6 ejes y delimitar su rango de aplicación
- Dominar la creación de secuencias en SenseCraft y el protocolo de seguridad "Generar → Vista previa 3D → Validación humana → Ejecutar"
- Configurar disparadores basados en visión artificial en el puesto de trabajo y lograr 3 ciclos continuos estables
- L3 Nivel de Diseño 5 días
Flujo completo de agarre espacial 3D y visión de IA física corporizada
Obtenga coordenadas 3D con una cámara de profundidad y mueva el brazo real desde Python
- Obtener coordenadas físicas 3D con cámara RGB-D, calcular ángulos articulares mediante Pinocchio en Python y accionar el brazo real con gestión de excepciones vía Motorbridge
- Dominar la captura de datasets por teleoperación (formato estándar LeRobot) y asimilar los conceptos de modelos VLA corporizados y simulación con Isaac Sim
- Entregar código fuente completo en Python para agarre, dataset de teleoperación y memoria de diseño
Lo que sabrán hacer al terminar
- Selección de brazos robóticos y juicio de compensaciones comerciales
- Parada de emergencia de hardware y operación normativa de seguridad del espacio de trabajo
- Teleoperación de brazo maestro-esclavo y control por comandos de voz
- Orquestación de flujos de múltiples acciones y configuración de mecanismos de confirmación de seguridad
- Activación de eventos visuales en estación de trabajo y depuración conjunta de microescenarios
- Posicionamiento 3D con cámara de profundidad RGB-D y calibración mano-ojo
- Cálculo de cinemática inversa con Pinocchio y control de excepciones
- Secuencia de agarre espacial en máquina real con Motorbridge
- Captura de dataset de teleoperación (estándar LeRobot)
- Iniciación en modelos fundacionales VLA y gemelo digital con Isaac Sim
Hardware y cadena de herramientas
Este curso emplea como material didáctico central el «brazo robótico de escritorio de seis ejes + percepción multimodal + cómputo en el borde», cubriendo toda la cadena desde la teleoperación hasta la captura 3D.
- ARM reBot DevArm B601-RS Brazo actuador esclavo de seis ejes · incluye garra eléctrica y servos de bus
- MASTER Star Arm 102 Brazo de enseñanza maestro · teleoperación maestro-esclavo 1:1 · compatible con LeRobot
- EDGE reComputer Super J4012 Jetson Orin NX 16 GB · centro de control y host de inferencia
- DEPTH Orbbec Gemini 2 Cámara de profundidad RGB-D · posicionamiento de coordenadas en espacio 3D
- ESTOP Botón de parada de emergencia independiente de grado industrial Circuito de hardware normalmente cerrado · corte físico de energía de motores · sin conexión a software
Lista ilustrada de 6 dispositivos
-
Brazo robótico reBot DevArm B601-RS (100019336)
Brazo robótico esclavo de código abierto terminado de 6+1 grados de libertad, incluye garra eléctrica y servos de bus
Brazo seguidor que ejecuta movimientos y agarres; alimentado por fuente industrial estabilizada de 48 V / 600 W, requiriendo fijación al banco con mordaza de 6 pulgadas para evitar vuelcos.
-
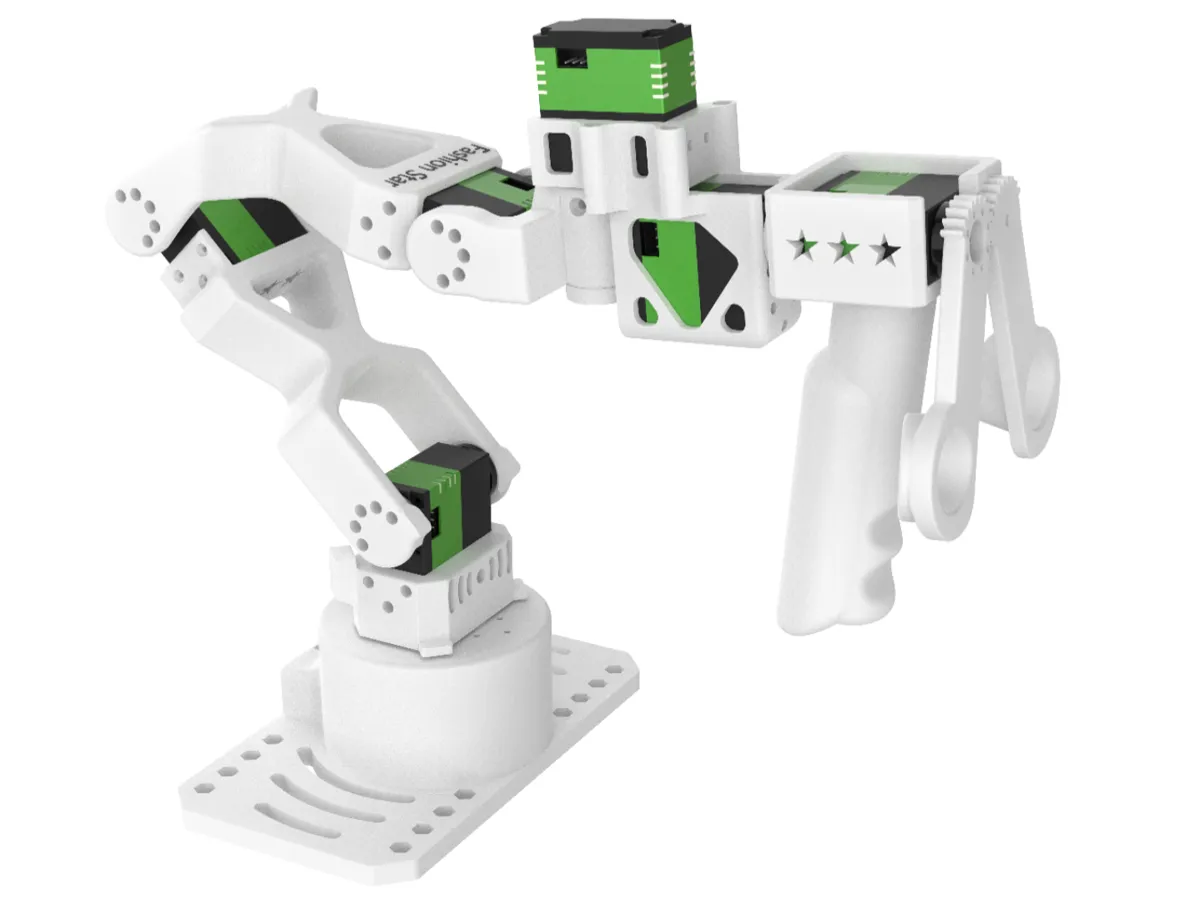
Brazo de enseñanza maestro Star Arm 102 (100004723)
Brazo de enseñanza maestro modular de 6 grados de libertad, compatible con LeRobot
Brazo maestro de teleoperación para guiado manual y reflejo 1:1 de postura en tiempo real hacia el seguidor; alimentado de forma independiente con adaptador de 12 V / 2 A y cable XT30.
-
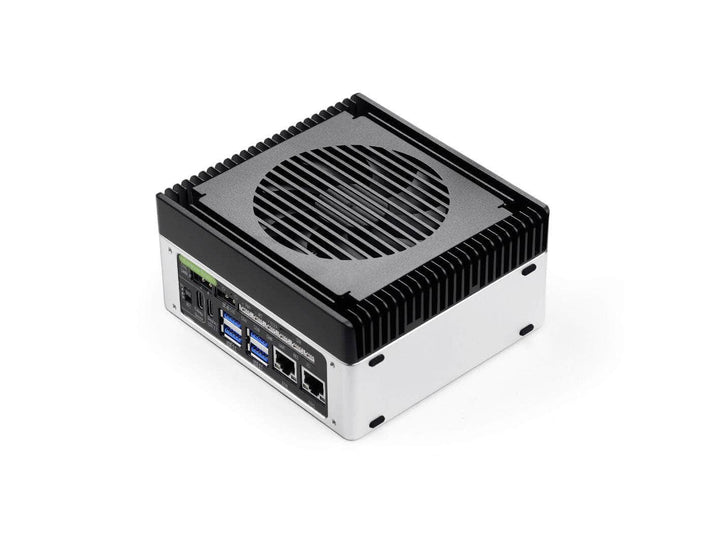
reComputer Super J4012 (114110314)
Host de cómputo en el borde Jetson Orin NX 16 GB
Central de control, ejecuta la resolución cinemática del brazo robótico, servicios de control e inferencia de grandes modelos; JetPack 6.2 preinstalado de fábrica, se requiere confirmar que el entorno de ejecución del servicio SenseCraft Robotics y Python (Pinocchio / Motorbridge SDK) esté listo; alimentado por adaptador de alta potencia de 19V/4.7A.
-
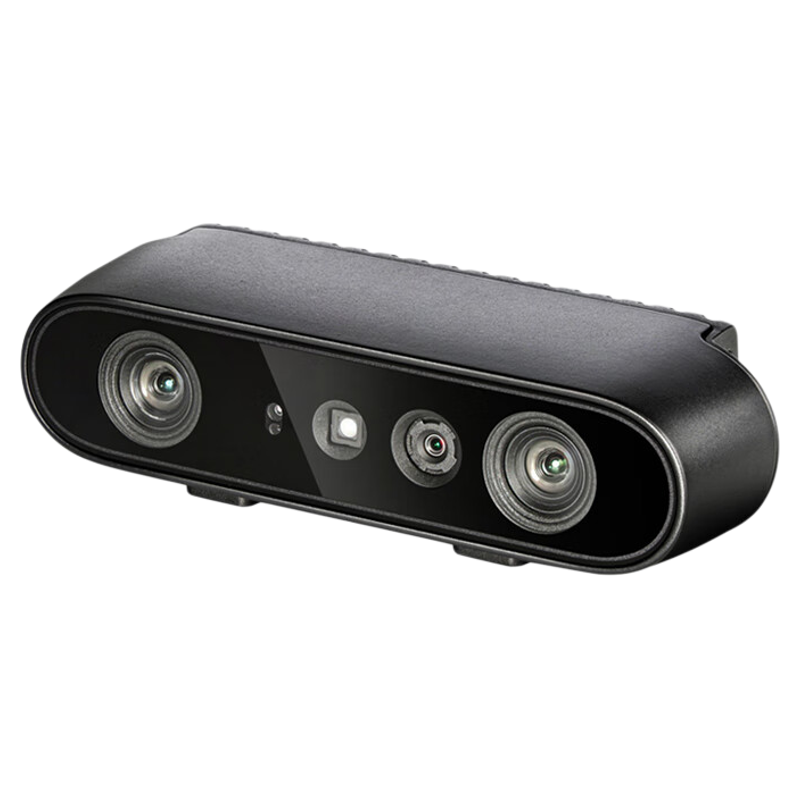
Cámara 3D Orbbec Gemini 2 (101090144)
Cámara de profundidad 3D infrarroja estéreo, interfaz Type-C
Guía visual tridimensional espacial, lee directamente las coordenadas físicas tridimensionales (X, Y, Z) del objeto en el espacio para lograr la captura de ciclo cerrado espacial; en la etapa L3 se requiere completar la calibración ojo-mano con el sistema de coordenadas de la base del brazo robótico, asegurando que las coordenadas medidas puedan ser convertidas correctamente por Pinocchio en ángulos de articulación.
-
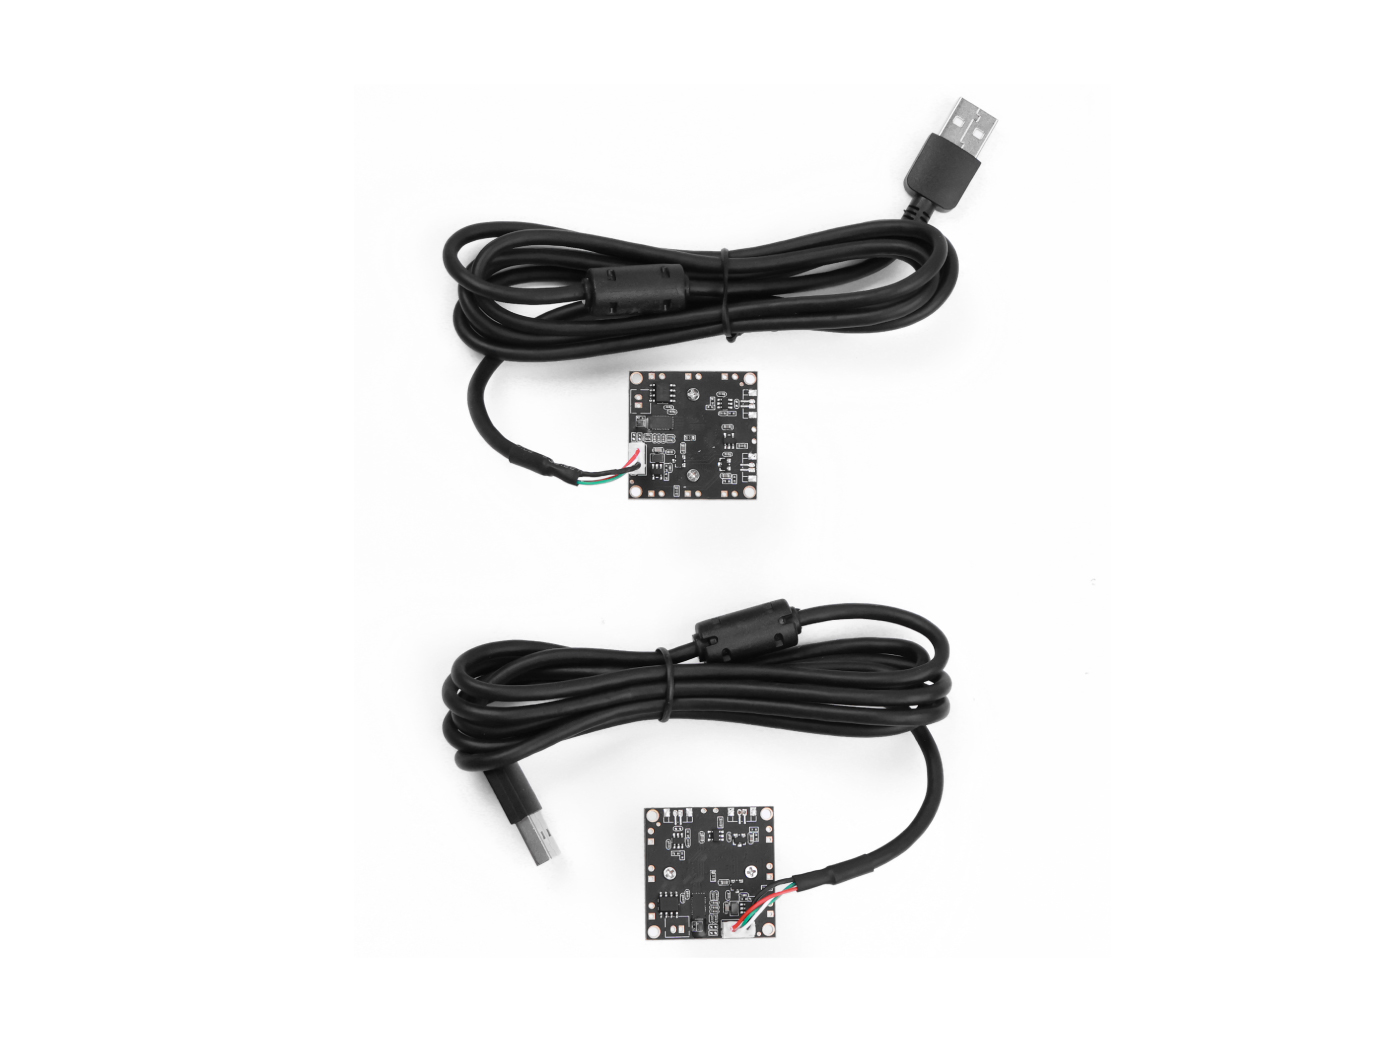
Cámara USB gran angular 1080P ET-S231 (100035502)
Extremo de captura de imágenes en estación de trabajo
Utilizado para la detección de llegada de materiales en la estación de trabajo del brazo robótico, activación de eventos de proceso y entrada visual para recolección de datos corporizados; junto con el soporte de doble cámara logra la captura desde múltiples ángulos frontal/superior, proporcionando señales de activación de estado en entornos de iluminación constante estructurada.
-
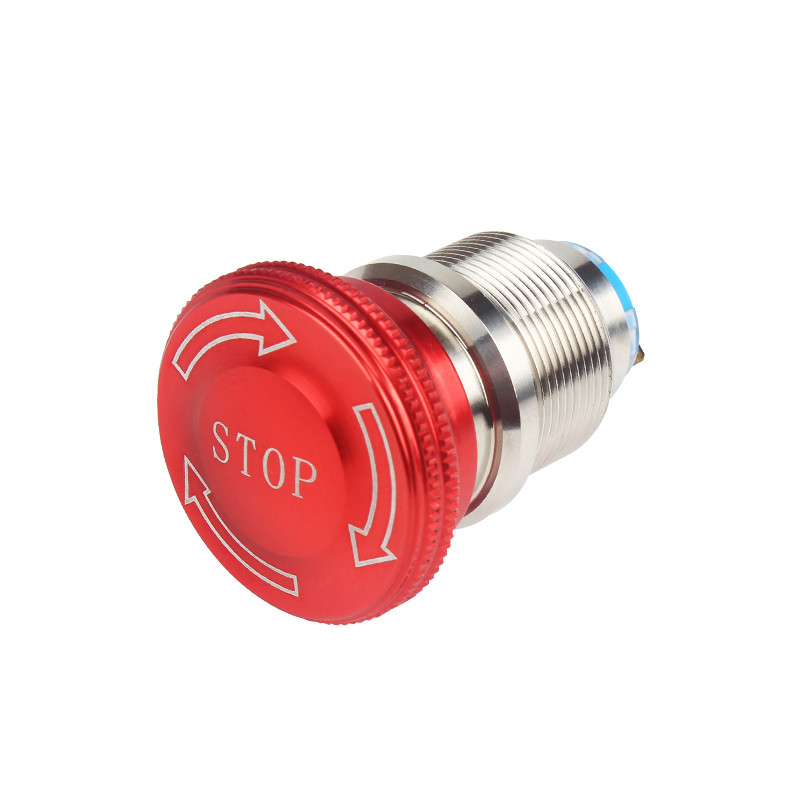
Botón de parada de emergencia independiente de grado industrial (100091373)
Interruptor de parada de emergencia de cabeza de hongo grande con contactos mecánicos normalmente cerrados
Compuerta de seguridad, conectada en serie al circuito de alimentación de motores, al presionarlo corta inmediatamente la energía de los motores por hardware; es un circuito independiente de hardware normalmente cerrado, sin conexión a control por software, colocado al alcance del operador.
Se configuran por separado accesorios generales como el soporte de cámara de doble posición (100006505), la caja de control de luz para recolección de datos de brazo robótico (100094392), el kit de voz reSpeaker Flex (100005504 / 100099135), pantalla, diseño de alimentación integrado y router.
De la teleoperación sin código a la captura de ingeniería determinista
SenseCraft Robotics ofrece demostraciones de teleoperación listas para usar, Python + Pinocchio + Motorbridge logra la captura espacial en máquina real, y LeRobot con Isaac Sim cubre la inteligencia corporizada y la validación por simulación.
-
SenseCraft Robotics + Master Arm
Orquestación de acciones sin código · teleoperación espejo maestro-esclavo 1:1 · activación por comandos de voz
- Conexión inicial
- Teleoperación maestro-esclavo / comandos de voz
- Orquestación de flujos de múltiples acciones y confirmación de seguridad
-
Python + Pinocchio + Motorbridge SDK
Resolución de cinemática inversa · ciclo cerrado de captura espacial en robot real · manejo de anomalías y retorno de seguridad
- Posicionamiento 3D con cámara de profundidad
- Resolución de cinemática inversa con Pinocchio
- Captura en robot real conducida por Motorbridge
-
LeRobot + VLA + Isaac Sim
Estándar de conjuntos de datos de acciones · grandes modelos corporizados · simulación de gemelos digitales
- Recolección de datos de acciones de teleoperación
- Comprensión de los principios del modelo VLA
- Validación por simulación con Isaac Sim
Punto de inflexión clave · de la demostración de teleoperación sin código a la captura de ingeniería determinista SenseCraft rebaja la curva inicial permitiendo validar la teleoperación y el agarre por voz desde el primer día; la integración con Python, Pinocchio y Motorbridge aporta capacidades de ingeniería para el agarre espacial 3D determinista, pasando de demostraciones de escaparate a proyectos de ingeniería entregables.
Se requieren además notificaciones de mensajes HTTP / MQTT (activación de eventos visuales de estación de trabajo y vinculación entre sistemas) y el kit de voz reSpeaker Flex (captura y reproducción de comandos en lenguaje natural).
Temario y formatos
15 unidades didácticas en total. Primero, los formatos de impartición; el temario completo se despliega abajo.
Sesión de Iniciación
Sin proyecto final1 día · 6–8 h · capa de demostración L1 · enfocado en reconocimiento de selección, normas de seguridad y teleoperación inicial de SenseCraft
Curso Práctico
Con proyecto final2–3 días · 14–20 h · L1+L2 · análisis de escenarios + orquestación de acciones + activación y vinculación de eventos visuales de estación de trabajo
Curso de Entrega
Con proyecto final3–5 días · 24–35 h · L1+L2+L3 · cobertura completa incluyendo ciclo cerrado de captura determinista en espacio 3D y exploración de vanguardia en inteligencia corporizada
El brazo robótico es un mecanismo con potencia; durante la operación práctica se deben cumplir estrictamente las normas de seguridad, quedando prohibido introducir partes del cuerpo en el envolvente de movimiento del brazo. El botón de parada de emergencia es un circuito independiente de hardware normalmente cerrado, sin conexión a control por software, colocado al alcance del operador.
El reBot DevArm B601-RS se alimenta mediante una fuente conmutada industrial de 48V/600W; debe fijarse físicamente a la mesa de experimentos mediante una abrazadera en G de 6 pulgadas para evitar volcamientos durante el movimiento. Antes de encender, el instructor debe confirmar el estado del cableado y la fijación.
Queda estrictamente prohibido extender los escenarios de control a alta tensión, fuerza eléctrica y sistemas de frenado de seguridad. Este curso no ofrece respaldo de certificación de seguridad de robots industriales ISO 10218/TS 15066, ni sustituye la certificación de seguridad industrial legalmente requerida.
El curso de iniciación no incluye contenido de vinculación visual de estación de trabajo ni desarrollo de captura en espacio 3D; no prometa a los clientes que los estudiantes del curso de iniciación pueden completar de forma independiente la captura espacial — ese es el estándar de entrega del curso de entrega.
Una de las clases · 01
Preparación previa al curso y verificación de entorno
Inventario del banco de hardware, fijación física del brazo robótico y autocomprobación de encendido, disposición de zona de aislamiento de seguridad, preconfiguración del centro de control y red, preparación del kit de captura visual y caja de control de luz
—
Ver el temario completo de 15 unidades y el calendario de cada formato
| Módulo / Entregable | Iniciación1 día | Práctica2–3 días | Entrega3–5 días | ||
|---|---|---|---|---|---|
| 01 | Preparación previa al curso y verificación de entornoInventario del banco de hardware, fijación física del brazo robótico y autocomprobación de encendido, disposición de zona de aislamiento de seguridad, preconfiguración del centro de control y red, preparación del kit de captura visual y caja de control de luz | — | Completo | Completo | Completo |
| 02 | Selección de brazo robótico y compensaciones comercialesFormas comunes (cartesiano/SCARA/Delta/seis ejes), compensaciones de velocidad/precisión/carga útil/seguridad/costo, lógica de preferencia general por seis ejes | — | Completo | Completo | Completo |
| 03 | Primera lección de seguridad práctica y ejercicio de parada de emergenciaDelimitación de fronteras del espacio de trabajo, principio y ejercicio de corte físico de energía por parada de emergencia de hardware, prevención de colisiones y operación a velocidad reducida, procedimientos de encendido/apagado y reinicio de seguridad | Botón de parada de emergencia de hardware | Completo | Completo | Completo |
| 04 | Inicio de SenseCraft y teleoperación maestro-esclavoReconocimiento de la estructura articular e interfaces del B601, acceso a la consola SenseCraft mediante navegador, conexión de dispositivos y jogging básico, teleoperación espejo 1:1 del brazo maestro-esclavo y grabación de trayectorias | SenseCraft Robotics / Star Arm 102 | Completo | Completo | Completo |
| 05 | Control por comandos de voz y primera prueba de capturaConexión del array de micrófonos reSpeaker, activación de acciones de captura preestablecidas mediante lenguaje natural, entrega de etapa: un comando de voz activa exitosamente una captura | reSpeaker Flex / SenseCraft | Completo | Completo | Completo |
| 06 | Escenarios de implementación y cálculo de cicloEscenarios aplicables del brazo robótico (clasificación ligera/carga y descarga/interacción en stand/inspección en punto fijo), límites no aplicables (>1 pieza/seg de producción de alta velocidad/carga excesiva), cálculo de ciclo de proceso y estimación de capacidad | — | No incluido | Completo | Completo |
| 07 | Intuición espacial 3D y necesidad de seis ejesLimitaciones del plano 2D de cilindros/cintas transportadoras vs espacio 3D (X,Y,Z) + orientación rotacional del brazo robótico, comprensión de límites de alcance y zonas muertas de singularidad en la interfaz 3D | Vista previa 3D de SenseCraft | No incluido | Completo | Completo |
| 08 | Mecanismo de orquestación de acciones y confirmación de seguridadFlujo de trabajo en serie de múltiples puntos (mover → abrir garra → descender → cerrar → levantar → colocar), compuerta de confirmación «generar → vista previa 3D → confirmación humana → ejecución en robot real» | SenseCraft Robotics | No incluido | Completo | Completo |
| 09 | Recolección de datos visuales de estación de trabajo y vinculación de eventosEntorno estructurado de iluminación constante en caja de control de luz, captura de imágenes de estación de trabajo con cámara ET-S231, detección de llegada de material como activador de eventos, vinculación con flujo de captura, construcción de microescenarios por grupos (ejecución estable durante 3 veces consecutivas) | ET-S231 / caja de control de luz / SenseCraft | No incluido | Completo | Completo |
| 10 | Posicionamiento 3D con cámara de profundidad y calibración ojo-manoCámara monocular vs cámara de profundidad, lectura de coordenadas físicas tridimensionales (X,Y,Z) del objeto mediante RGB-D, calibración ojo-mano del sistema de coordenadas de cámara al sistema de coordenadas de la base del brazo robótico | Orbbec Gemini 2 / Python | No incluido | No incluido | Completo |
| 11 | Cálculo de cinemática inversa con Pinocchio y control de excepcionesLlamada a la librería Pinocchio mediante Python, cálculo automático de ángulos de 6 articulaciones a partir de coordenadas objetivo, alarma de anomalía y retorno de seguridad ante rango de trabajo excedido / fallo de resolución | Python / Pinocchio | No incluido | No incluido | Completo |
| 12 | Conducción de robot real con Motorbridge y ciclo cerrado de captura de extremo a extremoLlamada al SDK Motorbridge mediante Python para conducir movimiento suave y control de garra, integración del flujo completo: detección con cámara de profundidad → cinemática inversa con Pinocchio → captura conducida por Motorbridge | Python / Motorbridge SDK | No incluido | No incluido | Completo |
| 13 | Recolección de conjunto de datos de acciones de teleoperación (LeRobot)Lógica de recolección de datos para grandes modelos corporizados, captura frontal/superior con caja de control de luz + doble cámara, grabación de ángulos articulares e imágenes visuales mediante teleoperación maestro-esclavo, conjunto de datos en formato estándar LeRobot | Star Arm 102 / LeRobot / soporte de doble cámara | No incluido | No incluido | Reducido |
| 14 | Primera aproximación a grandes modelos corporizados VLA y simulación con Isaac SimComprensión de la arquitectura del modelo VLA (entrada de texto + imagen, salida de acciones), carga de activos 3D del brazo robótico en Isaac Sim, colisión física virtual y control de simulación, enfoque de desarrollo «primero simulación, luego robot real» | VLA / Isaac Sim | No incluido | No incluido | Reducido |
| 15 | Revisión de soluciones y resumen de entregaPráctica de soluciones y revisión de configuraciones por grupo, revisión de casos de anomalía y fracaso, resumen de brechas de ingeniería entre línea de demostración y línea de producción industrial (precisión de posicionamiento repetible / fiabilidad de operación continua / ciclo industrial / certificación de seguridad), archivado de código fuente, documentación y configuraciones | — | Reducido | Completo | Completo |
● Completo◐ Reducido— No incluido●+ Más profundo que la versión completa
El curso de iniciación (taster) se centra en el reconocimiento de selección de L1, normas de seguridad y teleoperación inicial de SenseCraft, sin incluir vinculación visual ni desarrollo de captura 3D; el curso práctico (workshop) cubre el análisis completo de escenarios L1+L2, orquestación de acciones y activación de eventos visuales de estación de trabajo; el curso de entrega (bootcamp) cubre completamente L1+L2+L3, incluyendo el ciclo cerrado de captura determinista en espacio 3D y la exploración de vanguardia en inteligencia corporizada.
Sesión de Iniciación
- Día 1 mañanaMódulos 01 + 02 + 03
Verificación de entorno → selección de brazo robótico y compensaciones comerciales → primera lección de seguridad práctica y ejercicio de parada de emergencia
- Día 1 tardeMódulos 04 + 05 + 15 (simplificado)
Inicio de SenseCraft y teleoperación maestro-esclavo → primera prueba de captura por comando de voz → resumen y revisión
No incluye vinculación visual de estación de trabajo ni desarrollo de captura en espacio 3D.
Curso Práctico
- Day 1Módulos 01–05
Verificación de entorno → reconocimiento de selección → parada de emergencia de seguridad → teleoperación SenseCraft → primera prueba de captura por voz
- Day 2Módulos 06–09
Escenarios de implementación y cálculo de ciclo → intuición espacial 3D → orquestación de acciones y confirmación de seguridad → vinculación de eventos visuales de estación de trabajo
- Día 3 (opcional)Módulo 15
Revisión de soluciones y resumen de entrega
El curso práctico entrega 1 sistema de trabajo de microescenario activado por visión de estación de trabajo (ejecución estable durante 3 veces consecutivas). Requisito básico de los estudiantes: dominar la configuración básica de red y los conceptos de vinculación de sistemas.
Curso de Entrega
- Day 1–2Módulos 01–09
Contenido completo L1+L2 (seguridad de selección + teleoperación por voz + orquestación de escenarios + vinculación visual)
- Day 3Módulos 10–12
Posicionamiento 3D con cámara de profundidad y calibración ojo-mano → resolución de cinemática inversa con Pinocchio → ciclo cerrado de captura de extremo a extremo con Motorbridge
- Day 4Módulos 13–14
Recolección de conjunto de datos de acciones de teleoperación LeRobot → primera aproximación a grandes modelos corporizados VLA y simulación Isaac Sim
- Day 5Módulo 15
Revisión de soluciones y archivado de entrega
El objetivo del curso de entrega es contar con la capacidad para entregar de forma independiente proyectos de captura determinista en espacio 3D. Requisito básico de los estudiantes: poseer habilidades básicas de programación Python y Linux, y estar familiarizado con las capacidades L1–L2.
El curso de iniciación dura un día, no requiere programar y llega hasta «el brazo se mueve y la voz lo controla». Es adecuado para ferias, jornadas de puertas abiertas y primeros contactos con un cliente.
El Día 3 del curso práctico es un día flexible opcional: si los estudiantes tienen buena base, puede comprimirse a 2 días (la revisión se integra en la tarde del Día 2); si se requiere más tiempo de integración de microescenarios, se utilizan los 3 días completos.
Qué se lleva al terminar
Lo siguiente corresponde a la entrega de la versión completa (curso de entrega); el curso práctico entrega los primeros 3 puntos; el curso de iniciación entrega la versión simplificada de los puntos 1 y 2.
- 01
Distribución del espacio de trabajo del brazo robótico y registro de operaciones seguras
Incluye plano de delimitación de zona de aislamiento físico, confirmación de cableado del circuito normalmente cerrado de parada de emergencia, registro de inspección de fijación con abrazadera en G, registro de ejecución de procedimientos de encendido/apagado y reinicio de seguridad.
- 02
Configuración de secuencias en SenseCraft y sistema interactivo con visión artificial
Incluye configuración de orquestación de flujos de múltiples acciones, configuración del mecanismo de confirmación de seguridad «generar → vista previa 3D → confirmación humana → ejecución en robot real», flujo de activación y vinculación de eventos visuales de estación de trabajo, registro de validación de ejecución del sistema de microescenario durante 3 veces consecutivas.
- 03
Código fuente del proyecto Python de captura automática en espacio 3D
Incluye módulo de lectura de coordenadas 3D de cámara de profundidad, resolución de cinemática inversa con Pinocchio y manejo de anomalías, conducción de robot real y control de garra mediante Motorbridge SDK, programa principal de ciclo cerrado de captura de extremo a extremo (L3).
- 04
Muestras de conjuntos de datos de acciones de teleoperación y documento de entrega de diseño de solución
Incluye conjunto de datos de acciones en formato estándar LeRobot (ángulos articulares + imágenes visuales de doble cámara), registro de parámetros de calibración ojo-mano, descripción de diseño de solución y registro de aceptación de entrega (L3).
- 05
Informe de selección de brazo robótico y evaluación de ciclo de escenario
Incluye análisis de coincidencia de forma del escenario objetivo, compensaciones de selección de velocidad/precisión/carga útil/seguridad/costo, cálculo de ciclo de proceso y estimación de capacidad, determinación de límites aplicables y no aplicables.
- 06
Lista de banco de hardware y guía de despliegue y operación
Incluye lista de compra y desglose de materiales de 19 componentes, topología de cableado del banco, guía de instalación de entornos SenseCraft/Pinocchio/Motorbridge y protocolos de inspección y almacenaje.
Proyectos de código abierto que podrá reproducir
Estos proyectos usan el mismo hardware y los mismos métodos que el curso, y lo aprendido en clase se incorpora de vuelta a ellos.
Brazo de agarre controlado por voz
Diga "Hey Jarvis, grab the water bottle" y un brazo reBot B601-DM localiza el objeto con una cámara RGB-D en la muñeca y lo recoge en unos 11 segundos. Agarra cajas, botellas, plátanos, vasos y naranjas; toda la cadena de voz corre en local sobre un Jetson Orin NX.
Brazo SO-ARM controlado por voz
Controla un brazo SO-ARM101 de 6 grados de libertad con órdenes en lenguaje natural; el reconocimiento y la síntesis de voz y el LLM corren en local sobre un Jetson Orin NX. Un endpoint HTTP expone el estado de las articulaciones en tiempo real.
Trasladar el guiado visual y la cinemática a cada agarre real del brazo robótico
M6 se articula en torno a la sincronización entre visión artificial, cinemática y actuadores robóticos. El temario progresa desde la teleoperación sin código hasta la programación en Python de cinemática inversa y la captura de datasets para IA física, con estrictos protocolos de seguridad y código de referencia.
Punto de extensión 01
Adaptar a las condiciones del sitio
La unidad 09 permite personalizar las tareas de manipulación. Es posible sustituir los objetos por componentes electrónicos, piezas agrícolas o piezas irregulares, adaptando la estrategia de agarre según forma y material.
Punto de extensión 02
Conectar instrumentos propios
La celda robótica puede conectarse con sensores fotoeléctricos o eventos de visión del módulo M4, activando ciclos de agarre de forma autónoma según señales externas.
Punto de extensión 03
Aportar Experiencia Docente
La supervisión rigurosa de los instructores en el cableado de parada de emergencia, la corrección de desfases en el calibrado cero y la protección contra sobrecarga de motores constituye la garantía para realizar prácticas reales seguras.
Límites de Alcance y Cumplimiento
Control supervisado de baja velocidad + parada de emergencia de hardware independiente, no sustituye sistemas críticos de seguridad.
Alcance
- Escenarios de demostración de clasificación ligera, interacción en stand, formación práctica y control supervisado de baja velocidad
- Captura y clasificación por apariencia de productos agrícolas y piezas industriales, transferencia de materiales y apilado ordenado
- Recepción interactiva por voz/visión, exhibición de trayectorias e inspección y fotografía en punto fijo
- Desarrollo de ingeniería de captura determinista en espacio 3D basada en cámara de profundidad RGB-D
- Validación de algoritmos de inteligencia corporizada, recolección de conjuntos de datos de acciones estándar LeRobot y formación práctica de investigación
Fuera de Alcance
- Queda estrictamente prohibido extender los escenarios de control a alta tensión, fuerza eléctrica y sistemas de frenado de seguridad.
- No se ofrece respaldo de certificación de seguridad de robots industriales ISO 10218/TS 15066; este curso no sustituye la certificación de seguridad industrial legalmente requerida.
- La parada de emergencia es un circuito independiente de hardware normalmente cerrado, sin conexión a control por software; queda estrictamente prohibido sustituir la parada de emergencia de hardware mediante comandos de software.
- No cubre ciclos industriales de alta velocidad (>1 pieza/seg), ensamblaje con control de fuerza de alta precisión ni condiciones de operación rigurosas sin supervisión 7×24
- No incluye ensamblaje de precisión a nivel micrométrico (como inserción y extracción de pasadores y orificios de precisión) ni captura de materiales flexibles y de formas irregulares complejas
- No se garantiza una tasa de éxito de captura específica para escenarios determinados (sujeta a condiciones de iluminación, reflectancia del material de los objetos y orientación de colocación; los indicadores de aceptación se basan en registros de medición en sitio)
- El brazo robótico contiene reductores de precisión; para el traslado y almacenamiento se debe utilizar una caja de amortiguación personalizada para fijar la pose, evitando que los impactos durante el transporte dañen los engranajes de las articulaciones
Incorpore M6 a su programación
El presupuesto depende del formato y del tamaño de la clase. Indíquenos por correo el número de participantes y el nivel deseado y enviaremos una propuesta en 3 días hábiles.